 Newshot
Nihil —— 一个硬件 IDE,让你的 AI 智能体设计、仿真并测试 PCB
智能体驱动的硬件在环 IDE
Nihil obstat
无可阻挡。
航空航天领域数十年来一直在仿真硬件上运行其软件,因为真实原型昂贵且工期紧得不可能。现在,它就在你的桌面上。
从零开始,或导入你做过的任何一块板子。Nihil 的智能体设计 PCB 和 CAD,编写固件,在数字孪生上验证一切,然后交付可直接投产的文件。你可以在每个决策上与他们协作,也可以把整个任务交给他们,或者只交给你想睡过去的那部分。
邀请制 alpha · 包含 Unreal 管线 · Windows、macOS、Linux
- Nihil 从不托管模型、转售 token 或加价算力。
看它跑起来
自带智能体。
Nihil 不运行任何模型,也不转售任何 token;名字就是个暗示。Claude Code、Codex、Gemini 或 Antigravity 保持你现有的样子,用你的订阅、在你的终端里,现在进入应用内部。Nihil 掌管构建、关卡和记录。
- 0Nihil 运行的模型数
- 0转售的 token 数
- 0对你配置的改动
- Claude Code$ claude
- Codex$ codex
- Gemini$ gemini
- Antigravity$ agy
- OpenRouter任意模型
- 本地 LLM你的硬件
OpenRouter 和本地模型同样可用。本地可能比较粗糙;取决于你的配置。
- 构建 14 / 14
- 关卡 ERC 0 / 0 DRC 0 / 0 / 0 电路 4 / 4
- 记录每次运行,存入 Memoria
- car_ctrl_gerbers.zip
- BOM_car_ctrl.csv
- CPL_car_ctrl.csv
- car_ctrl.step
你做过的、或将做的任何板子。
拖入一个 KiCad、Altium 或 Eagle 工程,一套旧 Gerber 文件,一份 PDF 原理图,或你在纸上画的电路照片。Nihil 全自动把它转换为生成器,在其上运行 14 个步骤和电路关卡,构建数字孪生并开始改进它。无论多复杂。
- 全自动转换 开箱即用的 KiCad 导入:每个 .kicad_pcb 都通过 KiCad 自带的 python 读取为生成器(元件、网络、封装、布局、轮廓)。Altium 和 Eagle 经由 KiCad 的导入器处理。其他格式,智能体当场编写自己的移植脚本。
- 它提问,不猜测 任何它无法确信读取的内容都会变成向你提出的问题。对于一张图,它在动手构建之前会问“这匹配吗?”。
- 孪生,基于你的板子 管线、电路关卡和孪生运行在你已有的板子上,而不是一块空白板。
- 无论多复杂 多板系统、高密度多层板、多个 MCU 上的固件:引擎就是为此而写。
- car_ctrl.kicad_pcbKiCad
- car_ctrl.kicad_schKiCad
- pwm_amp.PcbDocAltium
- schematic_v2.pdfPDF
- napkin.jpg照片
- chassis.stepSTEP
- firmware/main.cC
- gerbers/Gerber
- RC car2 块板 · 1 个装配
- car_ctrl步骤 14 / 14
- pwm_amp2 层
- esp32p4_rccarESP32-P4
- RC car 底盘189 个元件
板子先于存在而运行。
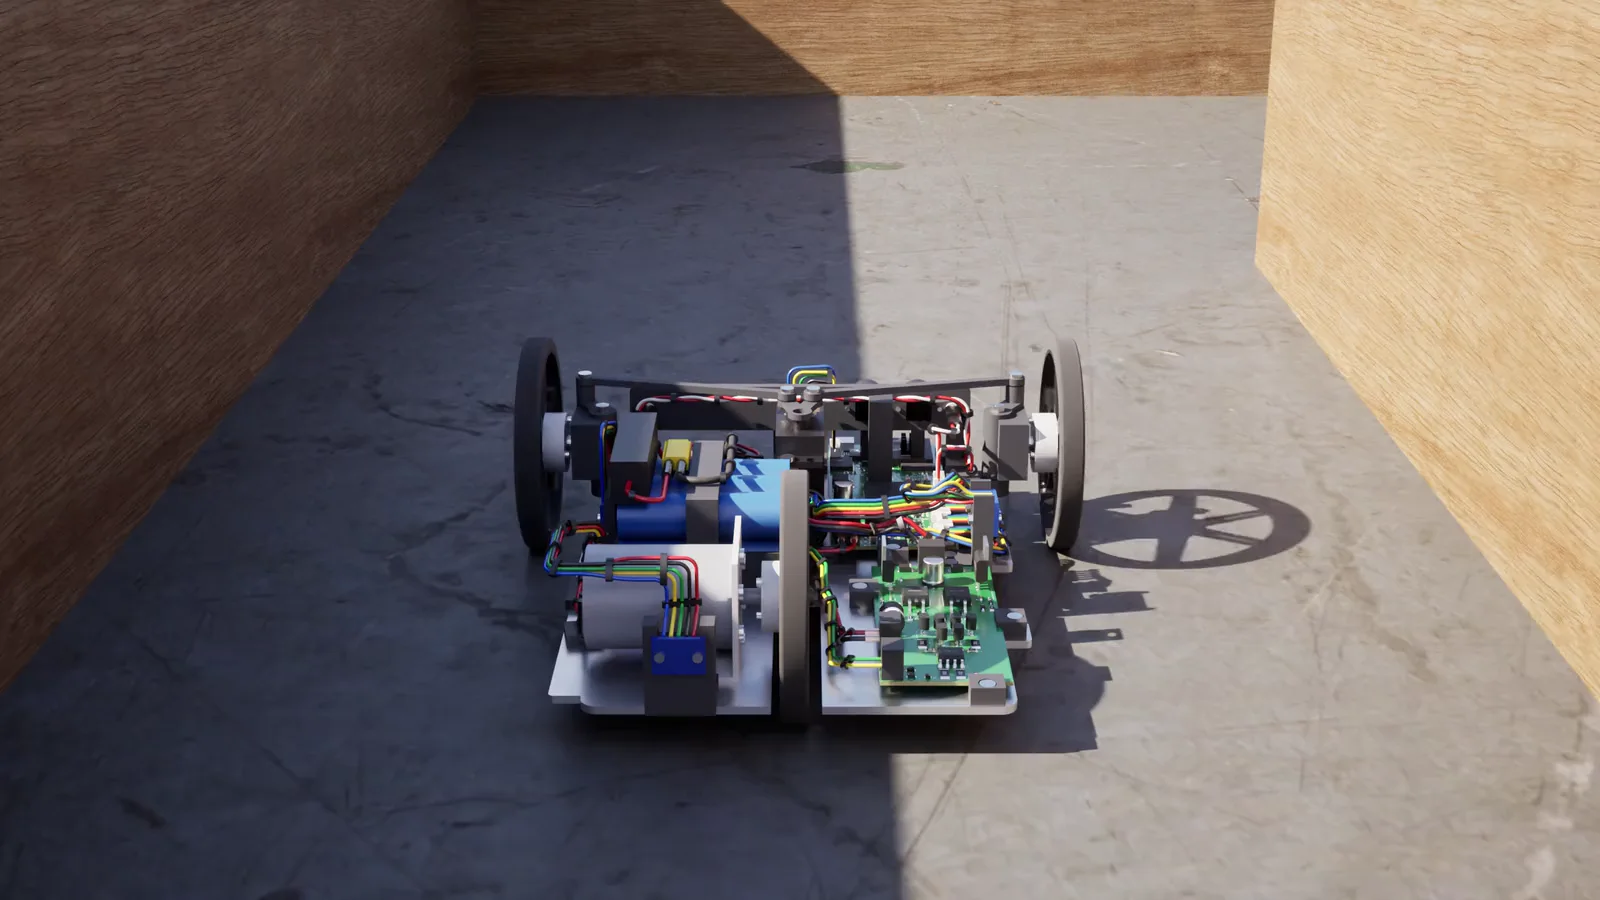
每个焊盘是一个节点,每根走线是一个会发热的电阻,真实固件在芯片引脚上运行。热插拔、掉电、堵转电机、热启动:八条压力规则在打开 KiCad 之前就对其做出判定,然后在布线后的铜箔上再次判定。
正在加载录制的运行
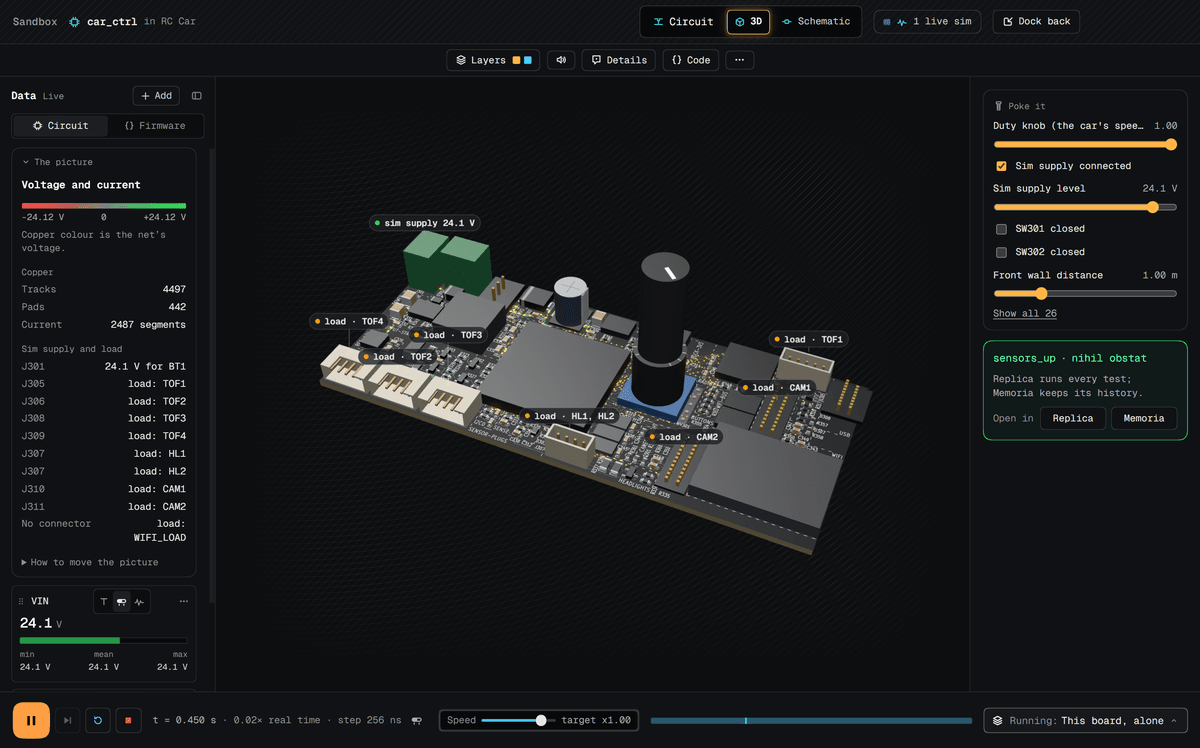
- 铜箔按电压实时着色 真实板子上的每个网络,按它此刻的作为着色;电流和热量作为图层。
铜箔按电压实时着色
真实板子上的每个网络,按它此刻的作为着色;电流和热量作为图层。
- 探测它。戳它。 读取任意网络。悬停在铜箔上,整个网络就会亮起。
探测它。戳它。
读取任意网络。悬停在铜箔上,整个网络就会亮起。
- 逐位一致,CPU 或 CUDA 上 对元件容差进行蒙特卡洛扫描,两者皆可运行,输出逐位相同。
逐位一致,CPU 或 CUDA 上
对元件容差进行蒙特卡洛扫描,两者皆可运行,输出逐位相同。
同一内核,编译两次。
控制内核没有厂商头文件。它为目标平台编译一次,也为 PC 编译一次——在 PC 上它通过同一套 station 协议与孪生模型对跑,因此在板子存在之前固件就已经得到验证。
- 树外构建,主机测试套件 数千项检查,带一行可解析的汇总;一个以 0 退出却没有这行汇总的测试就是失败,空测试套件也是失败。
树外构建,主机测试套件
数千项检查,带一行可解析的汇总;一个以 0 退出却没有这行汇总的测试就是失败,空测试套件也是失败。
- 种子与哈希 每个场景都在一组种子上遍历运行;在同一工具链上,trace 哈希必须完全一致。
种子与哈希
每个场景都在一组种子上遍历运行;在同一工具链上,trace 哈希必须完全一致。
- Arduino AVR、ESP32、RP2040、RP2350、STM32、SAMD、Teensy 4、Jetson 示例板上的两颗 MCU 各自在各自模拟引脚上运行自己的 C 固件。
Arduino AVR、ESP32、RP2040、RP2350、STM32、SAMD、Teensy 4、Jetson
示例板上的两颗 MCU 各自在各自模拟引脚上运行自己的 C 固件。
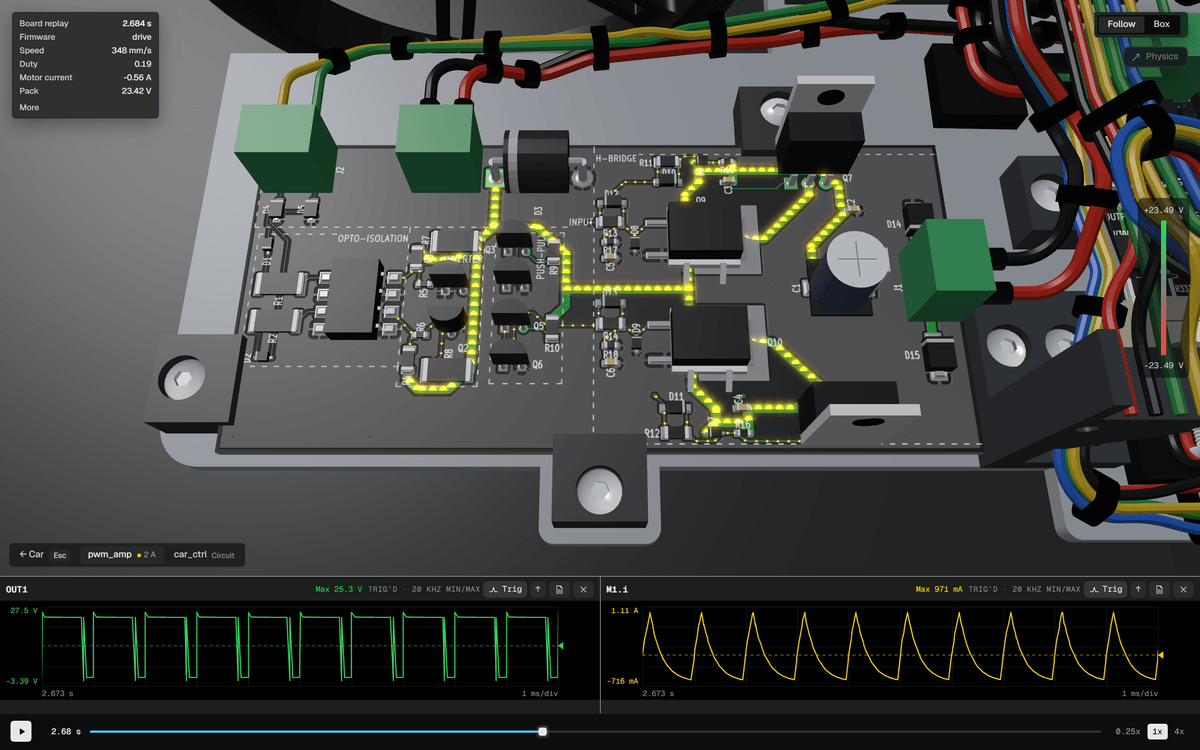
- 一块板跑 Full,另一块不跑。 pwm_amp 在铜上求解每个铜元素,并画出电流真正流经的地方。car_ctrl 作为电路在平均模型上运行其固件,没有铜、没有流动,会话以 0.12 倍实时运行,而不是 0.019 倍。
一块板跑 Full,另一块不跑。
pwm_amp 在铜上求解每个铜元素,并画出电流真正流经的地方。car_ctrl 作为电路在平均模型上运行其固件,没有铜、没有流动,会话以 0.12 倍实时运行,而不是 0.019 倍。
- 录制,而非绘制 六个仿真秒、361 帧,引擎写入的每个网络和元件,约一兆字节。示波器回读录制内容;没人录过的探针会如实说明。
录制,而非绘制
六个仿真秒、361 帧,引擎写入的每个网络和元件,约一兆字节。示波器回读录制内容;没人录过的探针会如实说明。
- 然后它就归你了 环绕查看、点击板子、添加示波器、拖动浏览运行过程。缺的是 Run 按钮:这个页面上没有求解器,没有可偷的引擎。
然后它就归你了
环绕查看、点击板子、添加示波器、拖动浏览运行过程。缺的是 Run 按钮:这个页面上没有求解器,没有可偷的引擎。
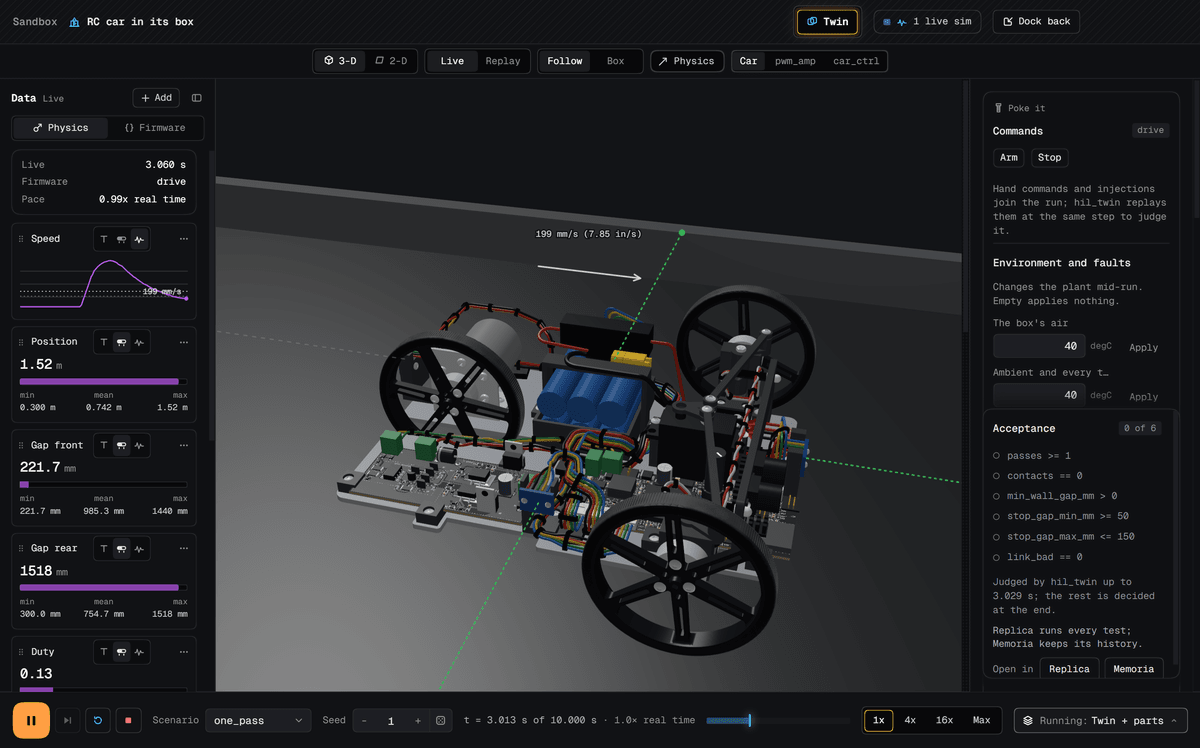
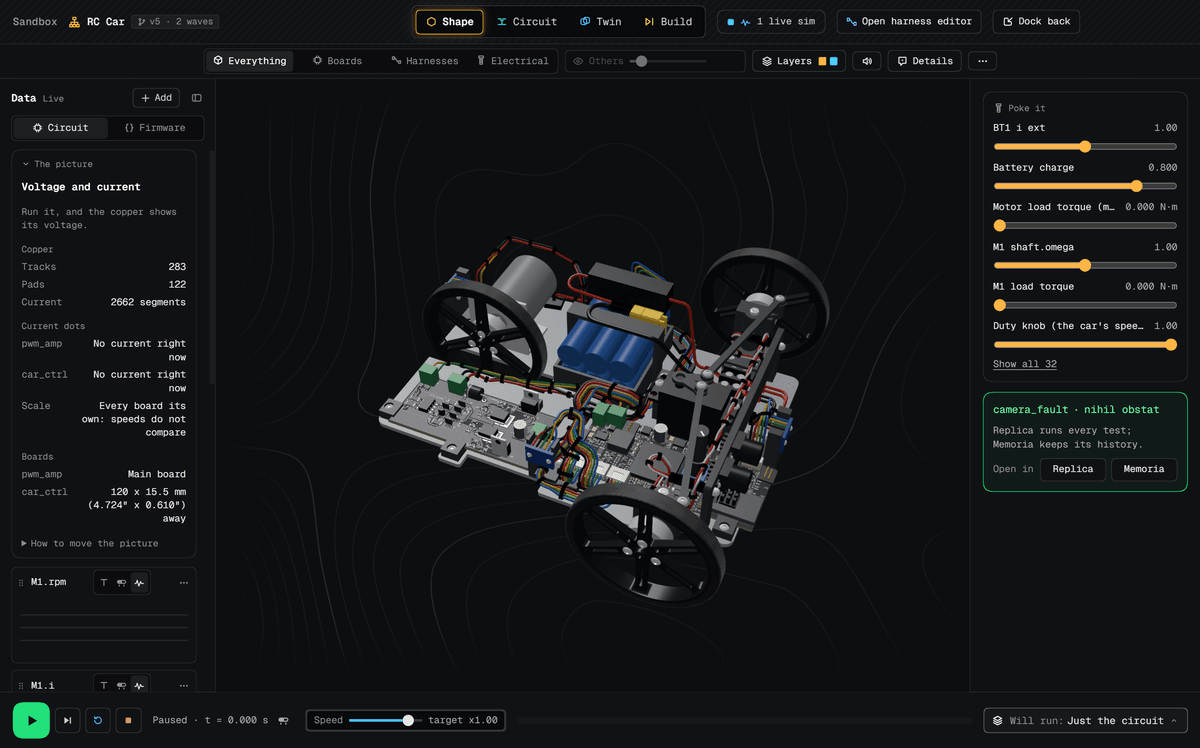
- 运行只有一个地方 在应用里,页面是安静的查看器,而 Sandbox 才是运行发生的地方。按 Sandbox,页面上的图片就形变成它。Play、Step、Reset 和 Stop 位于时间线上。
运行只有一个地方
在应用里,页面是安静的查看器,而 Sandbox 才是运行发生的地方。按 Sandbox,页面上的图片就形变成它。Play、Step、Reset 和 Stop 位于时间线上。
- 可自行编排的数据面板 运行在做什么,以图块形式显示在左侧:一个数字、一根在其量程上带低值/高值/均值的条,或一个滚动示波器。添加一个、拖动它、切换它的类型。
可自行编排的数据面板
运行在做什么,以图块形式显示在左侧:一个数字、一根在其量程上带低值/高值/均值的条,或一个滚动示波器。添加一个、拖动它、切换它的类型。
- 图层,可见光或红外 按电压给铜着色,或通过 IR 相机查看;电流流动带其圆点、功率辉光、引脚编号、网络名。一个菜单,分为 Light、Show 和 Camera 三组。
图层,可见光或红外
文章标题:Nihil – 一个硬件 IDE,你的 AI agent 在其中设计、仿真并测试 PCB
正文: 按电压或通过 IR 相机显示铜层,电流流动及其点、功率辉光、引脚编号、网络名称。一个菜单,分组为 Light、Show 和 Camera。
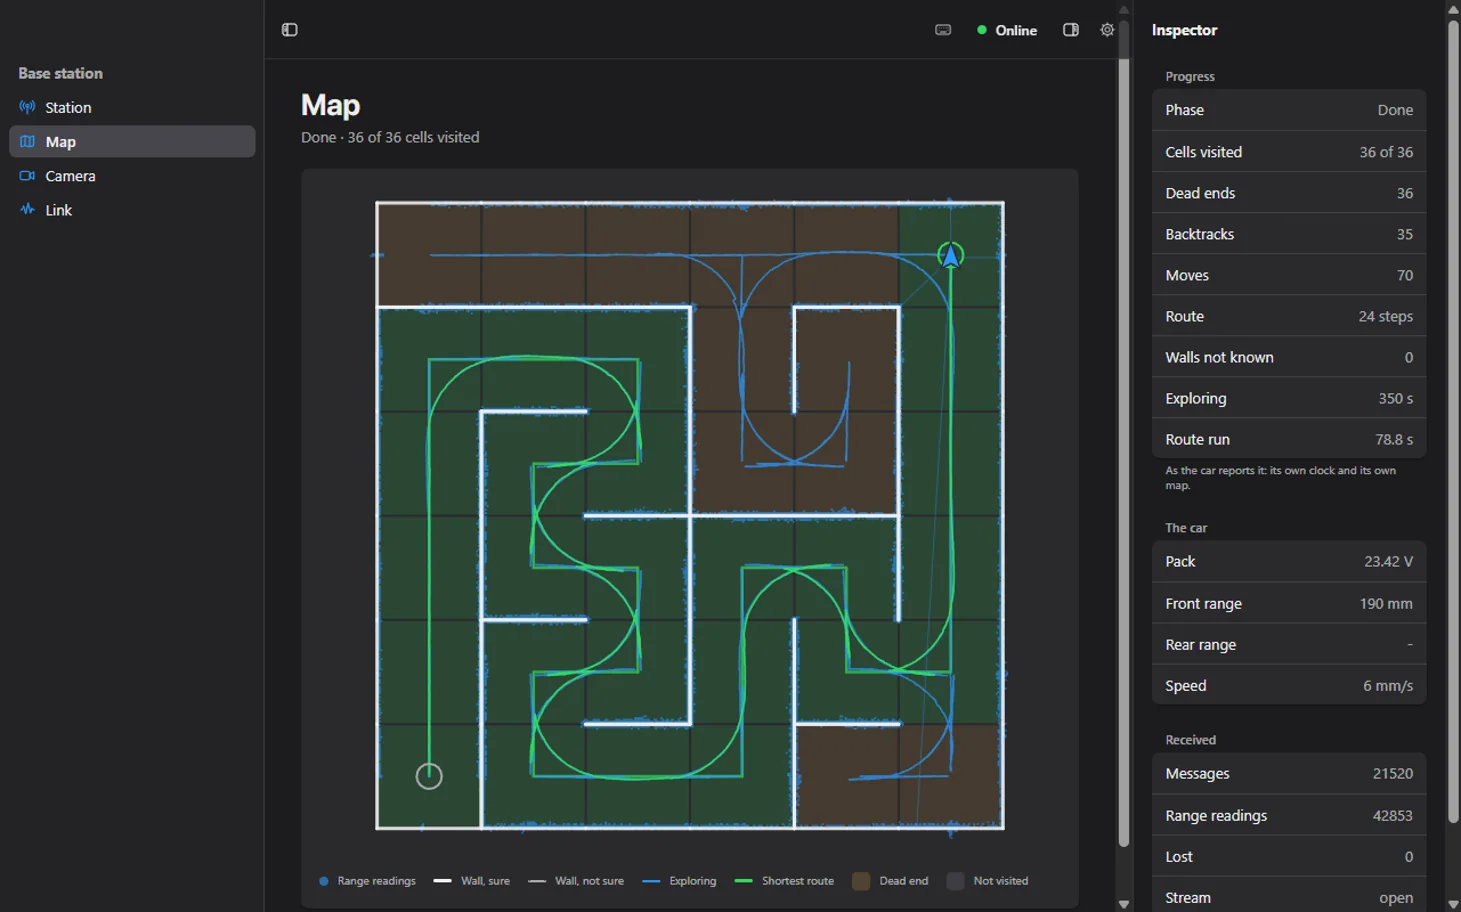
- 它像真实机器人一样漂移 没有轮式编码器,因此小车靠航位推算,并依据已看到的墙壁进行校正。整次运行中的最坏误差:36 mm。关闭校正后,它最终最多迷失 4.25 m,并且永远找不到目标。
它像真实机器人一样漂移
没有轮式编码器,因此小车靠航位推算,并依据已看到的墙壁进行校正。整次运行中的最坏误差:36 mm。关闭校正后,它最终最多迷失 4.25 m,并且永远找不到目标。
- 依据真值判定 被控对象知道真实的迷宫。只有每个格子都被访问、小车的地图没有错误墙壁、且它规划的路线恰好是最短路线 24 步时,这次运行才算通过。
依据真值判定
被控对象知道真实的迷宫。只有每个格子都被访问、小车的地图没有错误墙壁、且它规划的路线恰好是最短路线 24 步时,这次运行才算通过。
- 你的基站也能运行 nihil new service 和 nihil new app 会生成伴随程序,与仿真硬件一起运行。这个程序从车上收到了 21,520 个无线电帧,且一个都没丢。用同一个二进制文件加一个标志就能指向台架。
你的基站也能运行
nihil new service 和 nihil new app 会生成伴随程序,与仿真硬件一起运行。这个程序从车上收到了 21,520 个无线电帧,且一个都没丢。用同一个二进制文件加一个标志就能指向台架。
- 自带 Unreal 从 Epic Games Launcher 免费安装 Unreal Engine 5.8。Nihil 的安装程序自带其插件并能找到引擎。每个 alpha 邀请都包含 Unreal 管线。
自带 Unreal
从 Epic Games Launcher 免费安装 Unreal Engine 5.8。Nihil 的安装程序自带其插件并能找到引擎。每个 alpha 邀请都包含 Unreal 管线。
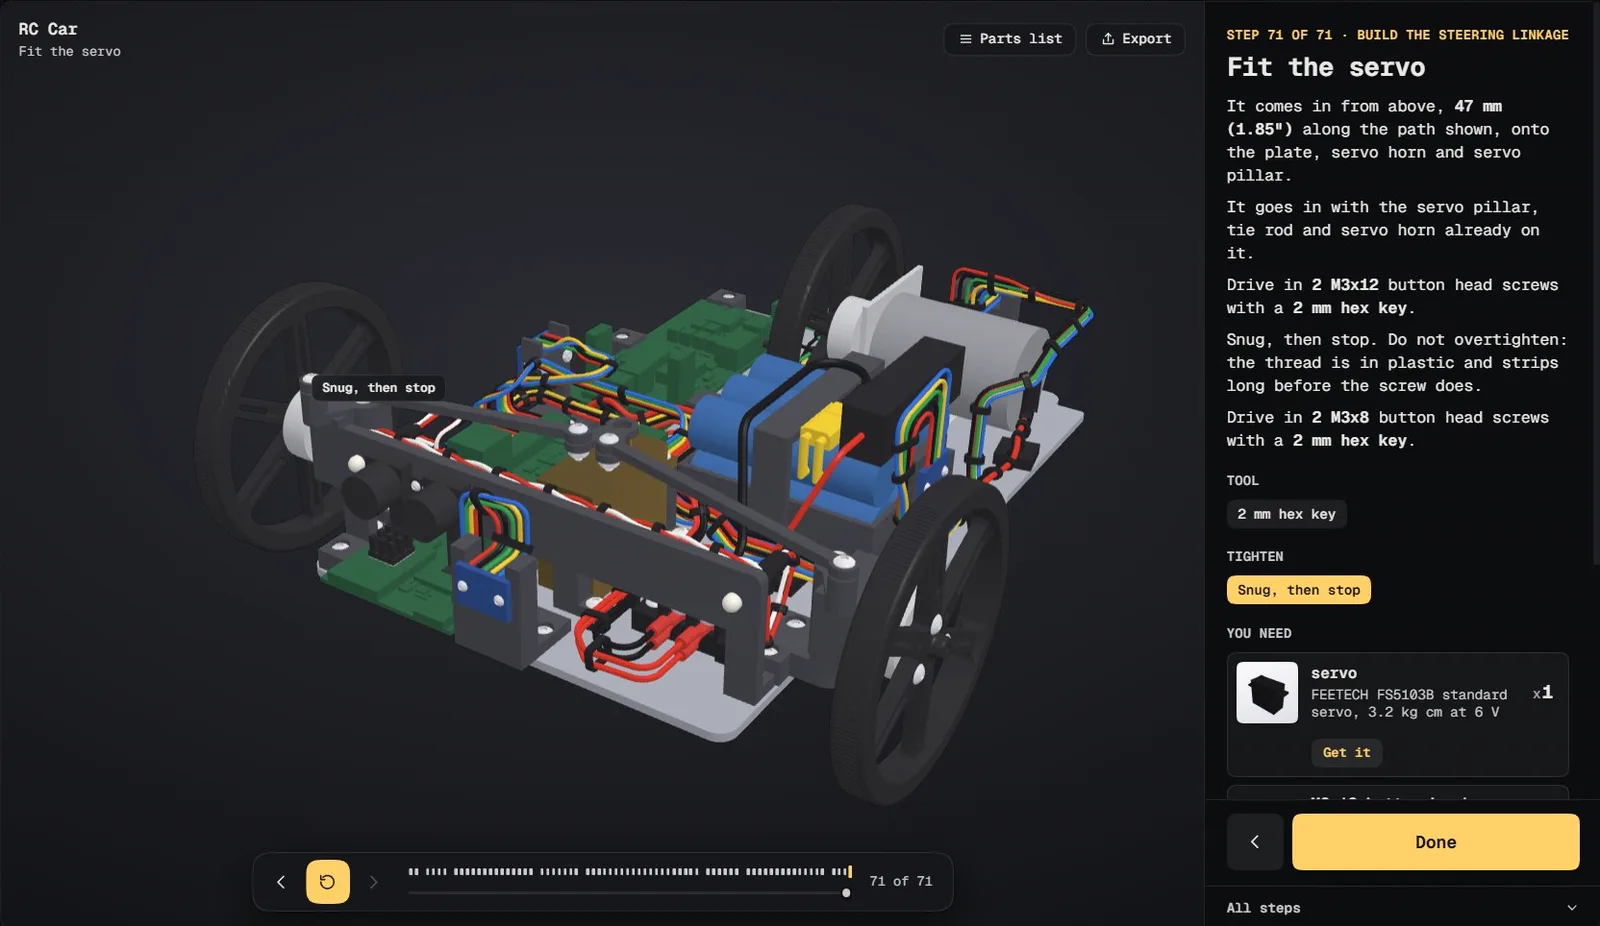
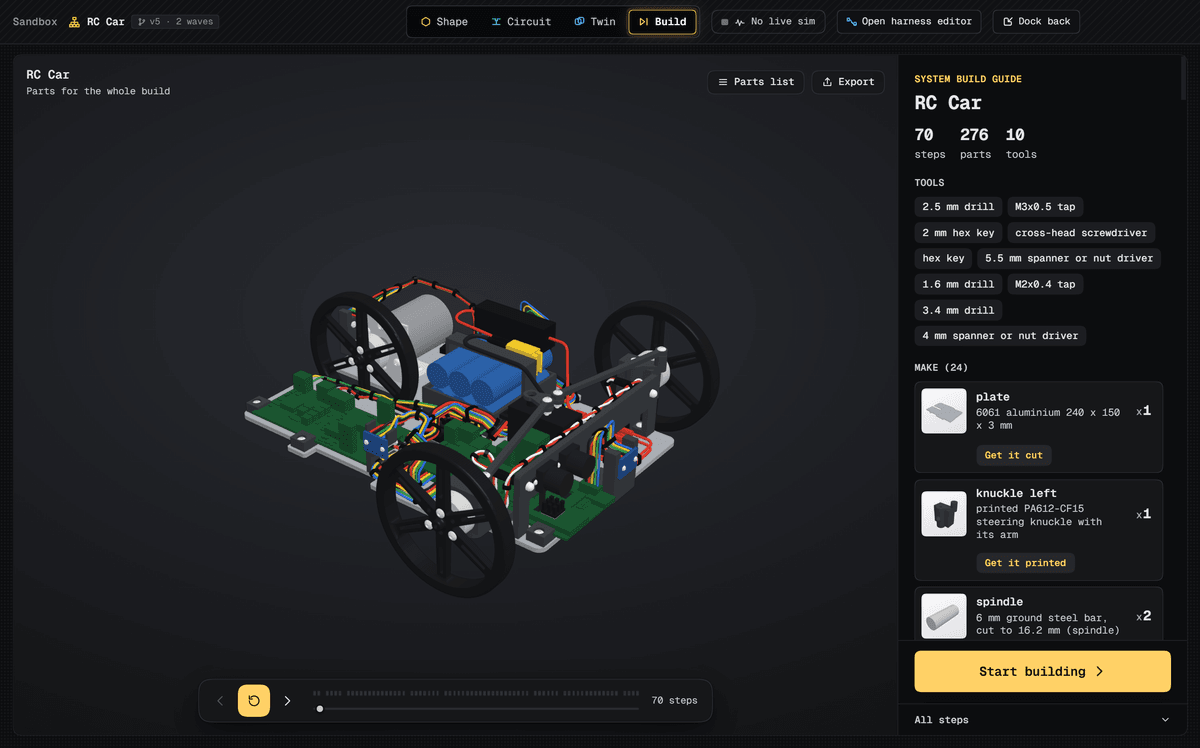
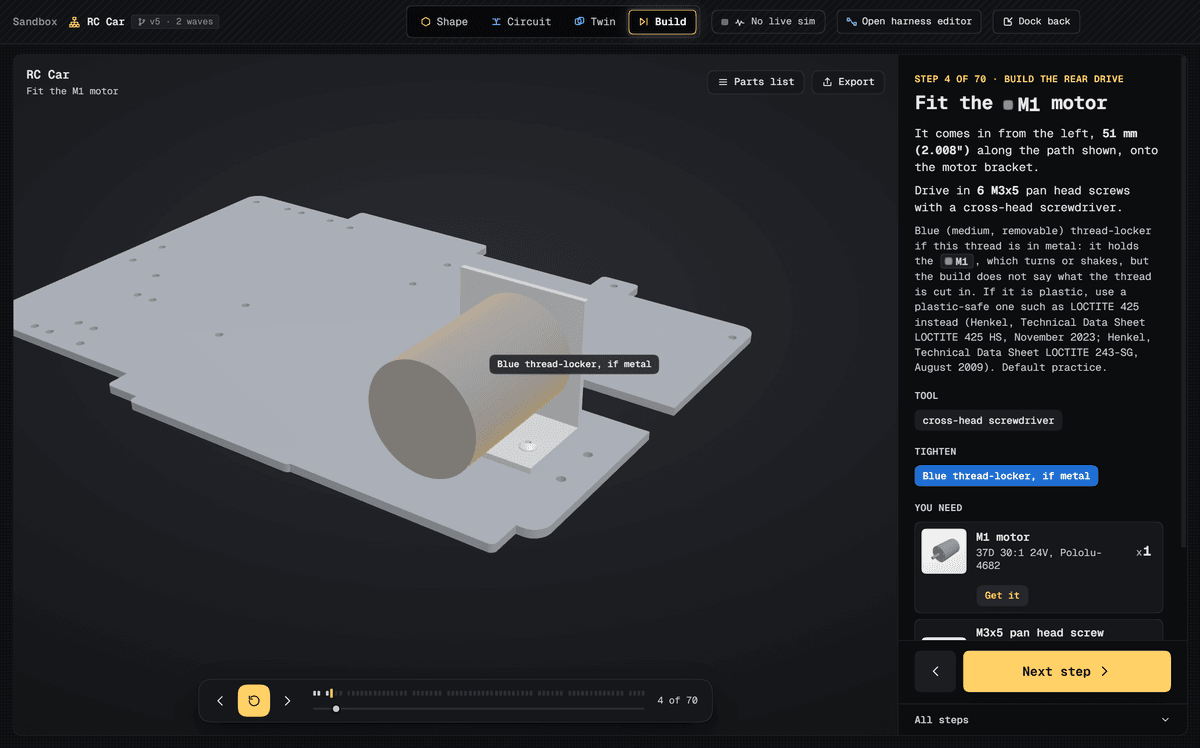
- 零件和工具优先 指南以整个构建的零件清单及其所需工具开篇。每个零件都有一张卡片:图片、名称、数量、工具、尺寸。打印件还附带其打印卡片:床上的朝上面、壁厚、支撑、材料。
零件和工具优先
指南以整个构建的零件清单及其所需工具开篇。每个零件都有一张卡片:图片、名称、数量、工具、尺寸。打印件还附带其打印卡片:床上的朝上面、壁厚、支撑、材料。
- 一步,一个动作 每一步展示迄今为止的构建,本步骤的零件沿各自路径进入并就位,螺丝旋入。可环绕、重播、拖动进度。
一步,一个动作
每一步展示迄今为止的构建,本步骤的零件沿各自路径进入并就位,螺丝旋入。可环绕、重播、拖动进度。
- 装配前先加工孔 打印件在打印机和构建之间有自己的步骤:将紧配合孔钻至尺寸、攻丝、锪孔、装入热熔嵌件,每种工具只点名一次。采用公制还是英制由项目决定。
装配前先加工孔
打印件在打印机和构建之间有自己的步骤:将紧配合孔钻至尺寸、攻丝、锪孔、装入热熔嵌件,每种工具只点名一次。采用公制还是英制由项目决定。
- 然后是布线 对于一根电缆,两个连接器都会亮起,线缆从一端铺到另一端,每根扎带和固定座都按线束要求安装到位。
然后是布线
对于一根电缆,两个连接器都会亮起,线缆从一端铺到另一端,每根扎带和固定座都按线束要求安装到位。
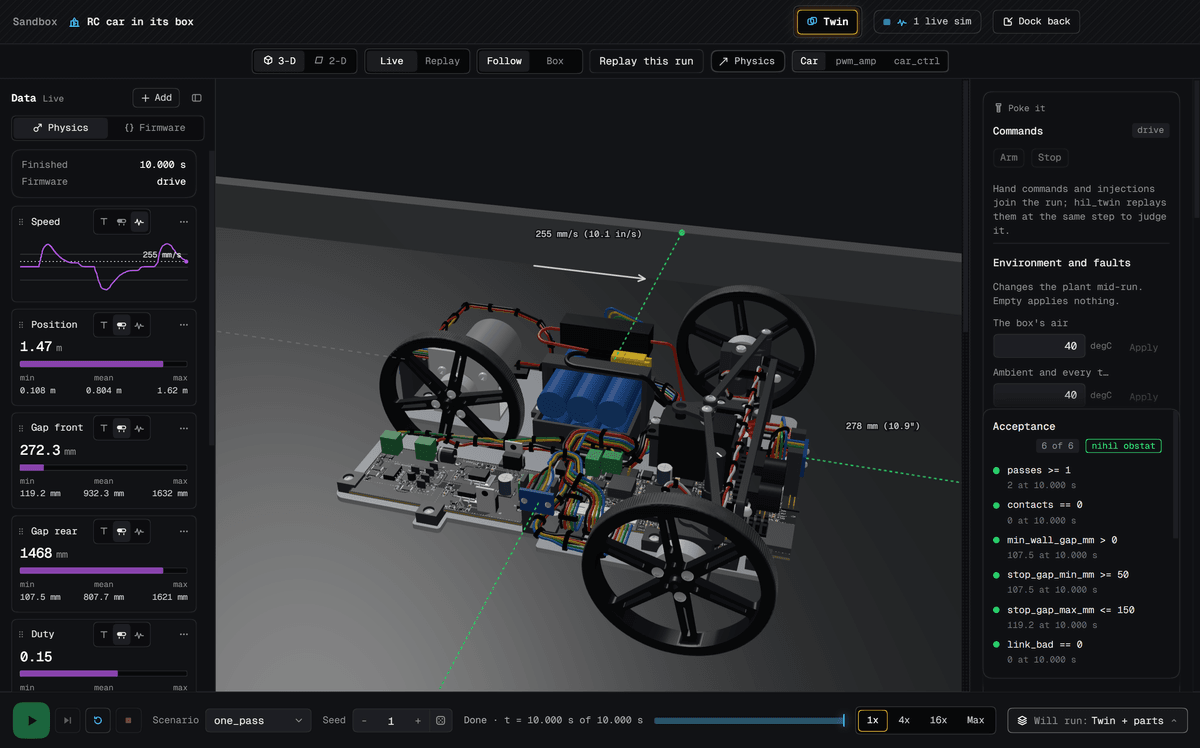
- 系统由其组件装配而成 演示中的 RC 小车分阶段组装:后驱动、前桥、电池盒、电路板、前模块、转向连杆。电路板到货即已组装;一块板即一个零件。
系统由其组件装配而成
演示中的 RC 小车分阶段组装:后驱动、前桥、电池盒、电路板、前模块、转向连杆。电路板到货即已组装;一块板即一个零件。
- 一键到底 Start building、Next step、Done。方向键步进,空格键重播,每个步骤有一个标记可跳转。页面始终不会滚离画面。
一键到底
Start building、Next step、Done。方向键步进,空格键重播,每个步骤有一个标记可跳转。页面始终不会滚离画面。
bench buildesp32s3_probe
- flash 目标自身的脚本检查芯片和 flash 大小,然后写入并校验哈希
- identify 固件名称和构建 id,与项目构建的 ELF 对照匹配
- selftest 芯片、16 MB flash、空闲堆、日志环形缓冲、0 次错过截止时间 5 之 5
- inject ADC 0 保持为 1234,通过遥测读回,然后交还给引脚 1234
- tick 在主机时钟上运行 250 个应用 tick,然后板子再次自由运行 250 已运行
- logs 用构建的 ELF 解码:启动、注入、adc0 升至 1234(阈值 1000)0 丢弃
文章标题:Nihil – 一个硬件 IDE,你的 AI agent 在其中设计、仿真和测试 PCB
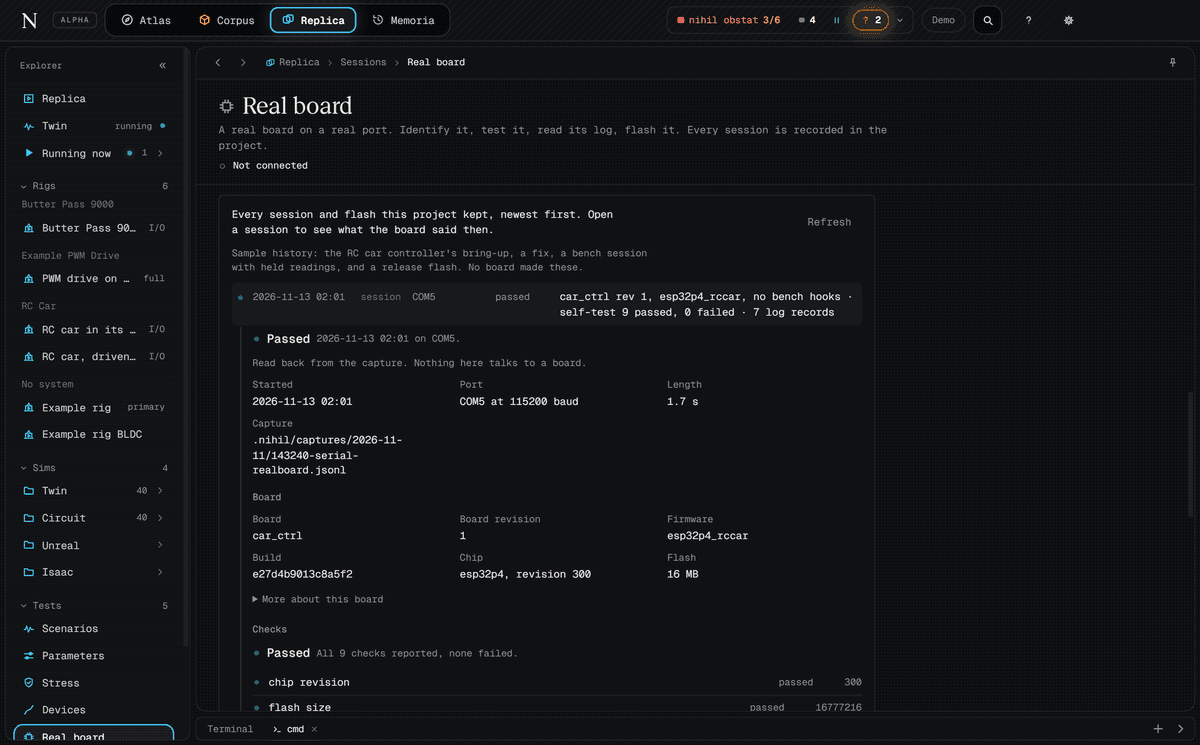
一块真实的 ESP32-S3 开发板,接在其 USB-UART 桥接上 · 2026 年 11 月 13 日 · 每个数值都是这块板自己的回答
- 它知道板上运行的是什么 板子会上报一个 build id:其 ELF 文件 SHA-256 的前 8 个字节。Nihil 会拿它与项目中的记录比对。如果板子运行的东西与仓库里的不一致,这就是你首先读到的那一行。
它知道板上运行的是什么
板子会上报一个 build id:其 ELF 文件 SHA-256 的前 8 个字节。Nihil 会拿它与项目中的记录比对。如果板子运行的东西与仓库里的不一致,这就是你首先读到的那一行。
- 每条记录 20 字节的现场日志 固件把日志写入 RAM 中的一个环形缓冲区:不用 stdio、不用堆、不加锁。Nihil 只用当初烧录的那个确切 ELF 来解码。对不上就显示原始记录和原因,绝不猜测。
每条记录 20 字节的现场日志
固件把日志写入 RAM 中的一个环形缓冲区:不用 stdio、不用堆、不加锁。Nihil 只用当初烧录的那个确切 ELF 来解码。对不上就显示原始记录和原因,绝不猜测。
- 伪造传感器,保留真实芯片 台架构建采用由主机保持的 ADC 和 GPIO 值以及一个由主机掌控的时钟,于是真实芯片会遇到你无法布置出来的场景。发布构建会把这些钩子编译掉,板子也会如实说明;这种拒绝行为已在测试中检查,但尚未在真实板子上验证。
伪造传感器,保留真实芯片
台架构建采用由主机保持的 ADC 和 GPIO 值以及一个由主机掌控的时钟,于是真实芯片会遇到你无法布置出来的场景。发布构建会把这些钩子编译掉,板子也会如实说明;这种拒绝行为已在测试中检查,但尚未在真实板子上验证。
- 从项目中烧录 每个目标对应一个脚本,它在写入前检查芯片和 flash 大小,写入后进行校验。就是那个脚本完成了对上方这块板的烧录和校验。对于 ESP-IDF 目标,nihil realboard flash 会把同一个脚本作为一项任务运行;该任务尚未在任何板子上运行过。
从项目中烧录
每个目标对应一个脚本,它在写入前检查芯片和 flash 大小,写入后进行校验。就是那个脚本完成了对上方这块板的烧录和校验。对于 ESP-IDF 目标,nihil realboard flash 会把同一个脚本作为一项任务运行;该任务尚未在任何板子上运行过。
- 每次会话都是一条记录 每次会话都是项目中的一次捕获。History 会按当时的样子打开它:身份信息、每一项检查、保持和步进过的内容,以及当天读到的日志。
每次会话都是一条记录
每次会话都是项目中的一次捕获。History 会按当时的样子打开它:身份信息、每一项检查、保持和步进过的内容,以及当天读到的日志。
- 你的 agent 使用同一套动词 Real board 标签页能做的所有事情都在命令行上:identify、selftest、logs、inject、tick。你的 agent 可以运行台架,并留下同样的记录。
你的 agent 使用同一套动词
Real board 标签页能做的所有事情都在命令行上:identify、selftest、logs、inject、tick。你的 agent 可以运行台架,并留下同样的记录。
抱歉,原文在此处被截断,无法翻译。
板子就是一个脚本。
生成器就是设计。一条流水线把它变成原理图、布线完成的板子、制造文件和 STEP 模型,并在遇到第一个错误时停下。
声明,而不是绘制。
脚本声明每一个元件及其数据手册引脚表,然后声明网络、外形和孔位、布局、网络类别和铺铜。没有人手动编辑 .kicad_pcb。改一行,再运行一次。
相同的输入,相同的文件。
文章标题:Nihil – 一个硬件 IDE,你的 AI 智能体在其中设计、仿真和测试 PCB
正文: 哈希字符串排序、uuid5 原理图 id、带种子的板 id 和冻结的路由。运行两次,.kicad_pcb 逐字节一致,因此 git 显示的是你所做的更改,而非重新洗牌。
存在的零件。
15 个类别中的 113 个常用零件,每个都实时解析为分销商的零件编号,并带有存在的封装和仿真器模型。一次调用,model("C21190"),即可同时带来该零件及其封装与模型。
十四个步骤。一条流水线。
每块板都运行相同的十四个步骤,并在第一处出错的地方停止。其中四个是门禁。在所有四个门禁都干净之前,不会存在任何制造文件。
步骤 工具 在以下情况停止运行
门禁 2、5、12 和 13 必须在写入任何制造文件之前保持干净
0 错误,0 警告0/0
ERC 错误 / 警告
0 违规,0 未连接,0 一致性0/0/0
最终 DRC 违规 / 未连接 / 一致性
电路门禁运行通过,布线前后
11 已验证,0 不匹配11/0
采购行实时验证 / 不匹配
22.9 秒22.9s
全部十四个步骤,来自冻结的路由
来自 3.3 V LDO 转接板示例:2 层,11 个零件,6 条网络,运行于 2026-11-06。
你的循环。你的步骤。
向你的智能体索要一个步骤,它就会存在:一个检查、一个测试、一个仿真、一个门禁。经过验证、加载,如果它一旦损坏,则被禁用并附上原因。
- 添加测试、工具、视图(声明式或沙箱脚本)、原生类型、模板、库项目
- 加载在验证之后,未经检查的一概不加载
- 失败即禁用,其错误记录在 Proof 上;绝不致命
- 失控2 秒内卸载一个视图
- 15门禁 ITAR / 出口检查 由你的智能体添加 在以下情况停止运行:零件或目的地出现在管制清单上
ITAR / 出口检查
由你的智能体添加
在以下情况停止运行:零件或目的地出现在管制清单上
- 16 EMC 预检查 由你的智能体添加 在以下情况停止运行:环路面积或边沿速率超出预算
EMC 预检查
由你的智能体添加
在以下情况停止运行:环路面积或边沿速率超出预算
- 17 热浸,300 秒 由你的智能体添加 在以下情况停止运行:零件超过其额定温度
热浸,300 秒
由你的智能体添加
在以下情况停止运行:零件超过其额定温度
- 18 跌落测试,孪生 由你的智能体添加 在以下情况停止运行:焊点或零件超过其 g 额定值
跌落测试,孪生
由你的智能体添加
在以下情况停止运行:焊点或零件超过其 g 额定值
每次运行都以两个词结束。
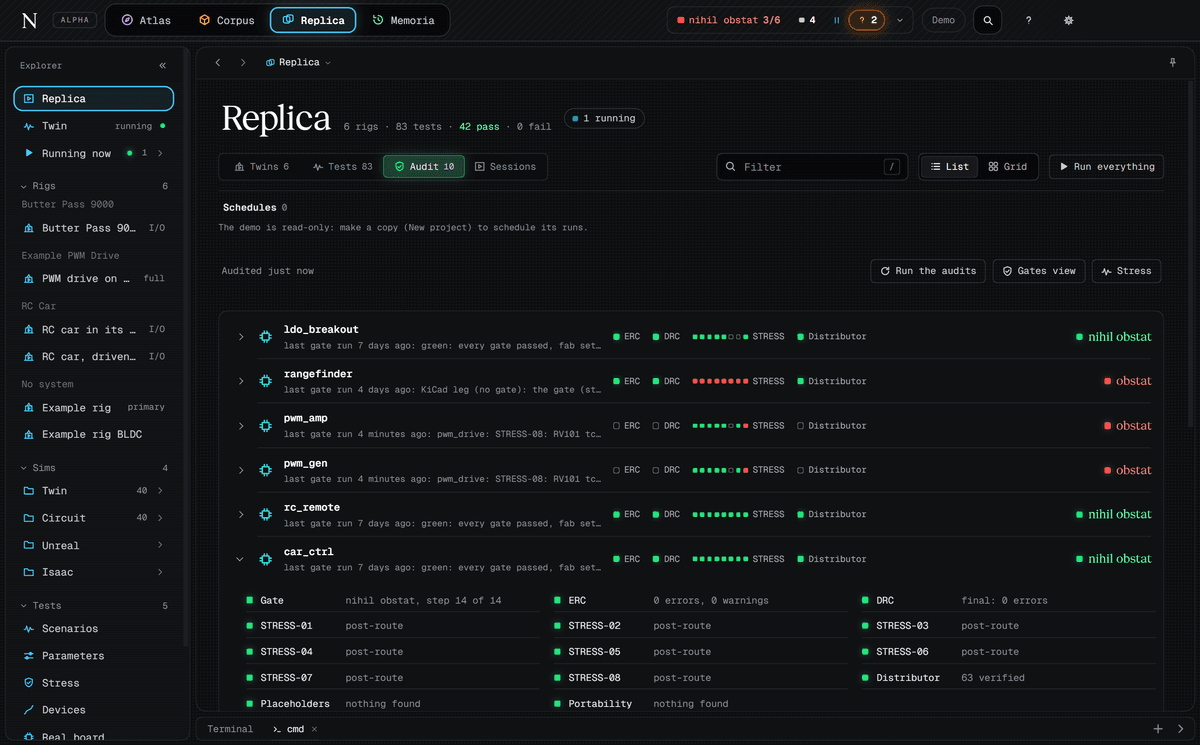
一块板在电路应力门禁、ERC、带一致性的最终 DRC 和实时零件检查都干净之前,不可订购。固件在孪生和电路仿真中确定性地运行之前,不算完成。每次运行都保留其记录,因此证明比产生它的聊天更长久。
nihil obstat
没有任何阻碍:门禁通过
car_ctrl · 第 14 步,共 14 步
有阻碍:它不发货
pwm_amp · STRESS-08 失败
- 未运行的检查不算通过 pwm_amp 显示 obstat:一行应力测试失败,且其 ERC、DRC 和分销商检查尚未运行。没有任何东西因为被遗漏而变绿。
未运行的检查不算通过
pwm_amp 显示 obstat:一行应力测试失败,且其 ERC、DRC 和分销商检查尚未运行。没有任何东西因为被遗漏而变绿。
- 八行应力测试,布线前后 电路在其将要面对的条件下,在铜箔存在之前和之后。
八行应力测试,布线前后
电路在其将要面对的条件下,在铜箔存在之前和之后。
- 分销商检查,实时 每个采购零件在下单前都对照库存进行验证。一个看起来正确的代码曾解析为 0603,而非其被假定的 0402;门禁抓住了它。
分销商检查,实时
每个采购零件在下单前都对照库存进行验证。一个看起来正确的代码曾解析为 0603,而非其被假定的 0402;门禁抓住了它。
- 每次运行都保留,每个判定都可搜索 Memoria 保存记录:谁运行的、何时、在什么上运行,以及它说了什么。
每次运行都保留,每个判定都可搜索
Memoria 保存记录:谁运行的、何时运行、在什么上运行,以及它说了什么。
四个空间。一个窗口。
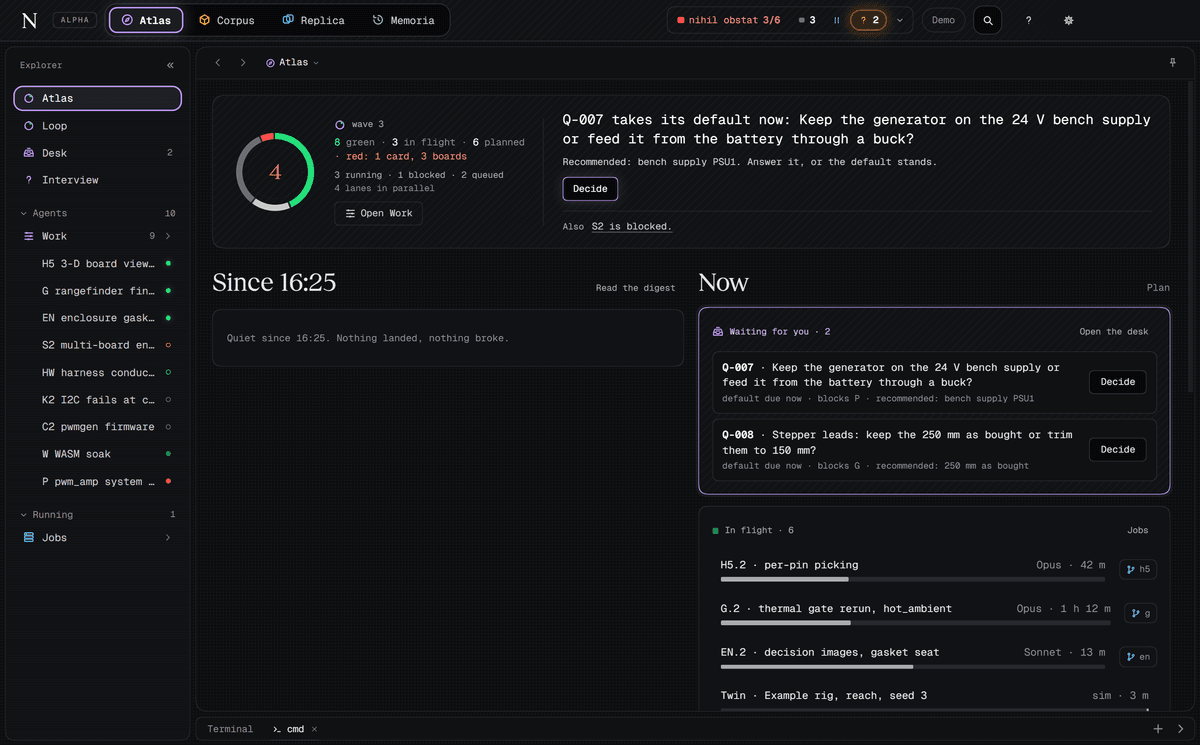
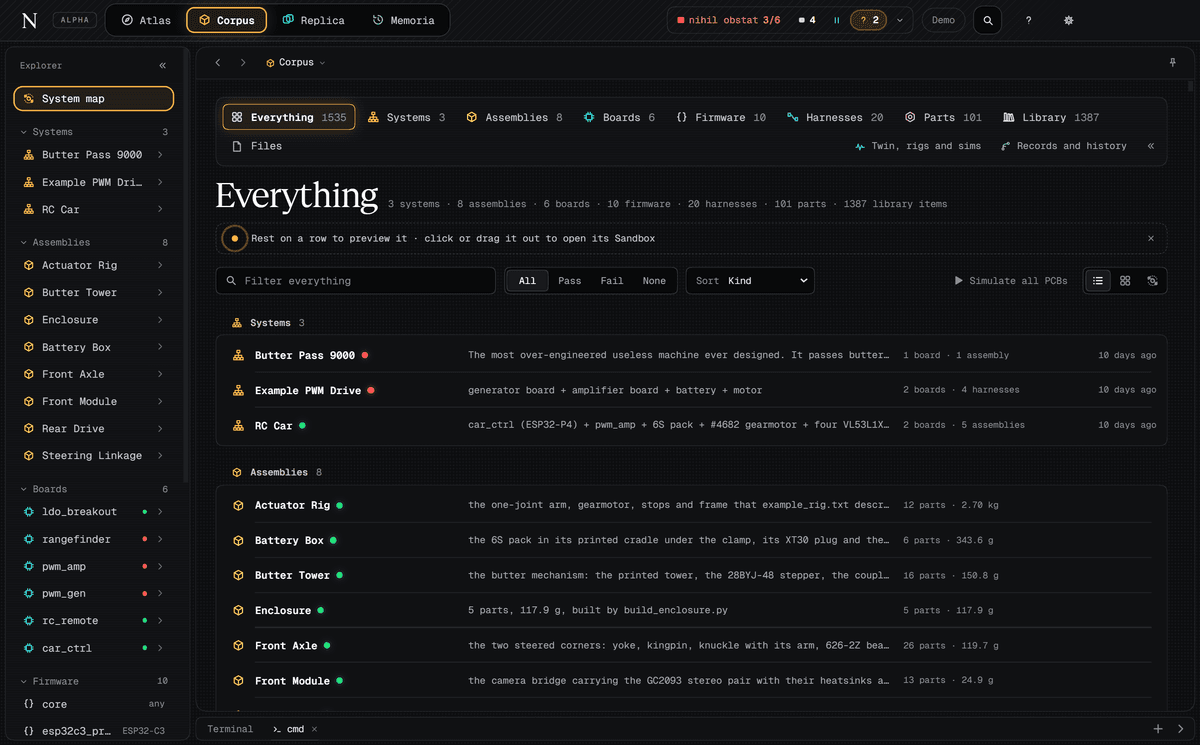
一个项目就是一个产品:外壳、板卡、线束、固件和孪生体。顶部栏给你四个立足点,每样东西从每个地方打开的方式都一样:在它自己的页面上,Sandbox 一键可达。
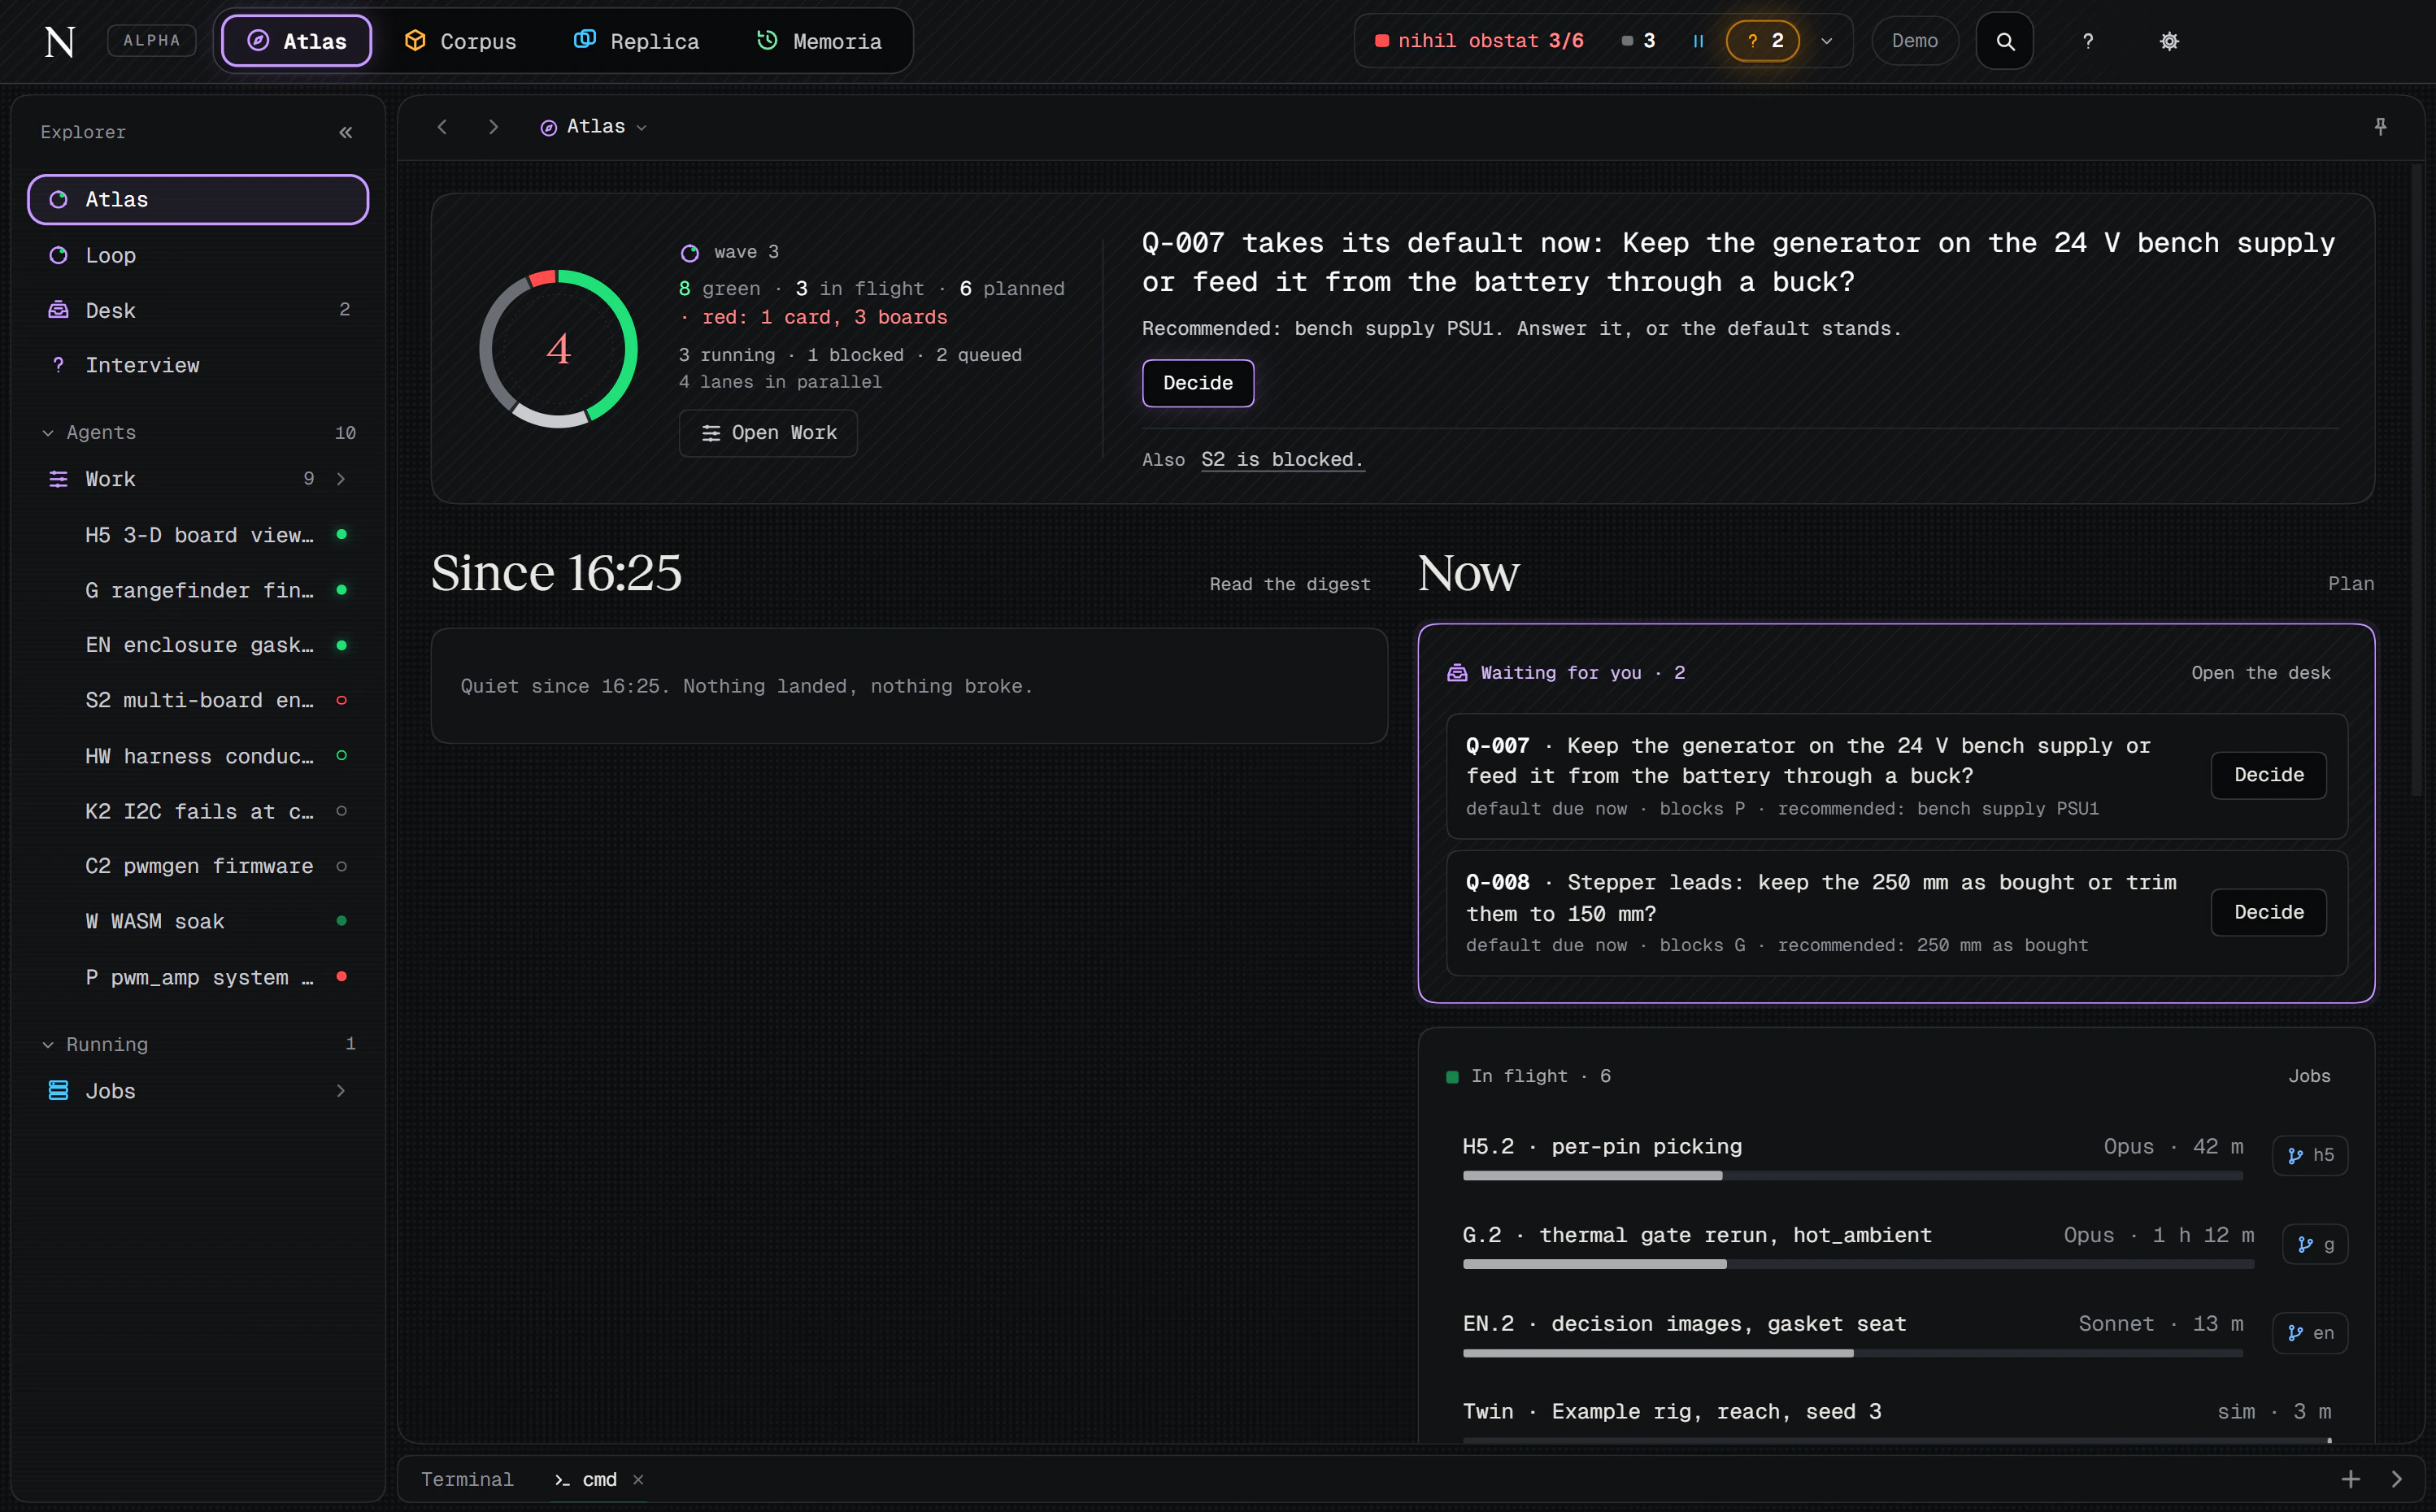
Atlas
驾驶员的地图
Loop,现在运行什么、什么在等你、接下来是什么、今天动过什么。悬而未决的问题带着默认值和截止日期落在这里。
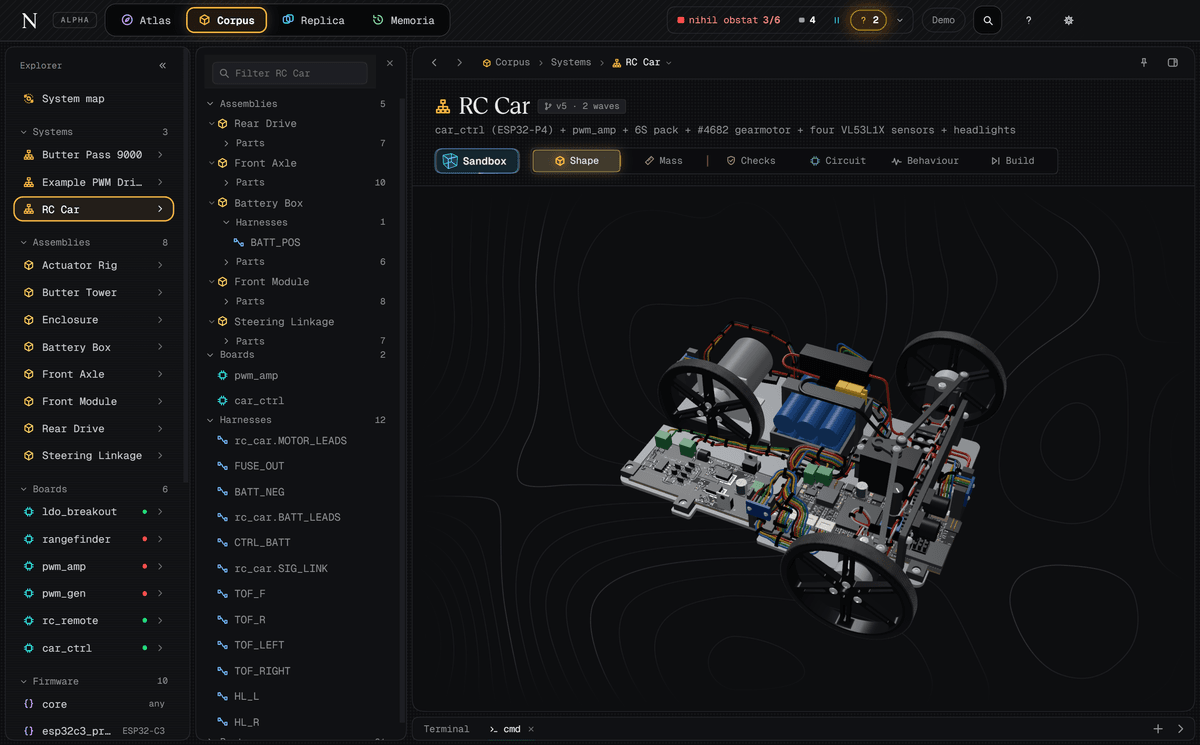
Corpus
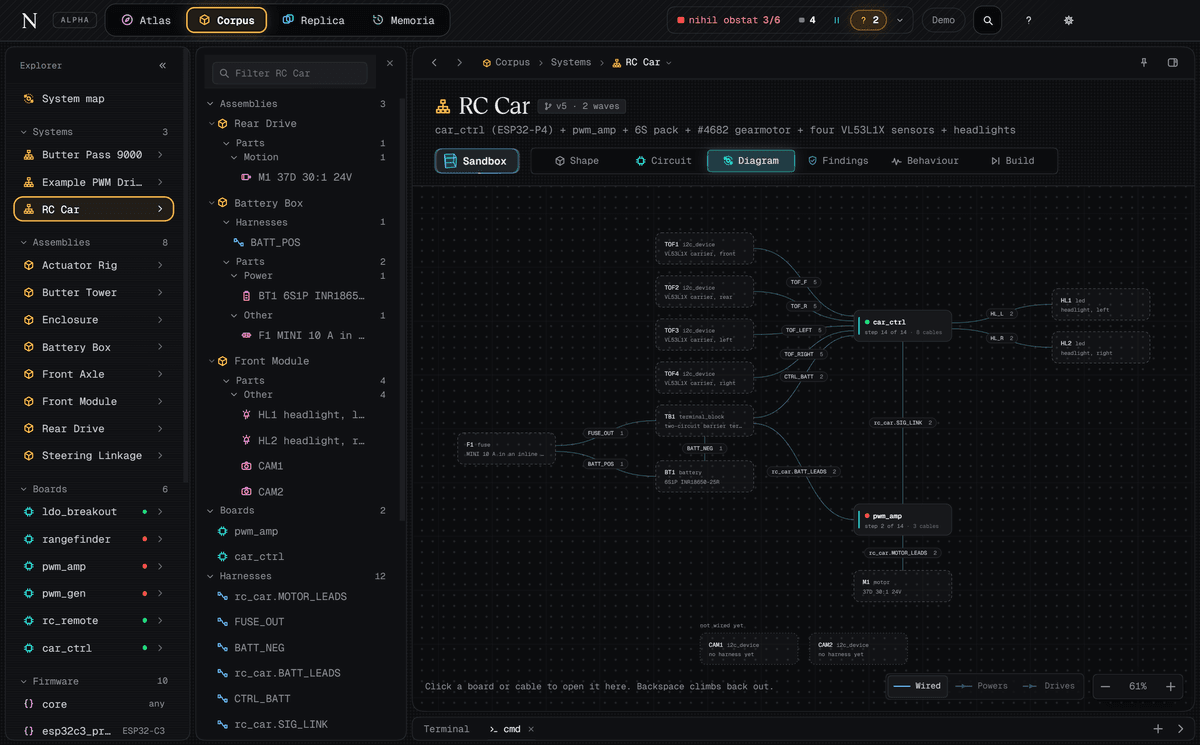
系统、组件、板卡、固件、线束、零件、库、文件。每样东西都有一个页面:顶部一排镜头旋钮(Shape、Circuit、Behaviour、Build,只显示有内容的镜头),旁边是跟随镜头的内容列表,还有一个运行它的按钮:Sandbox。
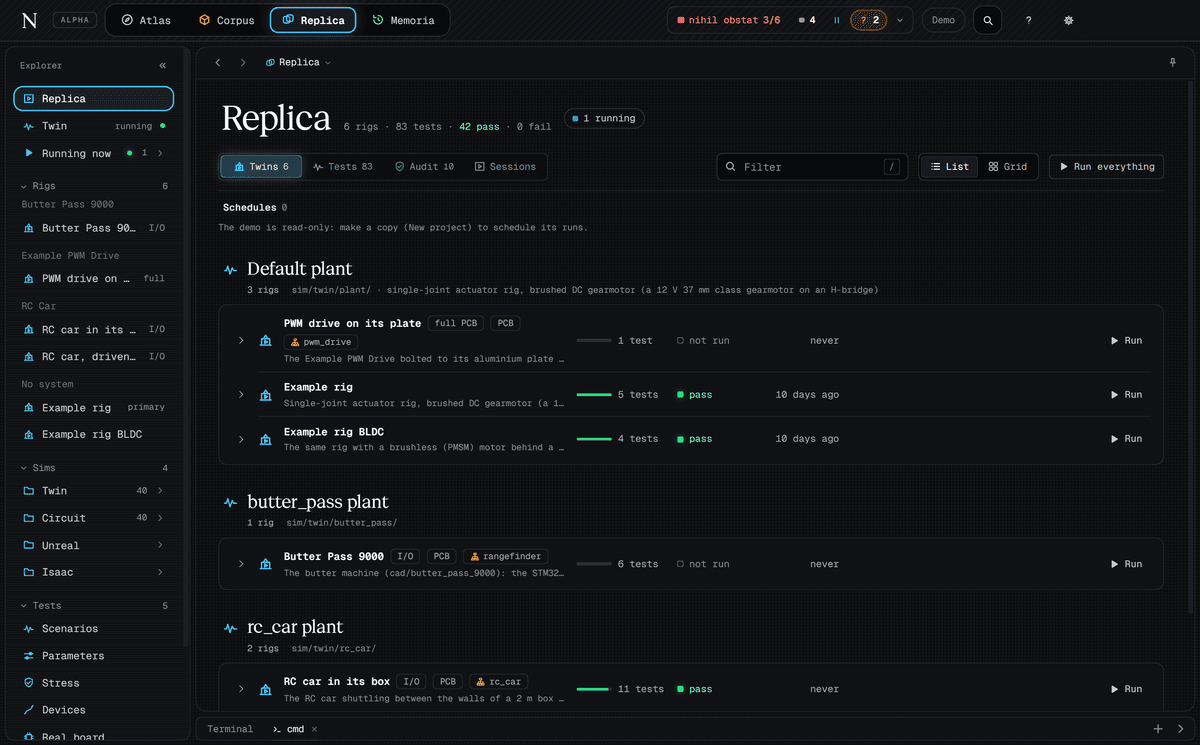
Replica
孪生体与测试
Rigs、场景、压力行和审计。一个 rig 的页面列出它的场景、组件、最近的运行和回放。正在运行的始终固定在你打开的任何东西旁边,所以一次运行永远不会离开视线。
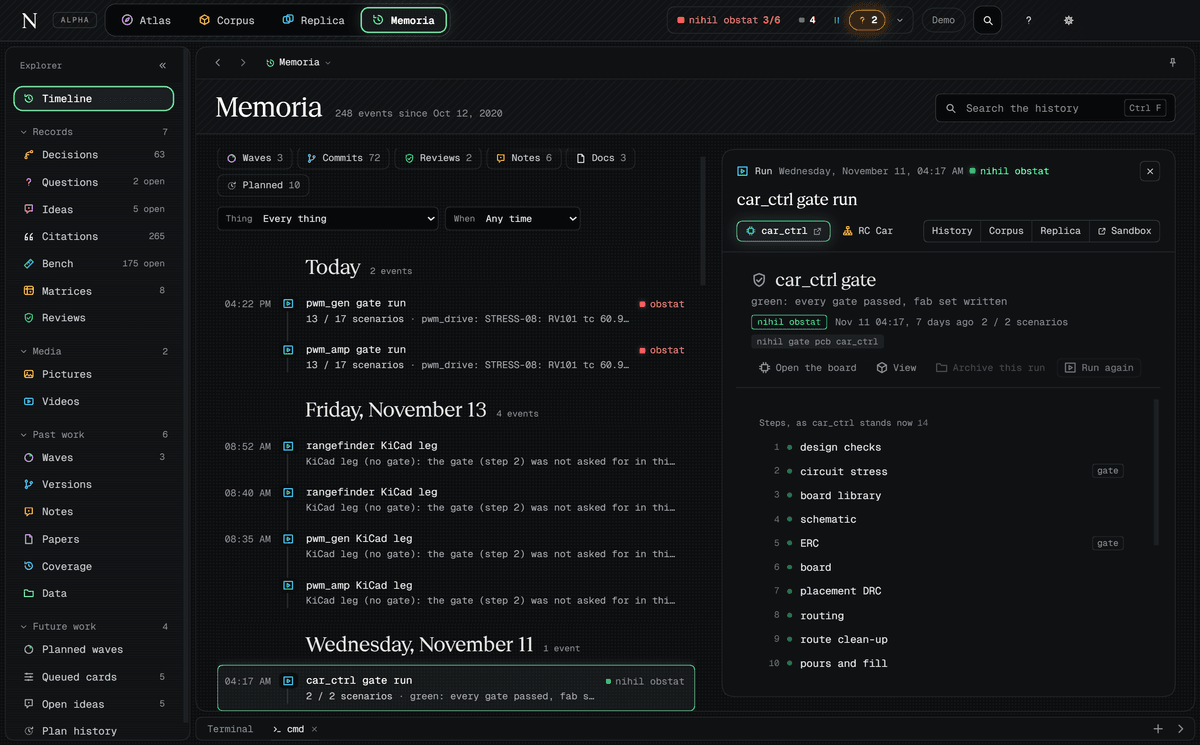
Memoria
决策、问题、运行、波次、版本。每次门运行都保留其记录。选一个事件,整个故事就打开了:运行、它的步骤、它的判定、提交。
Sandbox
东西运行的地方
页面展示;Sandbox 运行。在任何东西上按下 Sandbox,它的画面就变成一个运行东西的窗口:左侧数据面板,舞台铺满边缘,底部时间线,上面有 Stop。一个 Sandbox,一次只跑一个实时模拟。
还有第五个:Synthesis Later Synthesis,第五个空间,稍后到来。它尚未建成。
每一块板,每一根线,一张地图。
Corpus 从项目本身绘制出你的产品由什么构成。这是演示项目的,由应用排版。戳它:停在一个气泡上,它的线缆就亮起来;点击,它就告诉你它是什么。
越大装得越多 · 环是判定 · 点击任意东西
- 带类型的关系 事物之间就像问题跟踪器链接问题那样链接:有线连接到、插入到、安装到、固定到、夹到、供电、驱动、感测、运行于。一个封闭列表,每种关系都有自己的画法。
带类型的关系
事物之间就像问题跟踪器链接问题那样链接:有线连接到、插入到、安装到、固定到、夹到、供电、驱动、感测、运行于。一个封闭列表,每种关系都有自己的画法。
- 还有一个框图 一个系统的 Circuit 镜头把同一个产品画成方块:板卡是带门圆点的板,电池和电机是轮廓,每个线束是一根电缆,标注其导体数量。放大就能潜入一块板。
以及一张框图
一个系统的 Circuit 透镜以积木块的形式画出同一个产品:板卡画成带有门控点的板,电池和电机画成轮廓,每条线束画成一根电缆并标注其导体数。放大并深入一块板卡。
你的智能体。你的终端。
Nihil 不运行模型。Claude Code、Codex、Gemini 或 Antigravity 在应用内你自己的终端里运行,编写生成器、固件和测试,并调用门控。它会反驳。你也是。
✻ Claude Code
~/outdoor_node
Opus · mcp: nihil connected
/help for help, /status for your current setup
- 盖子上的一个开放式风扇。用最少的钱换最多的风。
- 芯片下更多的铜。免费,但仅靠它还不够。
- 发热时降频。今天能用,代价是速度。
?Q-014 · 把盖子的凸台铣平,还是移动板上的 J2?
默认铣平凸台 · 阻塞盖子订单 · 今天到期
? 查看快捷键
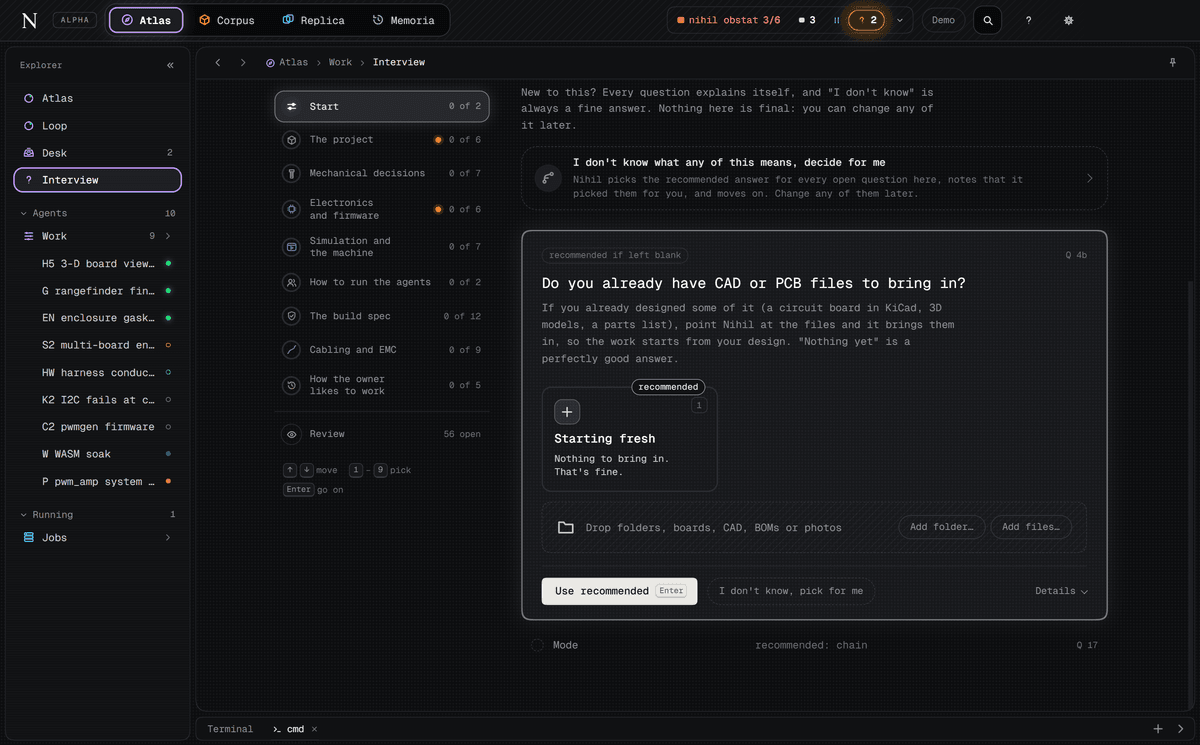
- 从一次访谈开始 一个新项目一次只问一个问题,推荐的答案排在最前,下面用大白话说明。“我不知道,帮我选”也是一个答案,记录里会写明。
从一次访谈开始
一个新项目一次只问一个问题,推荐的答案排在最前,下面用大白话说明。“我不知道,帮我选”也是一个答案,记录里会写明。
- 伙伴、自动驾驶,或两者兼有 每个决策都与它搭档,把整件事交给它,或者让它自己跑,早上再回答那三个关键问题。
伙伴、自动驾驶,或两者兼有
每个决策都与它搭档,把整件事交给它,或者让它自己跑,早上再回答那三个关键问题。
- 问题送到你桌上 附带一个默认值、一个截止日期以及它阻塞了什么。做出决定,答案就是智能体读取的一条记录。
问题送到你桌上
附带一个默认值、一个截止日期以及它阻塞了什么。做出决定,答案就是智能体读取的一条记录。
- 智能体编写。Nihil 证明。 在终端运行 nihil gate pcb car_ctrl,裁决结果落入 Atlas、Memoria、Loop。
智能体编写。Nihil 证明。
在终端运行 nihil gate pcb car_ctrl,裁决结果落入 Atlas、Memoria、Loop。
本次会话是脚本化的,所以整个论证一分钟内就能看完。本页运行的门控是真实的。
把你的分支建立在他们的分支之上。
一个 Nihil 项目就是普通的 git。Atlas 显示谁在哪块板卡、哪个 CAD、哪个固件上工作,这样你可以在外壳上开工,而它适配的那块板卡还在别人的分支里。
分支和 worktree,底下没有任何专有内容。你的项目即使没有 Nihil 也能打开。
- rangefinderfinal DRC 和门控 swarm/g Opus
- enclosuregasket 座、配合检查 swarm/en Sonnet
- stm32g0_pwmgenfirmware,排队下一个 尚无分支 Sonnet
你一直没时间做的项目。今晚就开始。
把你搁置的板卡交给智能体,与它争论,让门控说出什么才是真实的。你的团队,以本不该有的速度前进。
试试真东西。
文章标题:Nihil – 一个硬件 IDE,你的 AI 智能体在其中设计、仿真并测试 PCB
正文: 整个演示项目,在真实应用中,就在这个标签页里。RC 小车、它的两块板子、孪生体、门以及它们的记录。只读,就像审阅者看到的那样。这是一个预览:这里的电路播放的是真实引擎录制好的运行过程,而桌面应用会在你自己的硬件上实时运行它们。
接受条款以打开演示。
加载约 3 MB · 在此标签页中播放 · 无需安装任何东西
最好在桌面浏览器上使用;在这里也能运行。
此主机不包含演示构建。桌面应用一键即可打开同一个项目。
该看什么
Atlas
Loop 环、正在进行中的事项,以及两个等待决策的问题。
Corpus
1535 项内容:三个系统、八个装配、六块板子、十个固件目标、20 个测试夹具、101 个零件以及库。停在 car_ctrl 上。
Replica
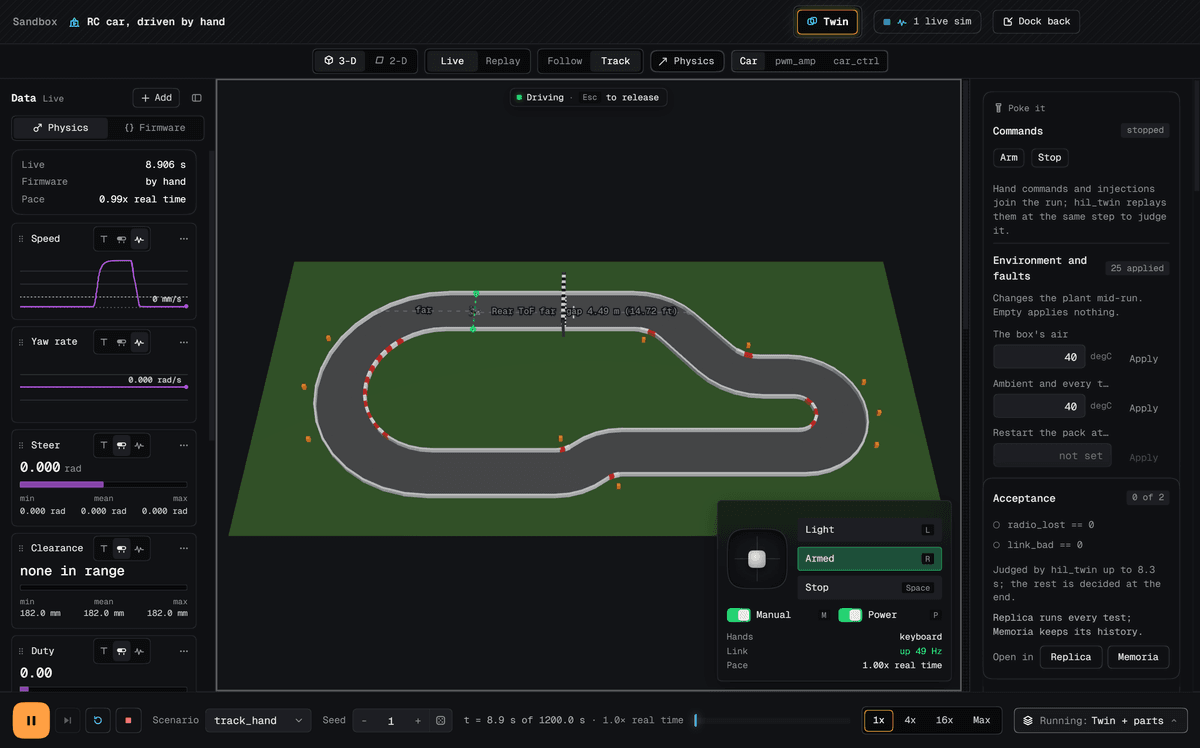
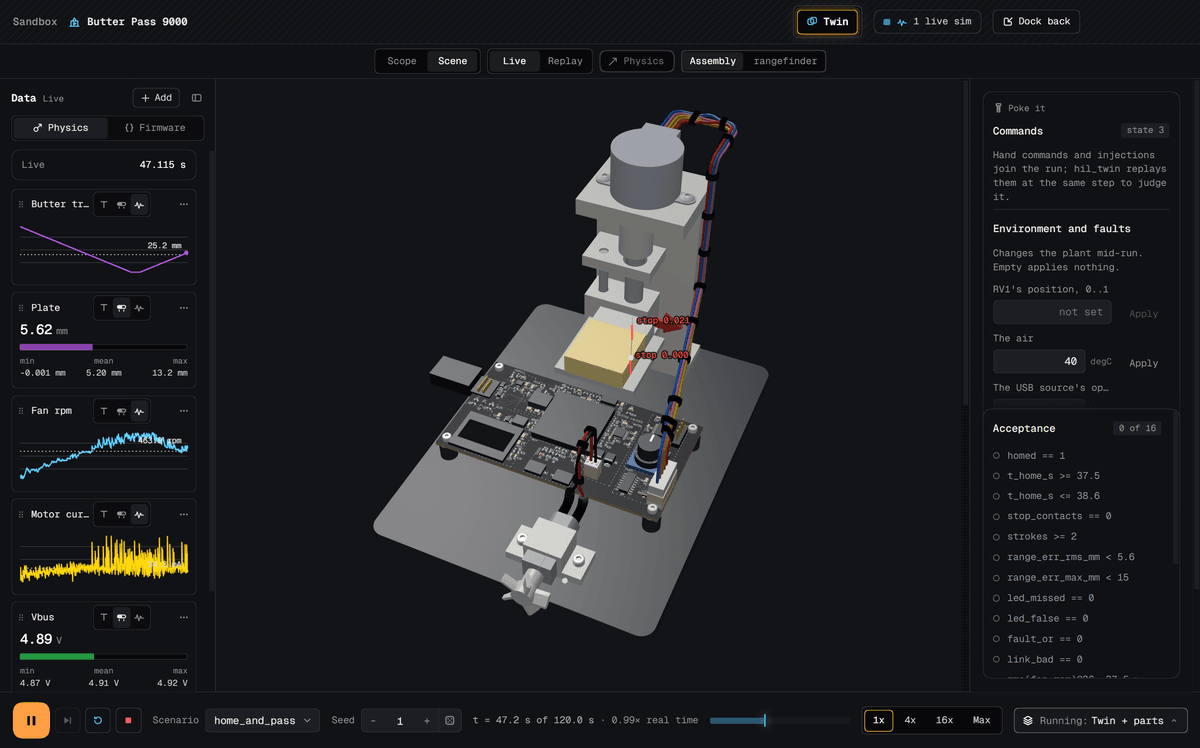
六个测试台和 83 项测试:装在盒子里的 RC 小车、你手动驾驶的小车、Butter Pass 9000、装在底板上的 PWM 驱动。打开一个测试台查看其场景,打开 Audit 查看每一块板子。
Memoria
自项目开始以来的 249 个事件。选中 car_ctrl 的门运行,读取它的 14 个步骤、它的判定结果,以及它落入的那个提交。
Alpha 就是 alpha。
Nihil 是新的,而真实板子很古怪。我们一次放少量人进来,这样就能在问题影响到所有人之前把它修好。有邀请码?你进来了。没有邀请码?告诉我们你想构建什么。
门是开着的。
你的许可证有效期至 。
注册为 。
接受条款以下载。
Nihil 只在首次运行时请求那个文件一次。下载一次;更新会在应用内送达。
安装程序尚未发布。你的许可证会保留。
构建版本会先通过电子邮件送达已注册的 alpha 用户。
你在队列中。
你是第 号。
当邀请码属于你时会收到一封邮件。仅此而已。
该应用没有可识别身份的分析,也没有跟踪。对于每个许可证,门会保留请求来源的国家、浏览器和操作系统家族、引荐你的网站,以及你使用过的词(如果有的话)。如果有词,你的地址的一个带密钥的哈希(绝不是地址本身)会与你的邀请一同保留。如果你输入了电子邮件,它会与你的许可证分开保存,并记录你下载的版本和时间。本网站不设置跟踪 cookie,也不运行跟踪脚本。
拔掉网线。依然是一个 IDE。
每个引擎都在你的机器上运行:流水线、电路仿真、孪生体、门以及记录。激活一次,然后拔掉网线。一个实验室、一架飞机、一间没有信号的小屋:板子仍然能在它存在之前就跑起来。
你的智能体也会一同前来,作为本地模型。善意提醒:如果你要离线,你最好有大量的 VRAM。
- 一切本地化 构建、仿真、门和历史都留在你的磁盘上。没有服务器运行你的循环。
一切本地化
构建、仿真、门和历史都留在你的磁盘上。没有服务器运行你的循环。
- 许可证激活一次 首次运行时的一次调用,将它绑定到你的 PC。之后便离线校验。更新会在应用内送达,而缺陷报告只在你发送时才会发出。
许可证激活一次
首次运行时的一次调用,将它绑定到你的 PC。之后便离线校验。更新会在应用内送达,而缺陷报告只在你发送时才会发出。
- 本地模型可用 将你的智能体指向 Ollama、llama.cpp 或任何带有端点的东西。Nihil 不关心是谁在回答,只关心什么能通过门。
本地模型可用
将你的智能体指向 Ollama、llama.cpp 或任何带有端点的东西。Nihil 不关心是谁在回答,只关心什么能通过门。
第五个空间。以后。
综合是 Nihil 前进的方向:孪生体制造数据,而模型归你保留。孪生体确切知道它渲染的每一帧里有什么,所以每一帧都带着它的答案。
- 在循环中 生成式 AI 作为 Nihil 的一个工作部件,超越你已带来的编码智能体。
生成式 AI 作为 Nihil 的一个工作部件,超越你已带来的编码智能体。
- 来自孪生体 相机、深度和 LiDAR 在 Unreal 中大规模渲染,逐场景变化,逐帧标注。
来自孪生体
文章标题:Nihil – 一个硬件 IDE,你的 AI 智能体在其中设计、仿真并测试 PCB
正文: 相机、深度和 LiDAR 在 Unreal 中大规模渲染,逐场景变化,逐帧标注。
- 你自己的模型 用于在这些数据上训练它们、并在数字孪生中教它们任务的 harness。你训练出来的东西归你所有。
你自己的模型
用于在这些数据上训练它们、并在数字孪生中教它们任务的 harness。你训练出来的东西归你所有。
尚未构建。没有日期。我们只是没法把它藏在自己心里。
ex nihilo。
每一个因为你分身乏术而被搁置的项目:它现在就能跑起来,在后台运行,配一个不睡觉的工程伙伴。一个项目从无到有,离开时带着一切:纯文件、纯 git,不装 Nihil 也能读。可以下单的板子、可以打印的 CAD、在比整块板还贵的硅片上与物理定律争论过的固件,于是便宜的硅片只需干好它的活,以及每一个做出该判断的逻辑门的记录。
还有问题?
给我们写信。有人会读,回复会发到你留下的地址。无需账号,不发简报。
已发送。
我们什么都读。回复会发到你留下的地址。