 Newshot
主要
全球向可持续能源系统转型的紧迫需求,推动了可再生能源技术的研究与开发。其中,潮汐能是一种独特可预测且储量可观的资源。与风能和太阳能等其他可再生能源不同,潮流受天文周期支配,这提供了持续且可预测的电力来源4,5。这种资源的规模十分显著。据估计,欧洲6的潮汐发电量为 50 TW h yr−1,而仅美国7就高达 220 TW h yr−1。近期部署目标是到 2035 年在英国3达到 1 GW,国际路线图预计到 2050 年8全球部署最终将超过 300 GW。这些凸显了潮汐能在促进能源安全和可再生能源组合方面的潜力。
尽管前景可观,但恶劣的水动力环境是这种可再生能源经济可行性的重要障碍。一个主要挑战是由流速的大幅变化、湍流、涡轮机相对于来流的偏航、沿水深方向的速度剪切2、波浪引起的振荡流9以及涡轮机阵列内的尾流相互作用10所引起的水动力载荷波动。这些波动载荷是主要的设计考虑因素,并与疲劳加速、运行寿命缩短和非计划停机相关。这些可靠性问题导致叶片和涡轮机设计具有高资本成本,从而直接提高平准化度电成本(LCOE)3。
为应对动态载荷的挑战,已经开发了多种缓解策略。主动控制通常部署系统来主动调节叶片的桨距11或弯度12,从而调节功率输出、控制平均载荷并改善启动性能。尽管主动控制系统在某些运行包络内有效,但复杂传感器和执行器在恶劣海底环境中的可靠性仍然令人担忧。此外,执行器的响应时间限制了其应对快速、高频载荷波动的有效性13,14。
为解决这些问题,人们越来越关注开发被动控制机制。被动控制主要通过两种方式实现:引入叶片桨距的变化或修改叶片弯度。被动桨距控制涉及设计能够响应变化的水动力载荷而绕其展向轴旋转的叶片,从而改变其攻角。这通常通过在叶片根部加入预载扭转弹簧机构来实现。文献 15,16 的理论工作是最早引入这一概念的研究之一。两者都证明,在不牺牲平均功率的情况下可以完全抵消载荷波动。随后文献 17 的数值研究证实,在剪切流条件下可以减少超过 80% 的载荷波动,并带来诸如更快尾流恢复等额外优势,从而提高涡轮机阵列性能。文献 18 提出了被动变桨系统设计的通用框架,确定了最大化载荷缓解的枢轴点位置。文献 19 的实验验证证实了被动变桨系统在降低时间平均载荷方面的能力。
被动变桨系统对于低频、大尺度调节以及通过调整叶片整体攻角进行功率调节是有效的。然而,有效变桨系统所需的变桨轴线位移所带来的附加惯性,以及轴承摩擦,限制了系统对高频扰动(例如湍流涡或快速剪切变化)的响应。此外,尽管被动变桨叶片比主动控制系统更简单,但在恶劣海底环境中仍会引入额外的运动部件和潜在失效点。研究已发现,在风力机应用中,大多数故障源于变桨系统20,这凸显了稳健的被动设计在运行上的显著优势。
另一种设计理念可在自然界中找到:从鱼类到树木,生物体通过分布式材料顺应性被动地重构其形状,以管理流体动力21,22。借鉴这些生物学原理,被动变形柔性叶片提供了一种替代策略,其中柔性沿叶片分布,使每个叶片截面能够通过流固耦合自动适应。因此,采用无需铰链和轴承的固定桨距叶片可以实现更快的响应时间。被动变形叶片在风能应用中很常见23,24,其中叶片会响应阵风而扭转变桨。这项技术被称为气动弹性剪裁,需要专门的结构设计,其用于大型潮汐涡轮机的可扩展性和可靠性仍有待证明。事实上,对于额定功率相近的涡轮机,潮汐涡轮机所受的弯矩高于风力机。因此,对于大型潮汐涡轮机,仍然缺乏一种可扩展、可靠、能够同时缓解快速局部湍流脉动和较慢的大尺度入流速度变化的被动系统。
本研究直接应对这一挑战,提出一种具有弦向柔性而非像气动弹性剪裁那样具有展向柔性的叶片。叶片前部和最厚部分提供结构完整性,是刚性的。相反,后缘从根部到叶尖都是柔性的。具体而言,我们首次提供了全面的实验演示,表明精心设计的弦向柔性叶片既能实现随潮汐周期(例如昼夜潮汐周期)内流速准稳态变化而对平均功率和推力进行控制,又能缓解潮汐涡轮机上的高频(湍流)水动力载荷波动,同时实现与配备主动变桨控制的传统刚性叶片相同的发电量。为证明这一潜力,我们在爱丁堡大学的 FloWave Ocean Energy Research Facility 对这些弦向柔性叶片与刚性基准进行了实验评估。涡轮机在标称入流速度 u∞ = 0.5–1.0 m s−1 范围内以及叶尖速比(λ)从 3 到 9 的条件下进行了测试,其中柔性叶片针对 u∞ ≈ 0.85 m s−1 下的最佳性能进行了设计。我们的分析首先讨论潮汐周期内的低频载荷缓解,然后考察高频载荷波动以及叶片变形的潜在物理机制。总体而言,我们展示了一条提高涡轮机可靠性和生存性的新途径,减少了与主动变桨系统相关的资本成本,并通过去除铰链、轴承和执行器降低了维护成本,最终降低了 LCOE。
潮汐周期内的功率与推力控制
潮汐涡轮机的结构设计主要由低频载荷决定;在此语境下,低频载荷指的是准稳态水动力载荷,其随潮汐周期内平均来流速度的变化而变化。为研究该工况下的载荷控制潜力,将柔性叶片的时间平均性能与刚性基线进行了比较。图1展示了在所有测试来流速度下,时间平均功率(CP)、推力(CT)和根部弯矩(CM)系数随叶尖速比 λ 的变化。结果表明,引入叶片柔性不会损害涡轮机能量捕获的主要功能。如图1a所示,在额定速度(uR = 0.878 m s−1)及以上,柔性叶片的功率系数与刚性叶片密切匹配,达到约0.37的相当峰值 CP。值得注意的是,与全尺寸最先进涡轮机相比,刚性和柔性叶片的最大 CP 均有限,这是由于模型尺度涡轮机测试时的低雷诺数所致(方法)。
柔性叶片设计的关键优势在于其被动调节峰值载荷的能力。在额定速度下,如图1b所示,在最佳产能叶尖速比(λ ≈ 5.5−6)附近,柔性叶片的推力系数与刚性叶片相当。然而,对于超出该最佳范围的 λ 值,柔性叶片的性能与刚性叶片出现差异。涡轮机控制策略通常会在来流速度超过额定速度时探索这一高 λ 区域以限制功率。在这些条件下,柔性叶片推力被动下降,而刚性叶片推力上升。这展示了一种减载机制,可在要求最高的高流量条件下保护涡轮机结构,并将在下一节详细讨论;在该节中,我们模拟潮汐涡轮机在一个潮汐周期内所经历的功率和推力。然而,在非设计工况下,柔性叶片表现出比其设计速度时更高的 CT 和 CM 值。虽然这导致较低速度下更高的推力系数,但绝对力与速度平方成正比(\(F\propto {u}_{\infty }^{2}\)),在较低流量时段要小得多,并且对涡轮机结构设计而言,不如额定速度及以上所经历的峰值载荷重要。因此,柔性叶片技术在保持功率性能的同时提供被动机制以降低最重要的结构载荷,这代表了在设计更耐用、更具成本效益的潮汐涡轮机方面的一项显著进步。
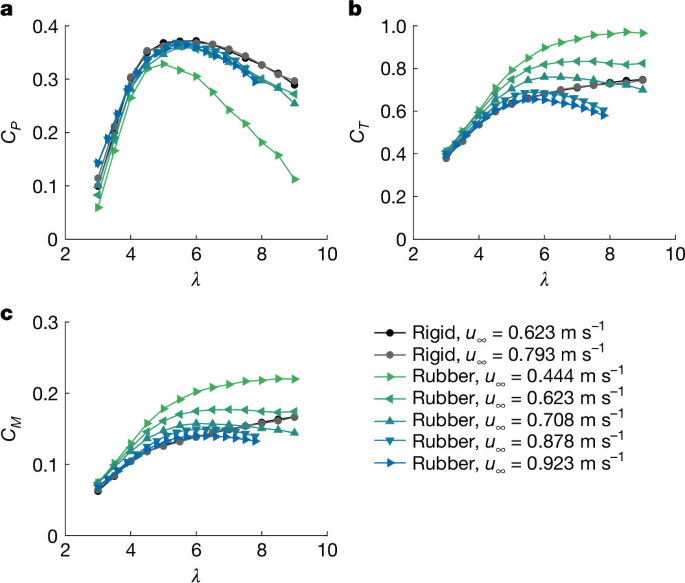
a–c,刚性叶片和柔性叶片在不同流速下功率(a)、推力(b)和根部弯矩(c)的时间平均系数随叶尖速比的变化。
潮汐周期内的性能
为了量化弦向柔性叶片在实际来流中被动减轻载荷的实际效益,我们模拟了一个代表性潮汐周期内的性能,并将其与采用相同控制策略的刚性叶片涡轮机以及最先进的主动变桨控制涡轮机进行比较(主动变桨与变速控制涡轮机的建模见补充说明 2)。正弦来流速度代表潮汐涡轮机在潮汐周期内所看到的流动,如图2a所示,其中 τ 是潮汐周期。
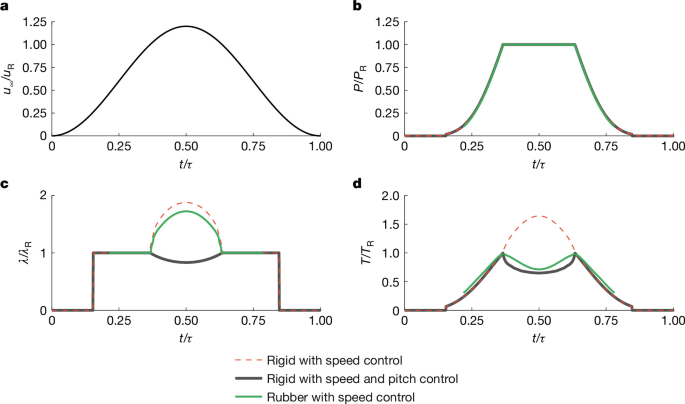
a–d,在一个模拟潮汐周期内,自由流速度(a)、准稳态功率(b)、叶尖速比(c)和准稳态推力(d)的时间历程。数据分别展示仅配备主动速度控制器的刚性叶片涡轮、最先进的主动变桨与速度控制器,以及配备主动速度控制器的橡胶叶片。所有数据均除以相应的额定值。
涡轮的切入速度选定为 u∞/uR = 0.2。当速度低于额定值时,涡轮以 λ = 5.5 运行。在额定速度下,所有涡轮配置均以相同的叶尖速比(λR)运行,并提供相同的准稳态功率(PR)和推力(TR)。在高于额定速度时,λ 的取值使得 P/PR = 1。最大速度设定为 u∞/uR = 1.2,代表典型的潮汐涡轮运行条件。
仿真首先确认,柔性叶片的被动设计不会损害其能量捕获的主要功能。图2b 所示的归一化功率曲线在配备速度控制的橡胶叶片和最先进的主动变桨控制涡轮之间重合,其中涡轮速度如图2c 所示。由于总能量收获量与功率曲线在潮汐周期上的积分成正比,曲线的重叠证实了整体能量产出的差异可忽略不计。这表明,柔性叶片的载荷缓解优势可以在实际环境中实现,而不会对能量捕获造成损失。
柔性叶片设计的优势通过不同涡轮配置之间准稳态推力(图2d)的差异得以展现。最先进的主动变桨系统通过主动将叶片顺桨入流,同时保持额定转速,来限制结构载荷。对于刚性叶片,仅使用超速控制策略时,固定几何形状无法适应不断增加的水流;仅提高叶尖速比会导致推力增加,峰值约为额定值的 1.65 倍(图2c)。相比之下,在类似的速度控制策略下,柔性叶片的被动系统实现了与主动控制相同的准稳态功率和相近的准稳态推力。
同样重要的是要注意,柔性叶片在较低的、非设计速度下(图1b)显示出略高于基线刚性叶片的推力系数。然而,绝对推力与速度的平方成正比,在这些时段内小于潮汐周期中的峰值。由于最大载荷决定了涡轮的主要结构设计要求,被动柔性叶片与复杂的、最先进的主动变桨系统几乎相同的峰值推力表明,在涡轮寿命和维护成本方面结果相当,代表着朝着更耐用、更具成本效益的潮汐能系统迈出的显著进步。总体而言,这些结果表明,弦向柔性叶片可以成为最先进的主动变桨与速度控制涡轮系统的一个有说服力且稳健的替代方案。
高频载荷缓解
有效的被动系统还必须应对高频载荷波动,而高频载荷波动是疲劳损伤的主要驱动因素。在此语境下,高频指的是以旋转周期量级的频率出现的非定常载荷分量,例如由湍流、速度剪切或尾流干涉等引起的分量。图 3 通过给出额定速度下相对于参考刚性叶片的载荷波动标准差,量化了柔性叶片的效果。为反映潮汐周期内的真实条件,u∞/uR ≤ 1 的数据在用于最大功率提取的最佳叶尖速比(λ = 5.5)下给出,而高于额定速度的条件(u∞/uR = 1.06)的数据则在用于限制功率的更高叶尖速比(λ = 8)下给出。图 3 显示,当涡轮机在其最严苛的工况下运行时,所有三个分量的非定常载荷均大幅降低。在额定速度(u∞/uR = 1.0)下,涡轮机以用于最大功率提取的最佳 λ 运行,柔性叶片在功率、推力和根部弯矩方面均提供了有效的波动降低(分别约降低 18%、23% 和 28%)。此外,即使入流速度增大到超过额定速度(u∞/uR = 1.06),载荷波动的降低仍然显著。这表明,在最大功率阶段和限制功率阶段的运行中——此时波动力的绝对幅值最大——柔性叶片具有强大且稳健的阻尼能力。在最低速度下(例如 u∞/uR = 0.51),叶片处于失速工况运行,已知其波动相对于刚性叶片会增加。然而,其绝对幅值很小,仅达到刚性叶片在额定速度下波动水平的约 15–35%。Supplementary Note 3 中给出的更详细分析证实,在这些高流量条件下,这种降低在很宽的叶尖速比范围内都是稳健的。
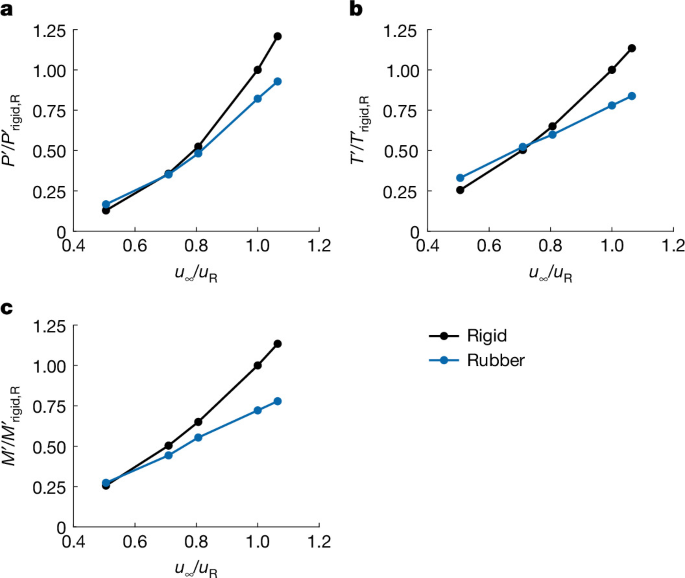
a–c,最佳叶尖速比(λ = 5.5)下柔性叶片和刚性叶片的功率(a)、推力(b)和根部弯矩(c)的标准差。所有量均除以额定速度下刚性叶片的相应量。
叶片形状
为说明前述被动载荷调节机制的物理原理,在叶尖截面处对柔性叶片的变形进行了可视化。图 4 显示了同一柔性叶片叶尖在恒定方位角下的相位平均数字图像相关(DIC)测量结果,此时叶片水平且速度向下。使用全浸没相机成功应用该技术是一项重要的实验成就,因为迄今为止大多数水下 DIC 研究都是通过观察窗进行的,而不是将相机浸没在
用DIC测量的、当叶片展向为水平且切向速度方向向下时的一个叶尖的相位平均剖面。坐标x、y按叶尖处的弦长归一化,原点位于四分之一弦长处。
这些测量展示了被动变形概念的机制。未变形的柔性叶片设计有显著的初始弯度,明显高于传统刚性叶片翼型的弯度。初始叶片形状以及达到设计工况点之前随后变形形状中存在的高弯度,是柔性叶片在非设计工况下产生更高推力的主要原因。在水动力载荷下,柔性后缘向上偏转,使整个翼型变平为弯度更小的形状。这种被动顺桨随着入流速度升高而更加明显,这就是在高叶尖速比和高速下降低推力系数的机制。
对不同叶片的DIC测量(扩展数据图1和2)表明,抗弯刚度较低的叶片经历更大的弯度减小,并表现出更强的减载。具体而言,对于具有相同模具几何形状的叶片,过刚的叶片导致桨距角过低和弯度太高,因而产生高的平均和非定常推力。相反,过软的叶片导致叶片过度变桨和功率捕获低。
图1中观察到的平均减载行为主要源于准稳态被动变形,而不是源于导致迟滞、涡动力学等的动态叶片变形。对同一方位角位置处每个单独叶片的DIC重建仅显示出围绕平均形状的窄散布,对应于桨距变化的标准差约为±0.2°(扩展数据图3)。
为了进一步验证平均减载行为是由准稳态变形引起的,我们将测得的叶片变形(图4)以及相应的功率和推力(图1)与基于准稳态低阶模型的自研流固耦合求解器计算的结果进行比较(方法)。用该程序计算出的叶片形状与实验测量的叶片形状吻合良好,不同叶尖速比下预测的功率和推力也同样吻合良好(扩展数据图4)。由于该数值求解器假设叶片在水动力载荷下处于静态平衡,这些结果证实主导物理过程是准稳态的。
缩放考虑
柔性叶片的流固耦合由两个无量纲数群控制,例如雷诺数(Re)和柯西数(Ca)(在方法中定义)。实验在足够高的Re下进行,使得水动力载荷系数与全尺度时大致相同,如图1中刚性叶片在不同速度下测试得到的值几乎相同所示。为确保模型与全尺度柔性叶片应变之间的几何相似性,必须按比例提高橡胶的杨氏模量E,以在跨尺度保持相同的Ca。如补充说明4所述,橡胶具有足够高的E范围,适用于全尺度应用。此外,橡胶具有与水质量密度匹配的优点,能够设计浮力中性叶片并防止与质量相关的载荷波动。
为了证明当前结果的可扩展性,使用自研的流固耦合求解器进行数值模拟,以建模一台公用事业规模涡轮机。选取额定速度 u∞ = 3.0 m s−1 和 20 m 直径涡轮机,与现代最先进的商用涡轮机26以及典型高能潮汐场址27保持一致。在各自 Re 和相同 Ca 下进行的模拟证实,模型尺度与全尺度的功率和推力系数曲线相似(扩展数据图 5),因此当前结果适用于公用事业规模涡轮机。尽管钢制翼梁的 E 可在数值模拟中按比例放大,但在实践中无法做到。因此,补充说明 5 中讨论了不同的全尺度翼梁设计方案。
最后,橡胶具有高疲劳耐久性。补充说明 6 中的初步计算表明,全尺度橡胶叶片的疲劳寿命将大幅超过现代最先进涡轮机预期的 20 年使用寿命。
总体而言,该技术能够在高于额定速度时实现对推力的功率控制,效果类似于主动变桨控制系统,并减轻载荷波动,从而提供了一条降低 LCOE 的可行路径。此外,载荷波动的降低使其能够部署在此前因高疲劳载荷而被认为不可行的高能量、高湍流场址。补充说明 7 中给出了对该技术潜在工业影响的进一步分析。
结论与讨论
本实验研究评估了具有被动弦向柔性的潮汐涡轮机柔性橡胶叶片的性能,并与传统刚性叶片进行了比较。我们的结果证实,柔性叶片在设计尖速比下的功率系数与刚性对应叶片相当,表明在实现载荷减轻效益的同时,不会损害涡轮机作为能量采集器的主要功能。
柔性叶片的主要优势在于其能够变形,在非设计工况下卸除多余载荷。这种重构允许通过操纵涡轮机角速度来控制功率,同时实现对驱动疲劳损伤的高频波动的被动减轻。
因此,弦向柔性叶片为最先进的主动变桨控制提供了一种有力且稳健的替代方案。通过以简单得多的装置减轻载荷,柔性叶片消除了海上可再生能源中潜在故障和维护成本的一个重要来源。
载荷减轻机制通过 DIC 测量和准稳态低阶代码得到确认,这表明叶片的刚度和初始几何形状会在载荷增加时产生受控的“feather”。叶片的无流动几何形状和刚度经过设计,使得在接近设计点的流动条件下,其向参考刚性叶片构型变形。
展望未来,这项工作为潮汐涡轮机设计和成本降低开辟了新路径。所展示的峰值载荷和疲劳载荷降低,可允许降低叶片及其支撑结构的结构要求,从而降低资本成本并实现更高的发电机额定功率,进而提高单位质量额定容量。此外,取消变桨系统带来的稳健性提升可降低运营和维护成本。这些因素有助于降低潮汐涡轮机的 LCOE,解决潮汐能场大规模部署的主要障碍。通过使该技术在财务上更可行,该技术为可再生能源生产提供了现实且有吸引力的选项。
方法
实验装置与入流表征
所有实验均在爱丁堡大学 FloWave 海洋能源研究设施中进行。该设施是一个圆形波流联合水池,用于海上可再生能源装置的缩尺测试。水池直径为 25 m,在本轮实验中以纯水流模式运行,工作水深为 1.92 m。该设施的示意图见 Extended Data Fig. 6a。实验在六个入流速度下进行,范围为 u∞ = 0.444–0.923 m s−1,对应的基于直径的雷诺数,从 0.49 × 10⁶ 到 1.16 × 10⁶,其中 ν 是运动粘度,d 是涡轮直径。关于雷诺数缩放的讨论见 Supplementary Note 4。
FloWave 的湍流度为 8% 到 9%,积分长度尺度约为水深的 25%28。这些湍流特性与能量活跃的潮汐场址一致,例如 Fall of Warness29。那里的湍流强度在 5% 到 11% 之间,积分长度尺度约为水道深度的 30–50%。FloWave 中的平均垂直剪切近似为指数为 1/12 的幂律(Extended Data Fig. 6b),仅略弱于通常用于表示潮流的 1/10 幂律剖面30。Extended Data Table 1 总结了 FloWave 与代表性潮汐场址之间的比较。
涡轮机与叶片
一台三叶片水平轴涡轮机安装在池中心,转子直径 d = 1.26 m,轮毂高度 zhub = 0.876 m。该涡轮机配备无刷直流电机和 25:1 行星齿轮箱。涡轮机的主要部件见 Extended Data Fig. 7。
正文中给出的结果涉及四组叶片:一组刚性叶片用作基线,以及三组橡胶叶片。基线刚性叶片采用沿展向修改的 NACA 63-415 水翼型面,由 CNC 加工(SS316)制成。该型面经过修改以确保钝后缘,如 ref. 31 所规定。这些叶片表现出可忽略的挥舞和摆振变形。值得注意的是,公用事业规模的潮汐涡轮机叶片表现出一定的结构柔度。然而,这里的模型缩尺刚性叶片被有意制成刚性的,以提供确定的几何形状。
正文给出了刚性叶片和一组具有最佳刚度的橡胶叶片的结果。相反,Extended Data 图中还包括另外两组橡胶叶片的结果,其刚度高于和低于最佳值。柔性叶片通过将专有橡胶混合物注入模具并围绕钢制翼梁制成。所有橡胶叶片具有相同的模具几何形状。橡胶叶片的示意图见 Extended Data Fig. 8。叶片的气动弹性特性沿展向通过改变刚性翼梁宽度与局部弦长之比来调整,该比值从叶尖向叶根增加,平均为 45%。
仪器、数据采集与不确定性
推力与扭矩由安装在涡轮转子与电机轴之间的力传感器测量(Extended Data Fig. 7)。该传感器为定制件,由 Applied Measurements 制造,额定轴向载荷为 1,300 N、扭矩为 100 N m,分辨率分别为 0.005 N 和 0.0004 N m。在本研究中,推力是轮毂传感器沿顺流方向测得的净力,扭矩是绕轮毂轴线的净摆振力矩。此外,每个叶片根部都安装了挥舞方向定制根部弯矩传感器。测试前,通过在连接至传感器的悬臂梁上沿梁四个点施加已知重量,原位获得每个传感器的校准矩阵。所有力信号通过滑环传输至 National Instruments NI 9203 采集系统。每组测量前,在无流动条件下对载荷传感器调零。每次测量时,载荷以 128 Hz 的采样频率记录 300 s。转子角速度使用电感式接近传感器测量,该传感器在每次叶片通过时发出一个脉冲(每转三个脉冲),从而可确定旋转周期并计算角速度。
主要测量量为扭矩(Q)、推力(T)、挥舞方向根部弯矩(M)和角速度(ω)。测量的载荷和功率使用标准涡轮系数进行无量纲化:
叶尖速比定义为
其中 ω 是涡轮角速度,单位为弧度每秒。
传感器精度和校准不确定度使用标准偏差限不确定度分析32传播至无量纲系数,包括推力-扭矩传感器制造商规格(满量程的 0.1%)以及 u∞、ω 和几何参数的主要不确定度。对于本装置,CP 的最大总偏差限为 10−2 量级,CT 为 10−2 量级(代表性值)。补充说明 1 提供完整推导和表格。
DIC 与叶片形状重建
叶片变形使用锁相 DIC 测量,采用水下相机和 LED 照明(LaVision)。相机系统固定焦距为 1.1 m,视场约为 0.87 m × 0.56 m,足以捕捉完整叶片展长(0.56 m)。锁相通过以下方式实现:利用接近传感器信号在叶片经过固定方位角位置时触发图像采集,此时叶片呈水平展向,并具有向下的切向速度。对于每种工况,在 300 s 内记录 89 至 447 个瞬时变形场,具体取决于 u∞ 和 λ。
图像在 LaVision DaVis 11 中处理,子区尺寸为 21 × 21 像素,网格步长为 2 × 2 像素,在叶尖附近产生约 0.68 mm 的空间分辨率(约为叶尖弦长的 2%)。每组测量前,在静水中采集参考图像。在本配置中,DIC 用于测量叶片吸力侧表面的变形。通过将测得的弦线变形与已知未变形厚度分布相结合,重建完整叶片型线。
流固耦合模拟
为本研究开发了一种定制的流固耦合(FSI)求解器。该求解器将基于叶素动量理论(BEMT)的自研代码、采用积分边界层公式的面元法(XFOIL)以及有限元分析商业软件(Abaqus)耦合起来。该代码采用两级迭代过程,如扩展数据图 9 所示。该过程从初始叶片几何形状开始。在外循环中,BEMT 求解器用于计算不同径向坐标处有限数量叶片截面上的轴向和切向诱导因子。然后,计算每个叶片截面经历的流速和攻角。这些值用作内层 FSI 循环的初始条件。首先,用 XFOIL 计算每个叶片截面周围的压力分布。然后,将各叶片截面的压力分布组合,得到叶片上的三维压力分布,并将其作为 Abaqus 的输入,在 Abaqus 中计算新的变形形状。Abaqus 模型包含钢制翼梁。然后将该新形状离散为截面并返回 XFOIL,以重新计算压力场。该迭代过程持续进行,直到叶片形状收敛。然后将平衡状态下的变形叶片几何形状反馈到外层 BEMT 循环,以更新诱导因子。整个两级过程重复进行,直到收敛。然后通过对每个叶片截面用 XFOIL 计算得到的载荷进行积分,并乘以 3 以计入三叶片涡轮机,计算整台涡轮机的功率系数和推力系数。
该代码用于为每种叶片刚度设计无应力模具形状,确保在设计流速和叶尖速比下,平衡叶片形状与参考刚性叶片相匹配。扩展数据图 4 和 5 中的模型尺度仿真以模具几何形状初始化,并使用金属翼梁和橡胶的实际刚度。在全尺度仿真(扩展数据图 5)中,翼梁和橡胶的刚度均比模型尺度高 10.6 倍,以确保翼梁和橡胶在模型尺度和全尺度下的 Cauchy 数相同,其中
其中 ρ 是流体质量密度,E 是杨氏模量。