 Newshot
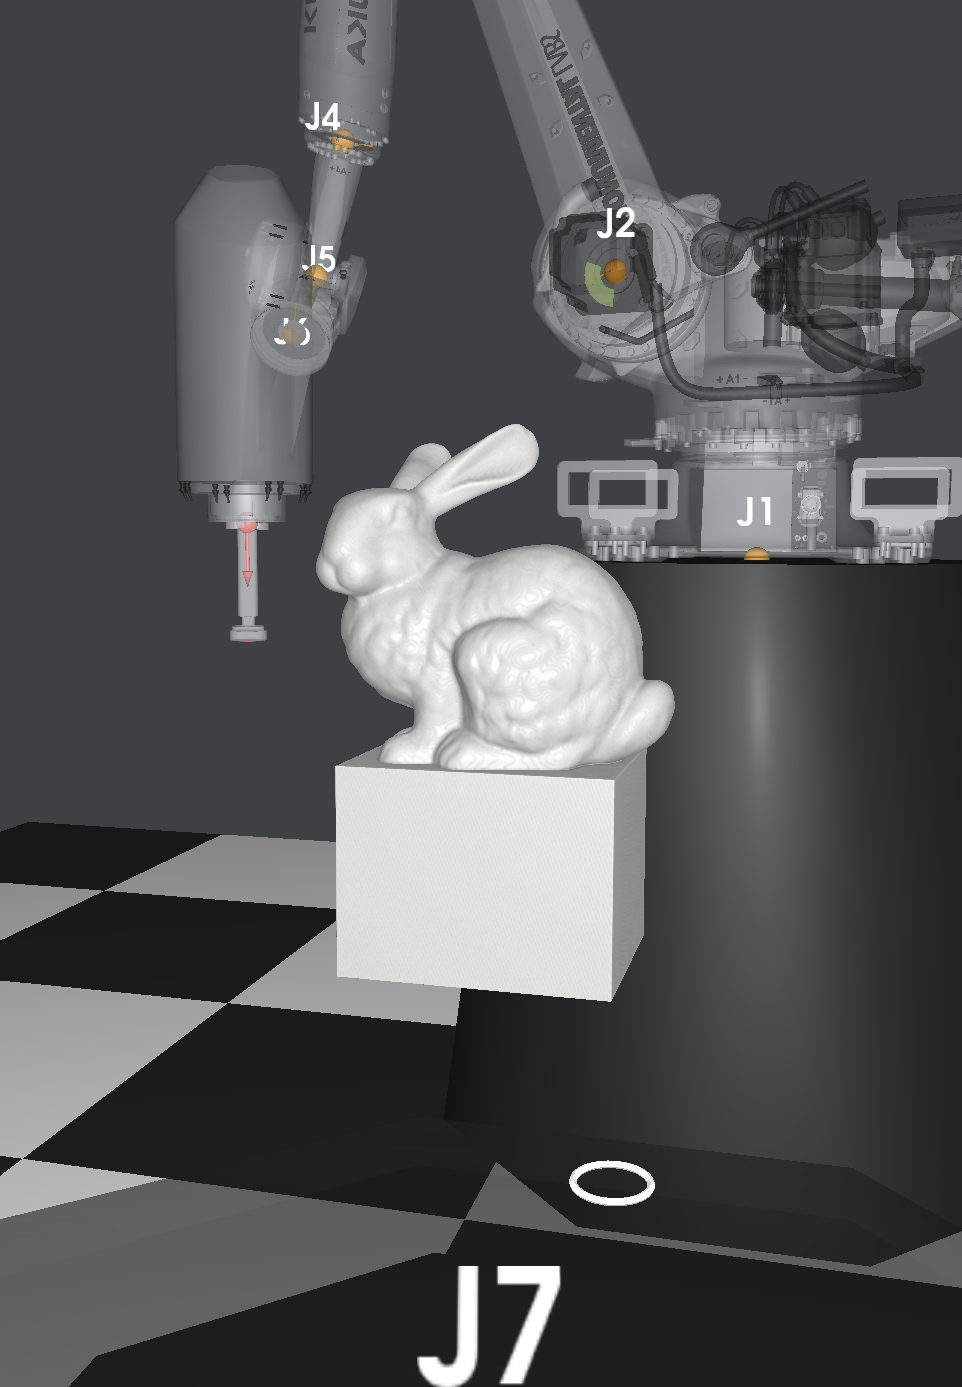
我们教 KUKA KR240 机器人如何雕刻大理石雕塑。
本月,我和我在 Monumental Labs 的团队发布了同类中首个端到端自主 CNC 石材雕刻系统。Sebastian Marino、James Darby 和我在 Embodied AI NYC 上展示了它,该活动由 NY Robotics 和 ZeroSpace Labs 在布鲁克林主办。这篇文章是我们演讲的书面版本:我们的系统如何将 3D 模型和一块大理石变成完成的雕塑,全程无需人工介入。
为什么是石材,为什么是现在
像 Penn Station 和 Grand Central 这样的市政建筑,曾经被期望具有纪念碑式的气派。石雕从未消失,但不断上升的成本把它挤出了普通建筑。在 Monumental Labs,我们使用机器学习、计算几何和优化来降低成本:这是去灭绝,而不是取代。
我们的目标是在制造过程中实现零人工介入:一条为“熄灯”制造而构建的全自动化端到端流水线。除了朝着熄灯工厂努力,我们的使命还包括继续与艺术家和设计师合作,确定最终想要的雕塑,并与手工雕刻师合作,为我们许多作品的表面质量做最终处理。
粗加工与精加工
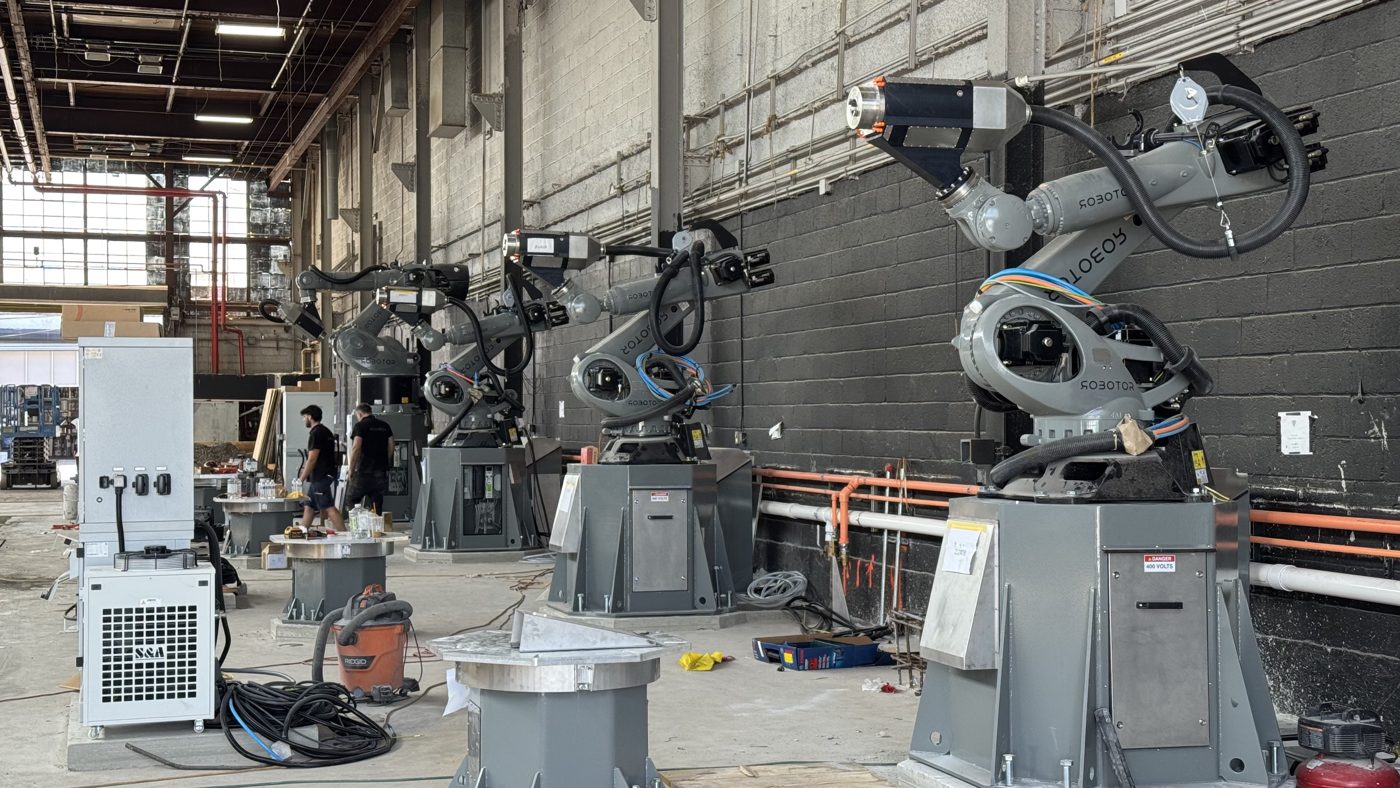
雕刻大致分为两个阶段。粗加工关乎材料去除率:尽可能快速、安全地从石块上去除尽可能多的石材。精加工关乎表面质量:足够贴近地描摹最终形态,使机器人去除后的结果与设计一致。这两个阶段需要不同的工具、不同的策略和不同的算法。
一个魔术:自主粗加工刀路
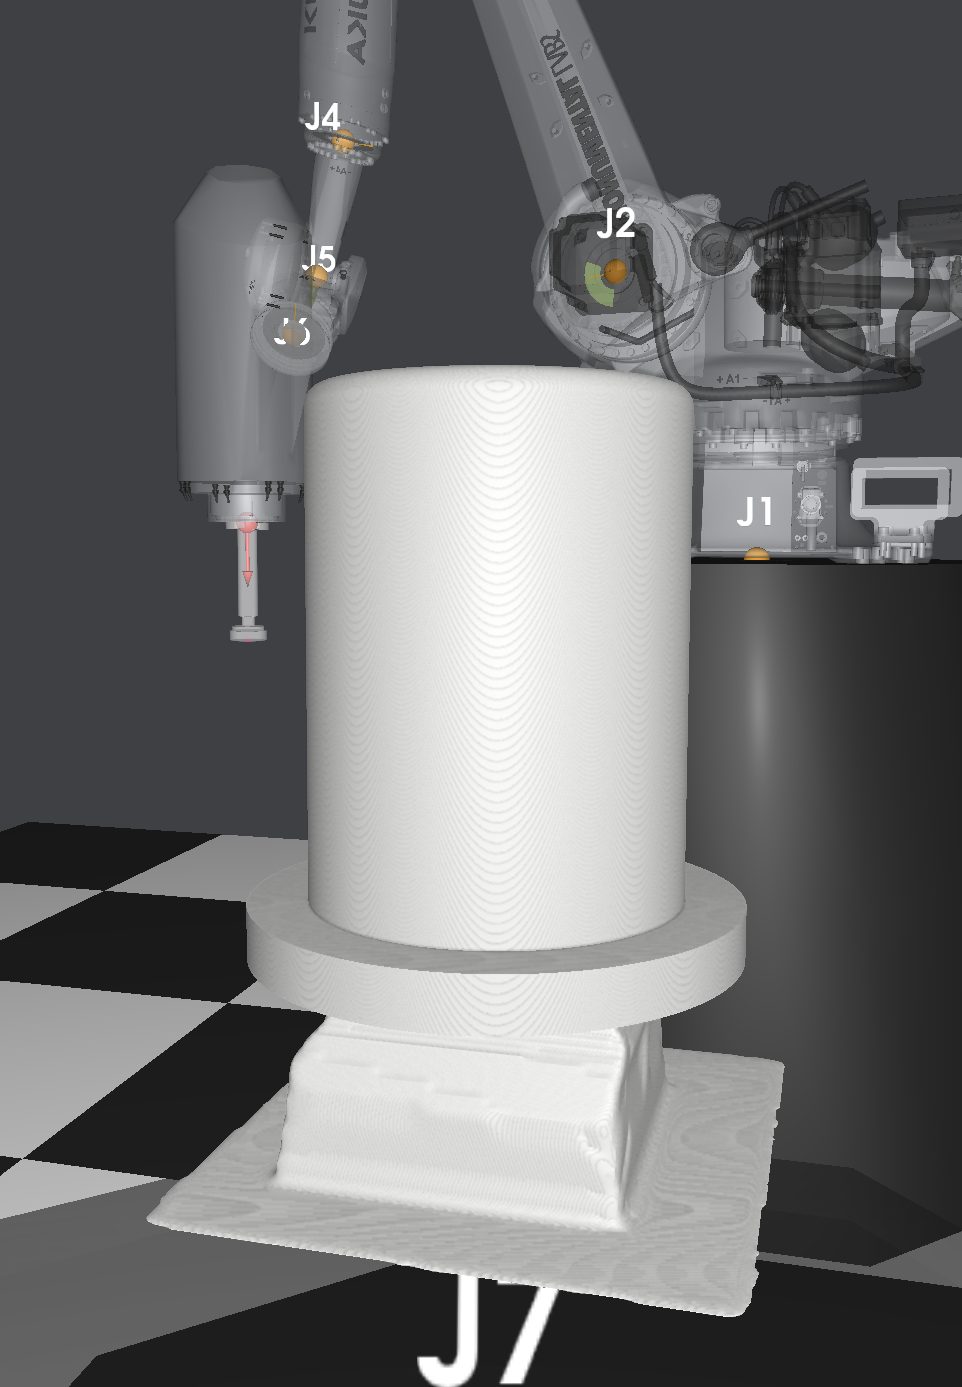
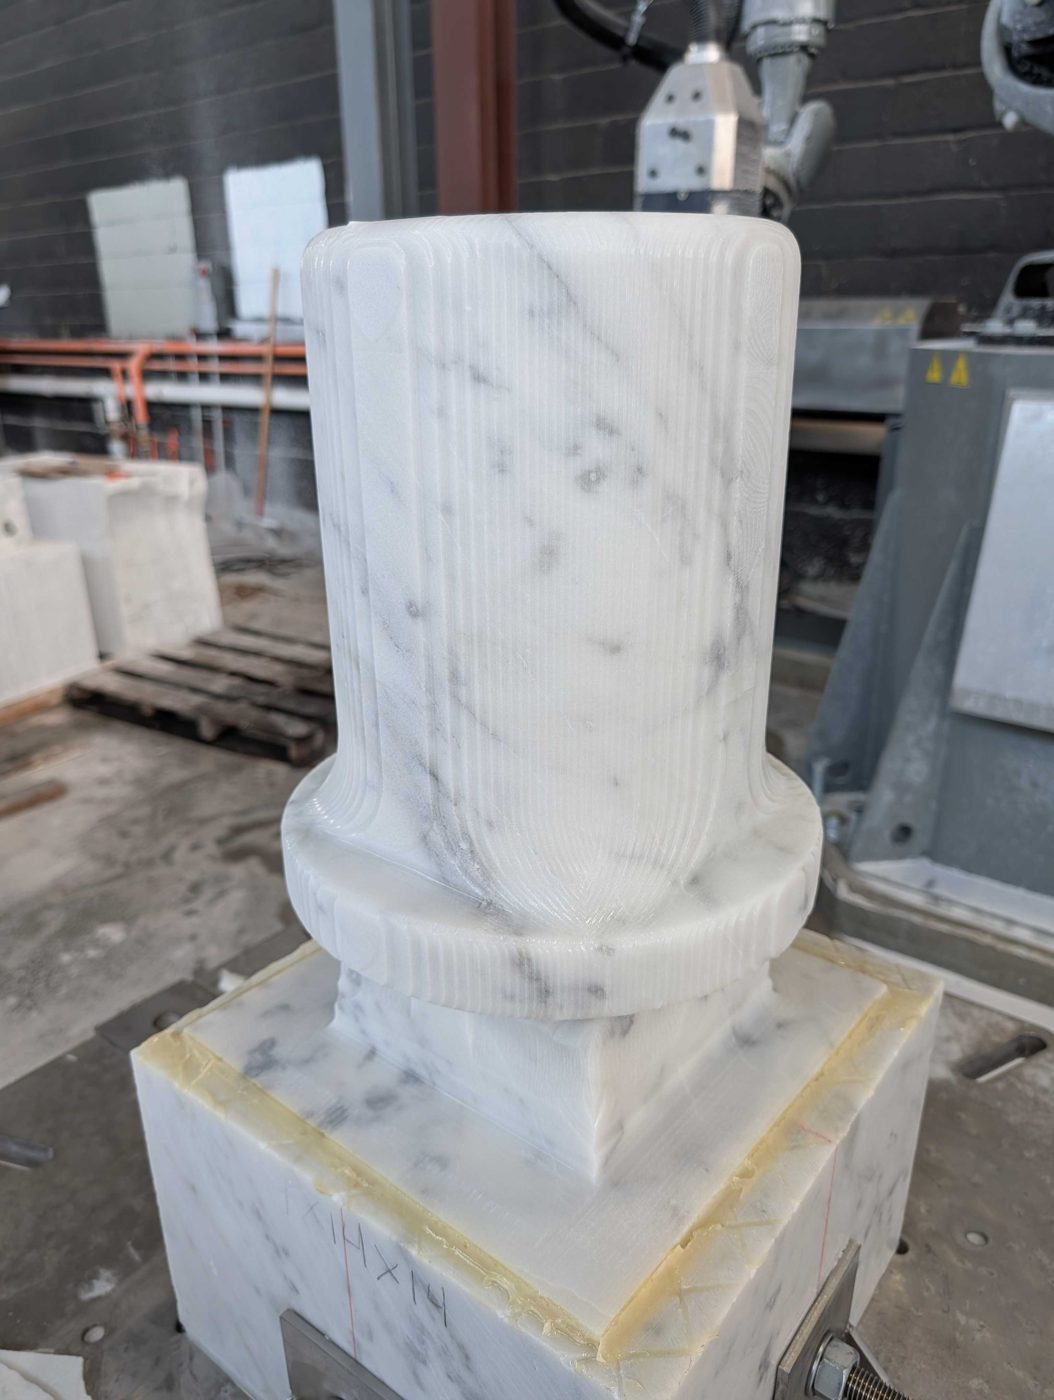
演讲中贯穿始终的例子是一个魔术:从一块石料开始,雕出一顶高礼帽,然后从里面拽出一只兔子。这只兔子是 Stanford bunny,计算机图形学中的经典测试模型。我们先雕刻高礼帽,一部分是为了好玩,一部分是为了提醒人们:当机器人与艺术结合时,会发生怎样的魔法。
体素
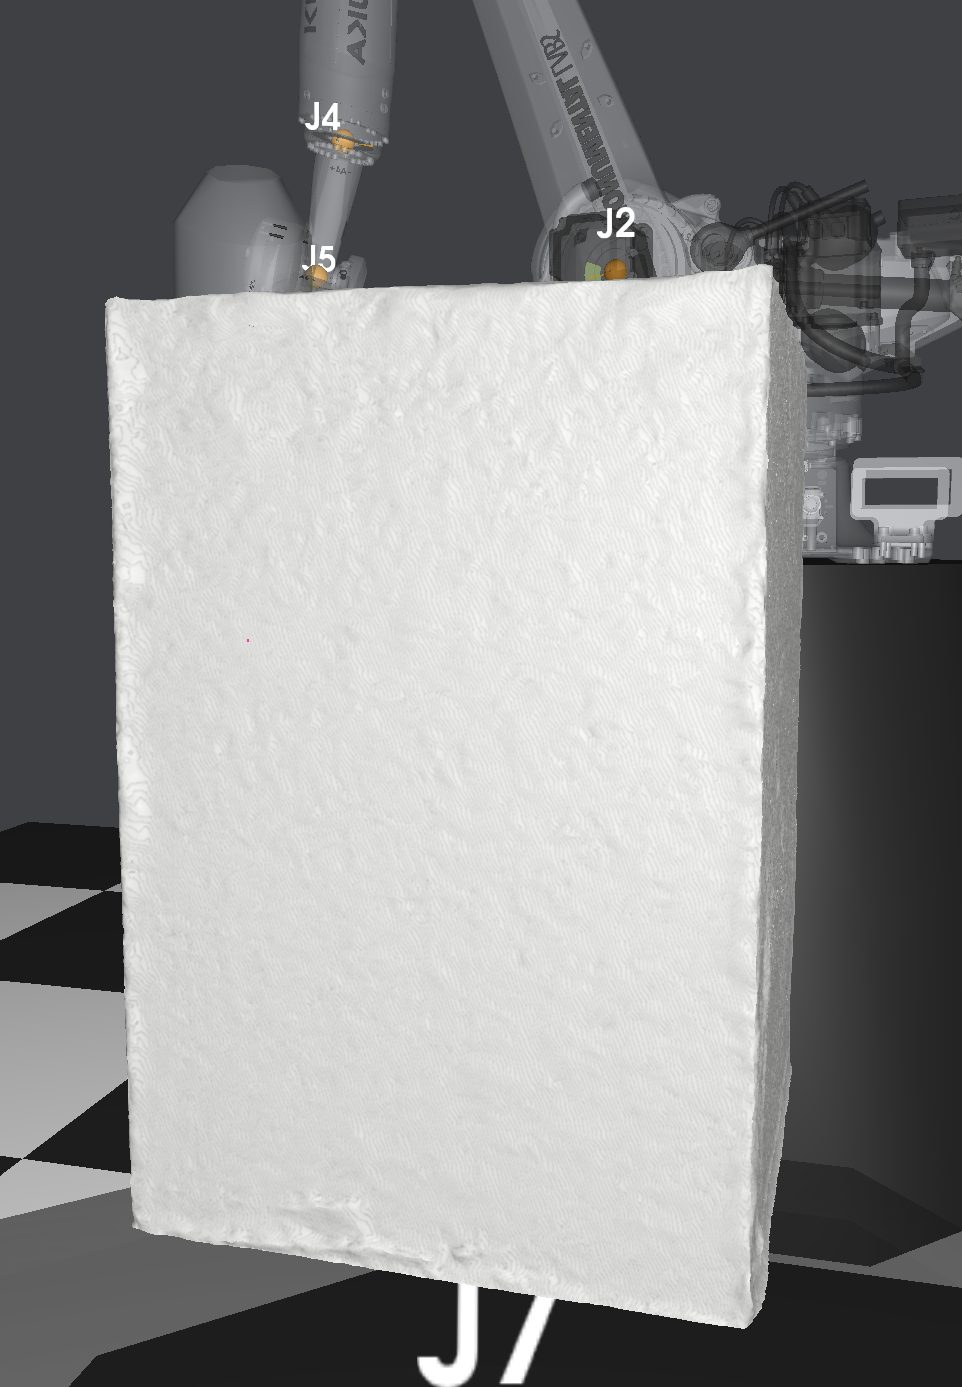
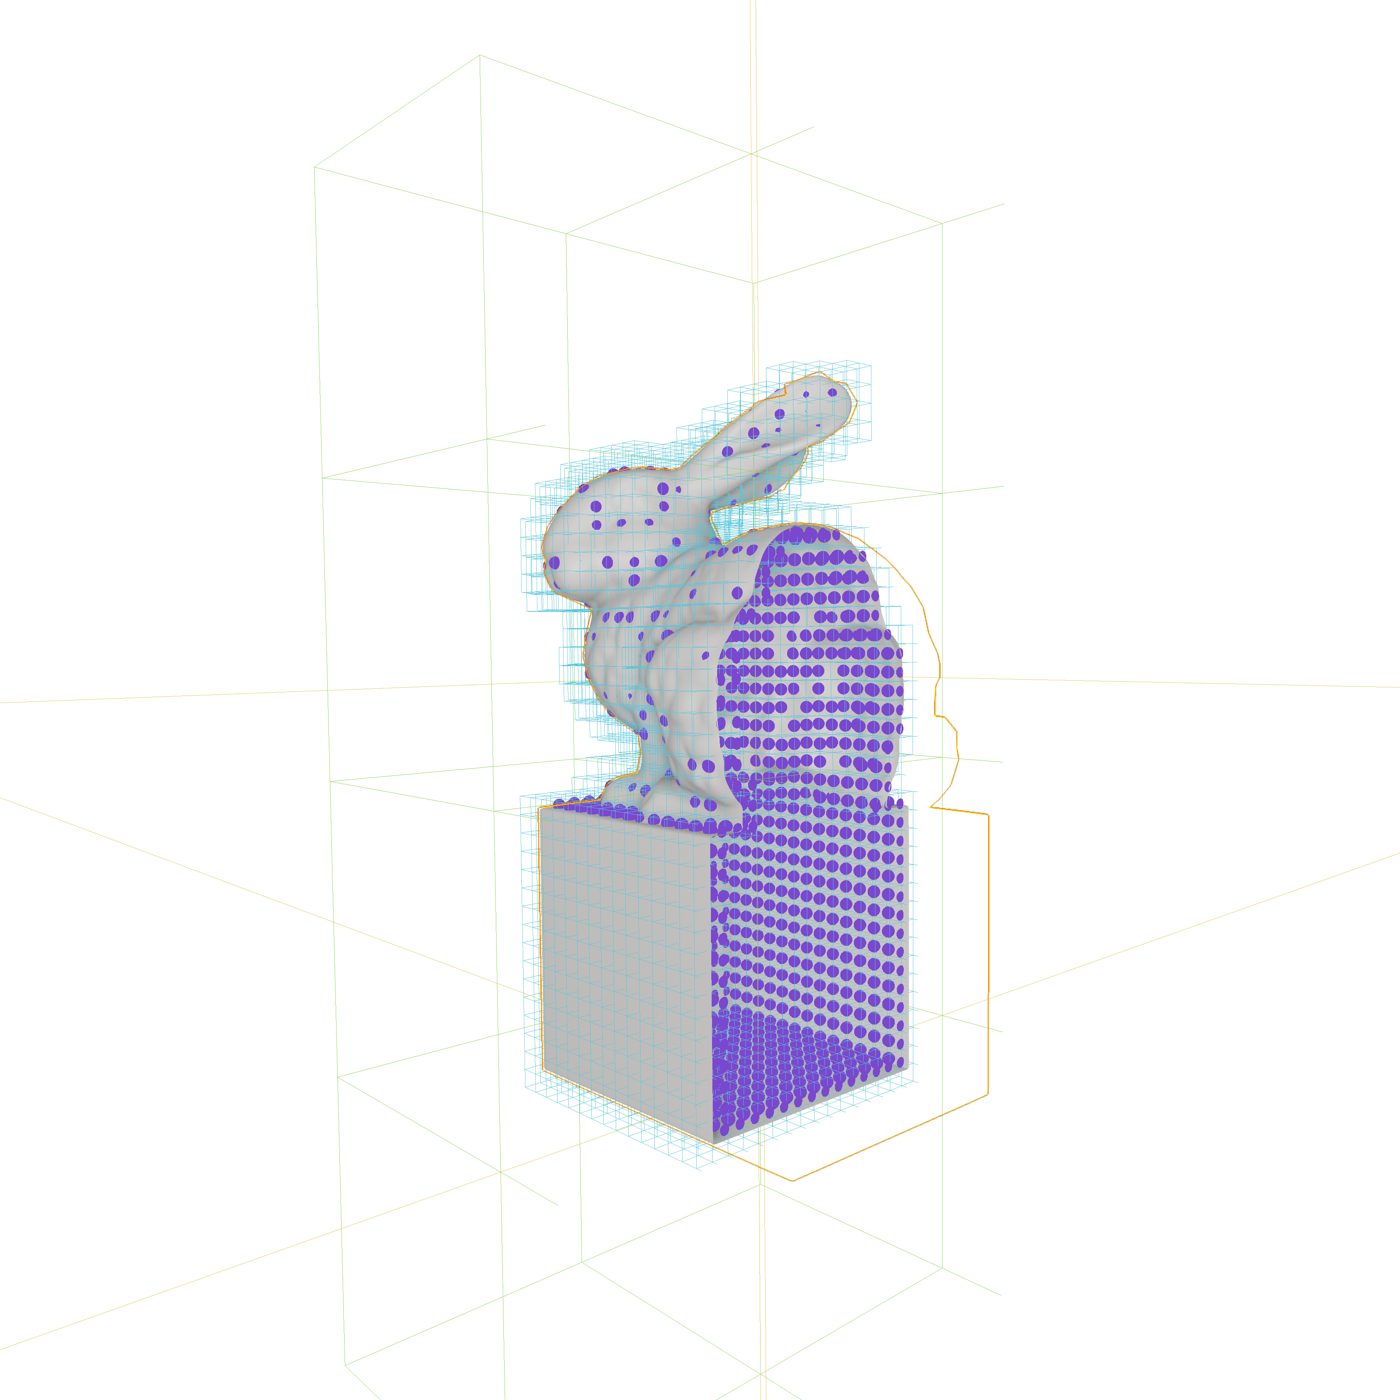
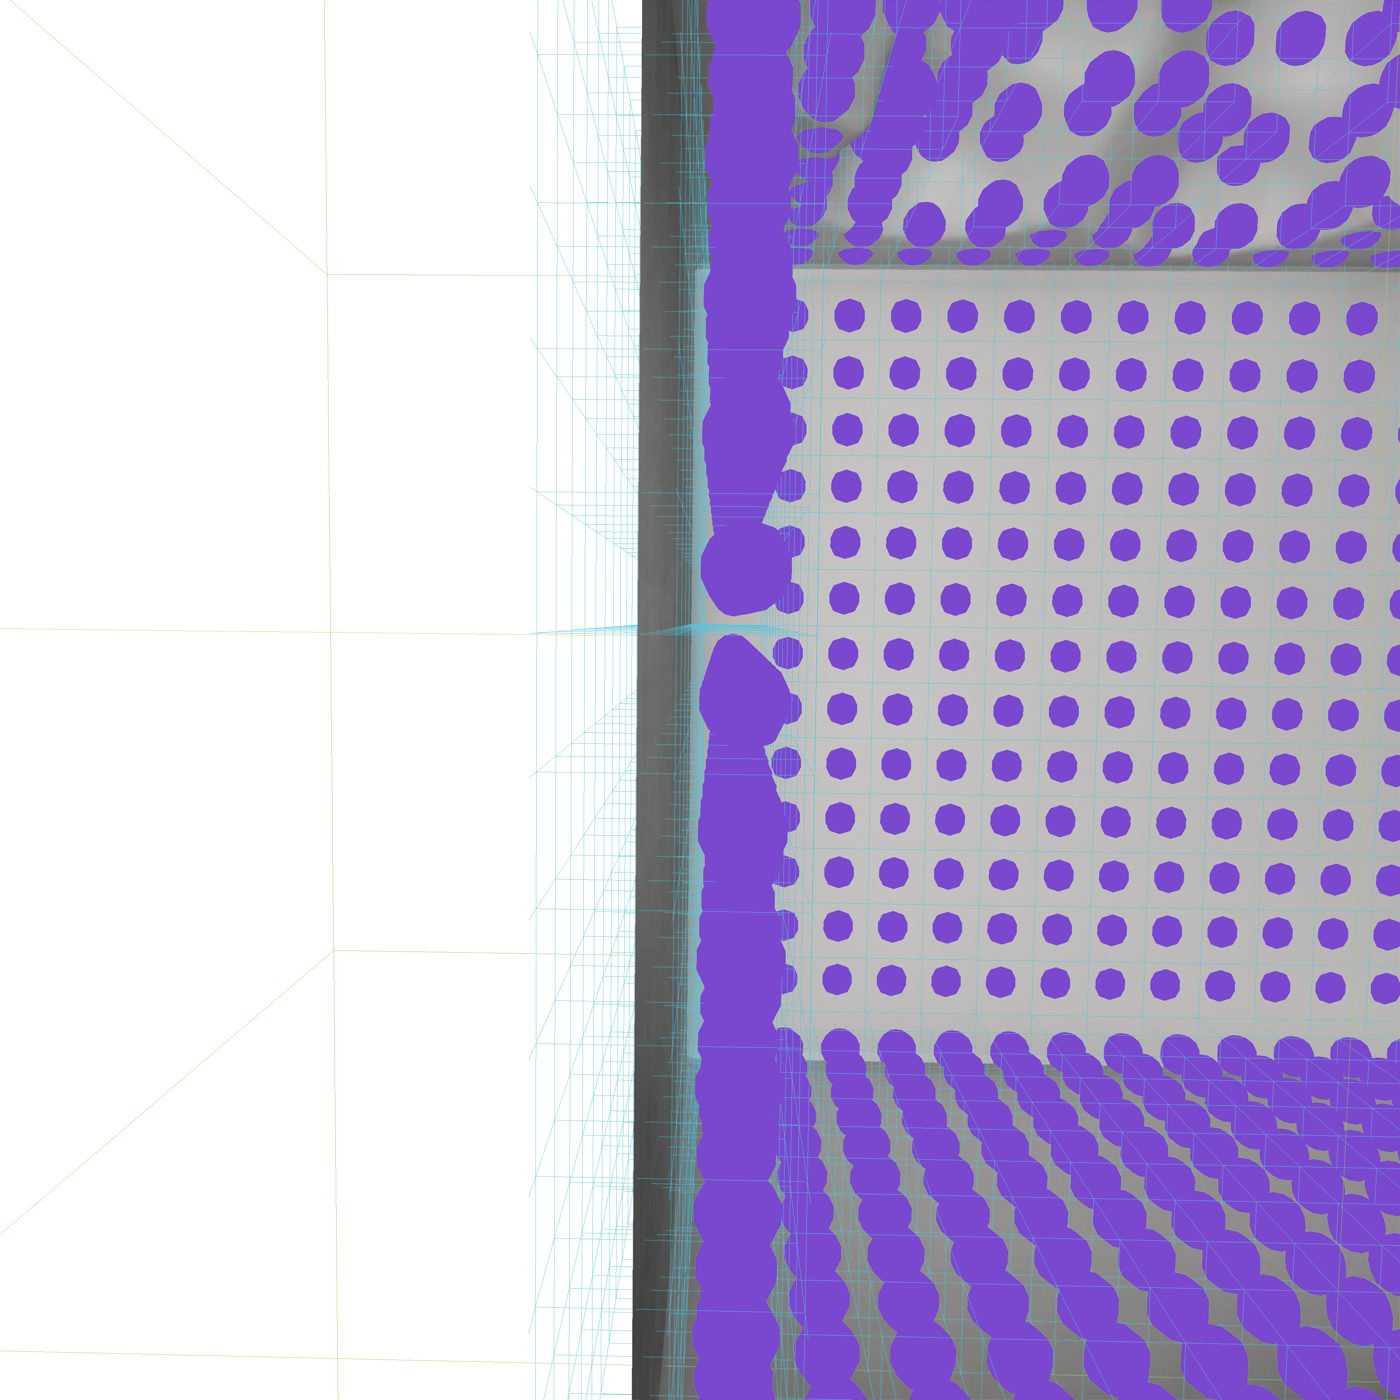
一切都从石材的体素表示开始。体素让我们能够接受任意网格输入,并将其存储在稀疏数据结构中,这一点很重要,因为稠密网格会随分辨率呈立方级增长。从体素中,我们计算有符号距离场,以及法线和梯度。这为构造实体几何提供了自然的基础,而这正是减材制造的本质:石材减去刀具已去除的一切。
大块材料去除
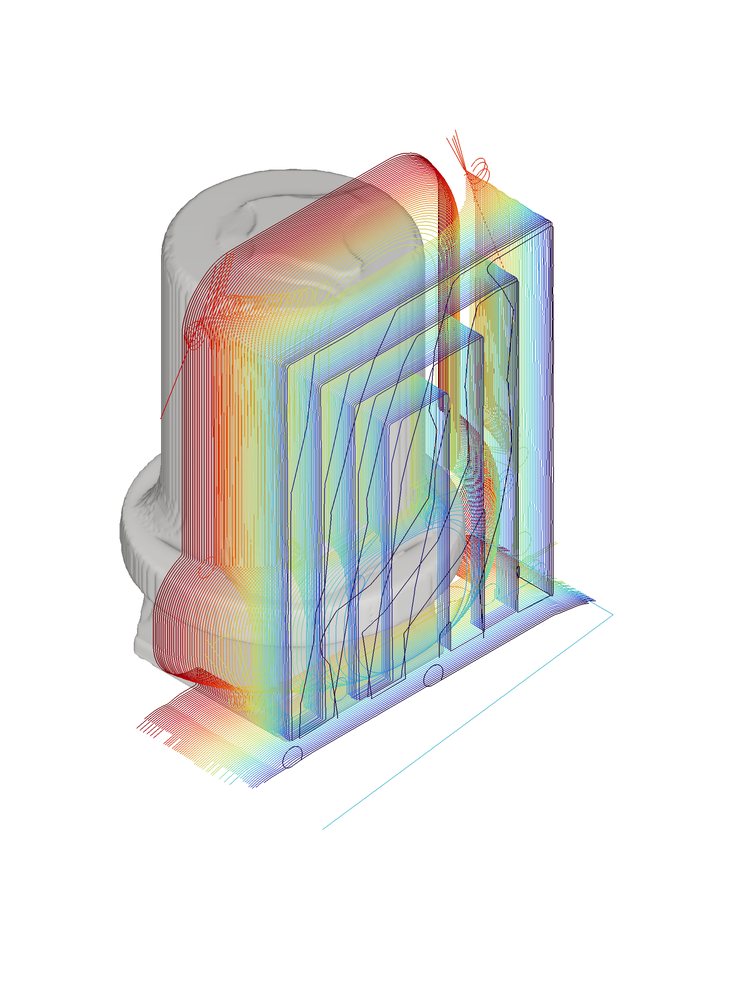
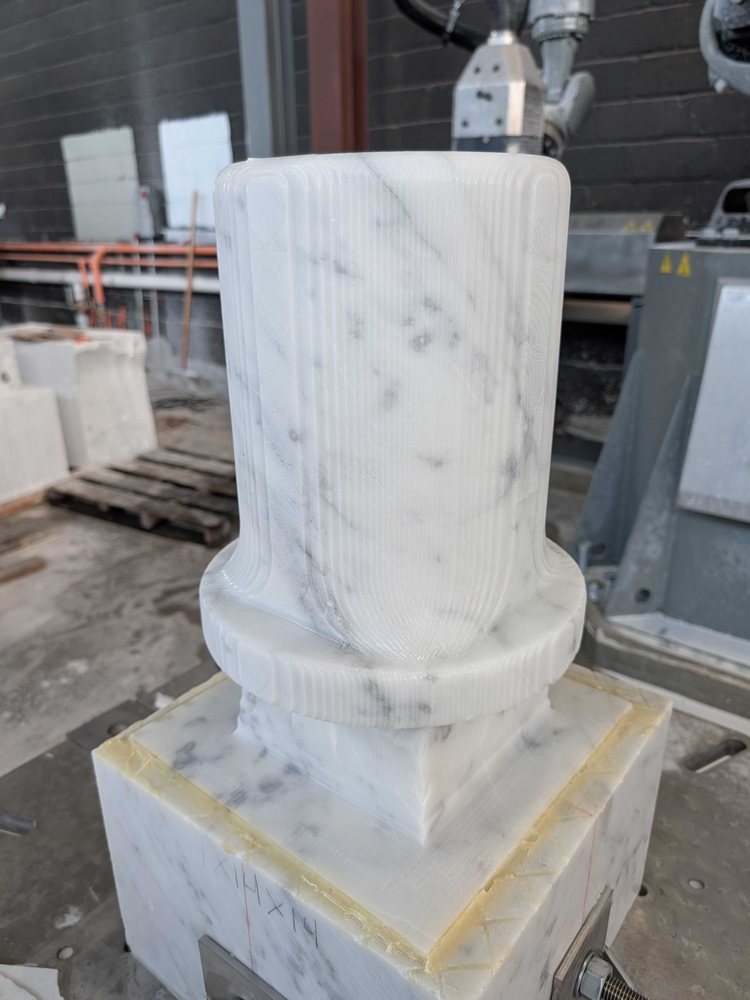
第一项工作是初级大块材料去除:清除原始石块与零件粗略形状之间的大量石材。
什么是刀路?
像 {{NAME_ab12cd34}} 这样写出的值是真实值的占位符。在回复和工具调用中都完全按原样使用它们:它们会在任何内容运行之前被填入真实值。不要要求验证它们,也不要用示例替换它们。
文章标题:我们教机器人雕刻大理石雕塑
正文: 刀具路径是切割工具在材料中行进的路线,最终被写成 G-code,由机器逐点执行。粗加工刀具路径有其自身的结构:等平面走刀逐层向下切入石料,每一层走刀都围绕刀具在材料中的切入量来规划。
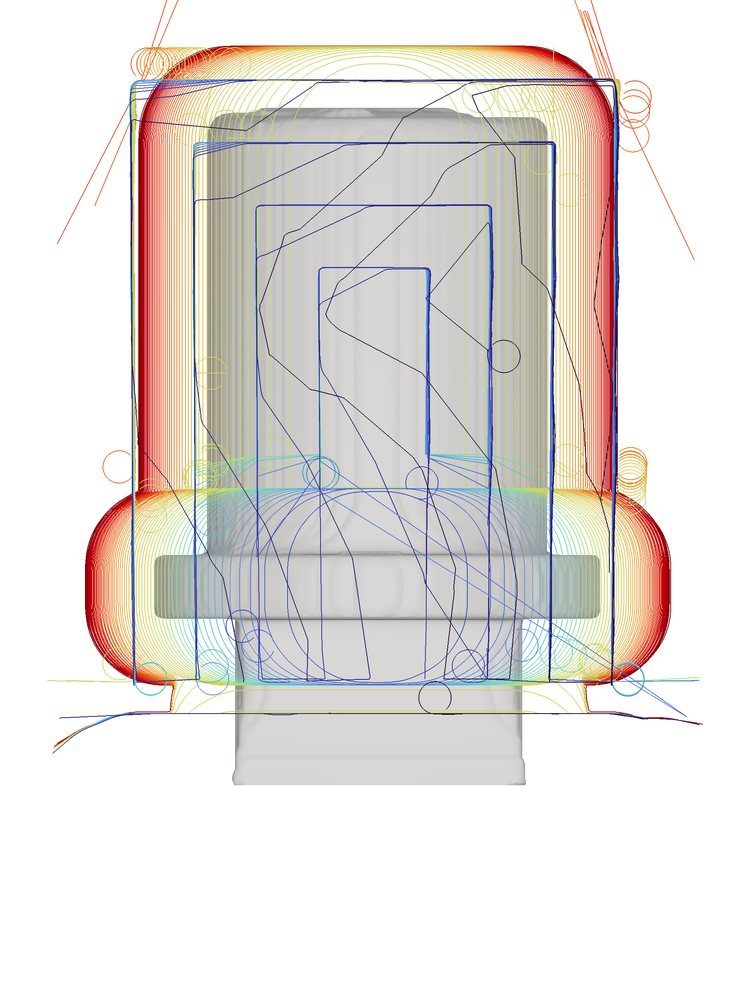
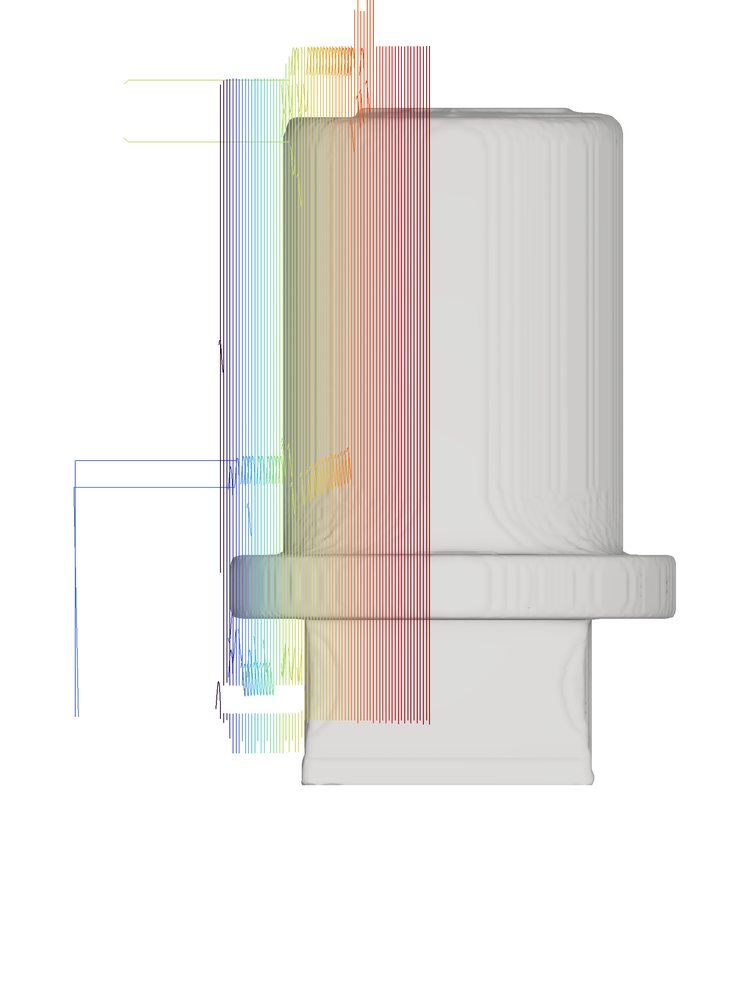
接着戏法继续,同一套机制开始从帽子里雕出兔子。
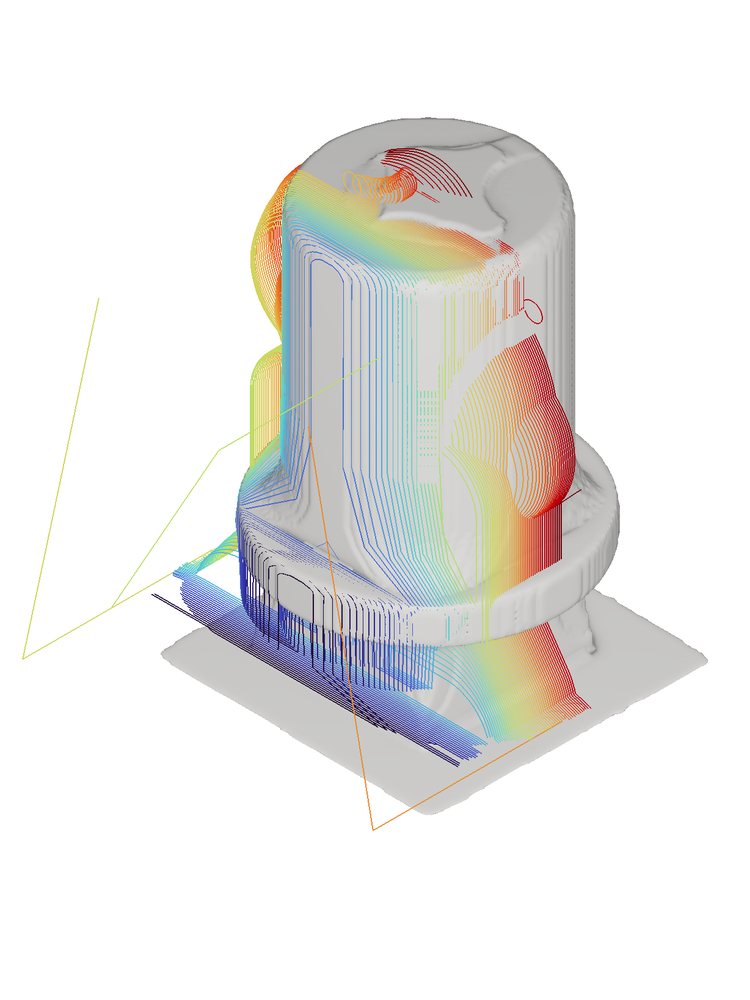
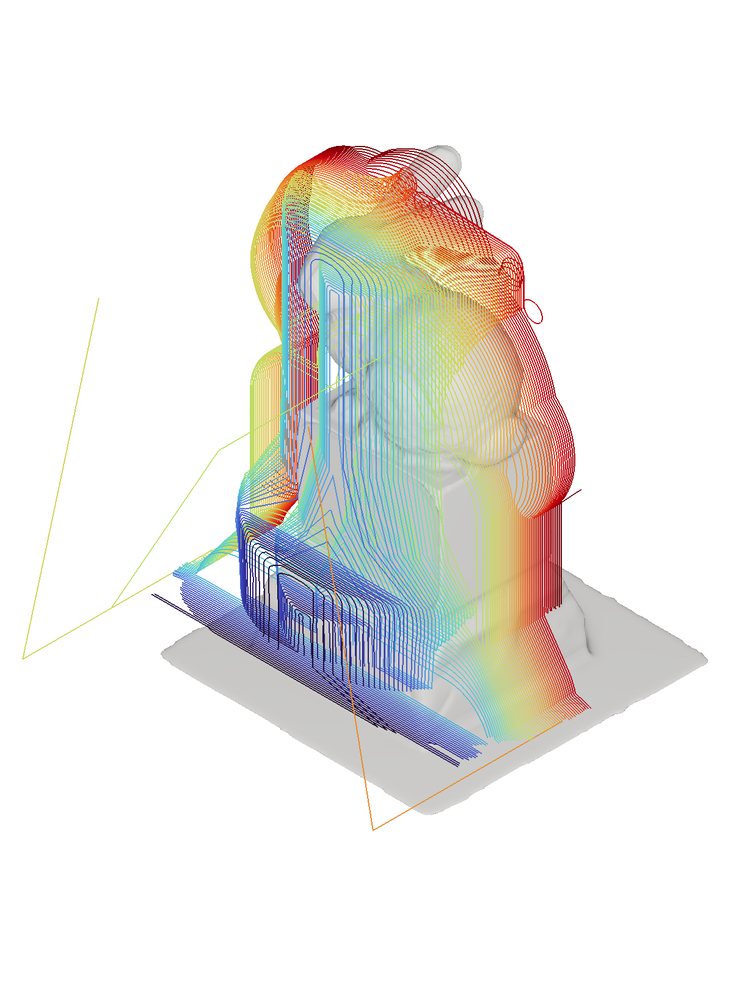
精粗加工与离轴粗加工
随着我们越来越接近最终表面,我们会换用更小的刀具和更精细的走刀。有些几何形状无法通过垂直向下切割到达,因此离轴粗加工沿倾斜平面切割,以清除耳朵、下巴和其他悬垂结构下方的材料。
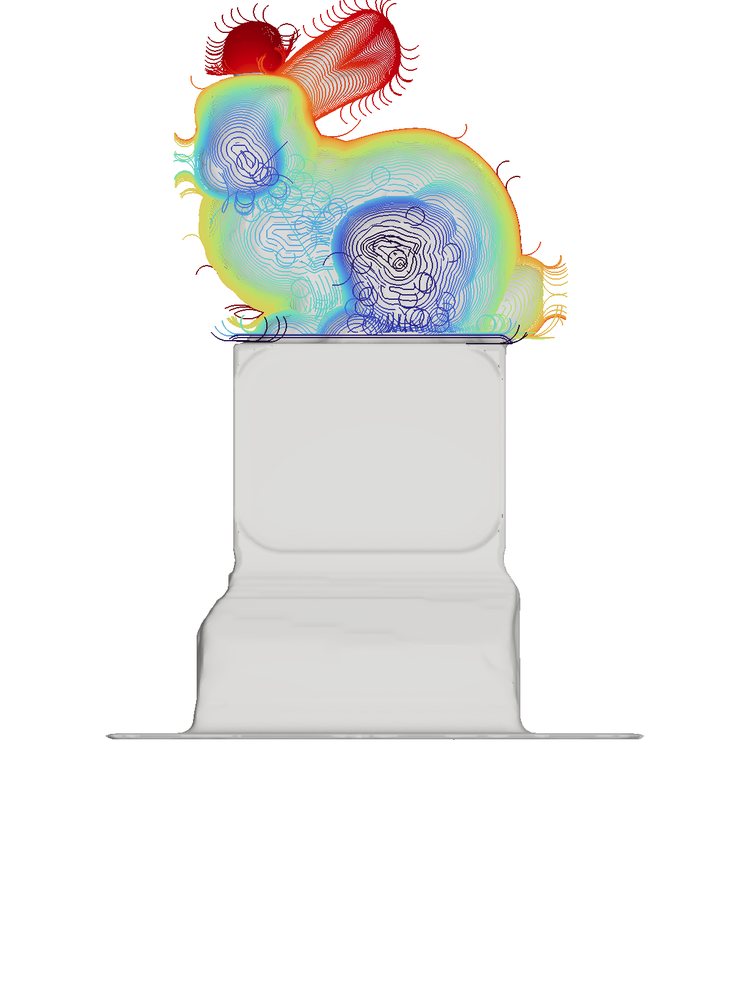
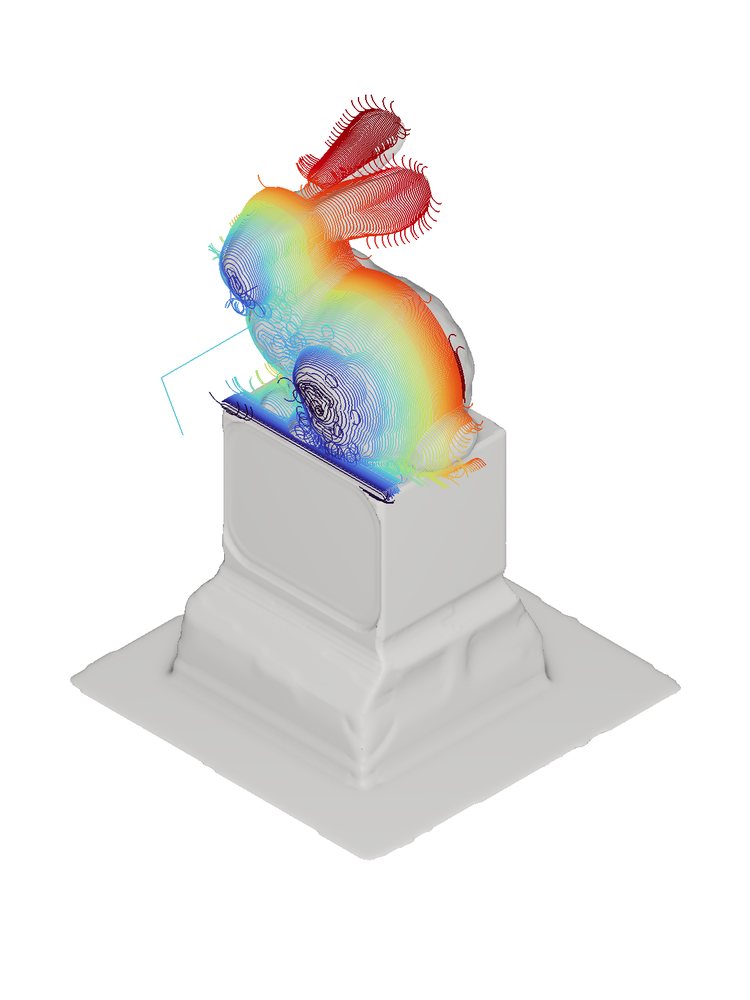
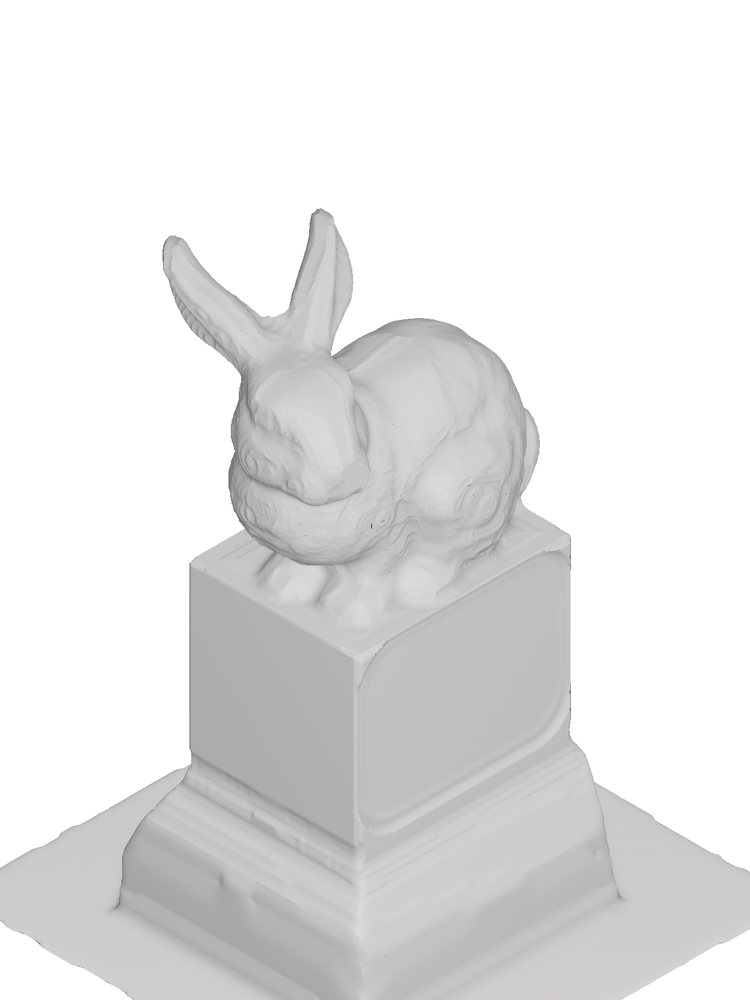
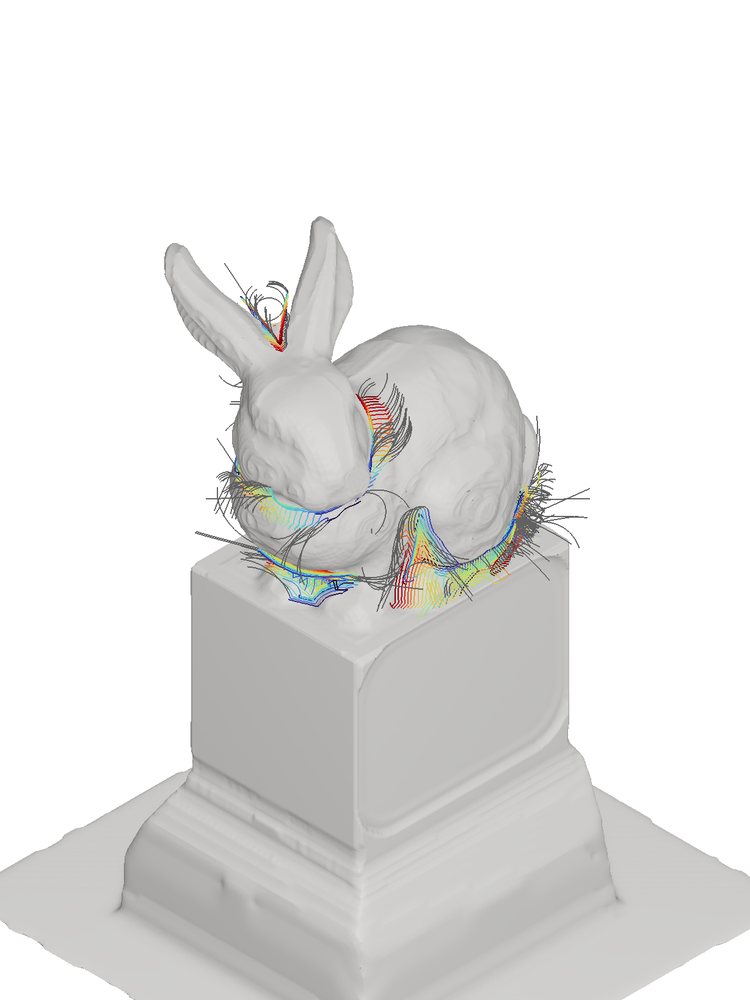
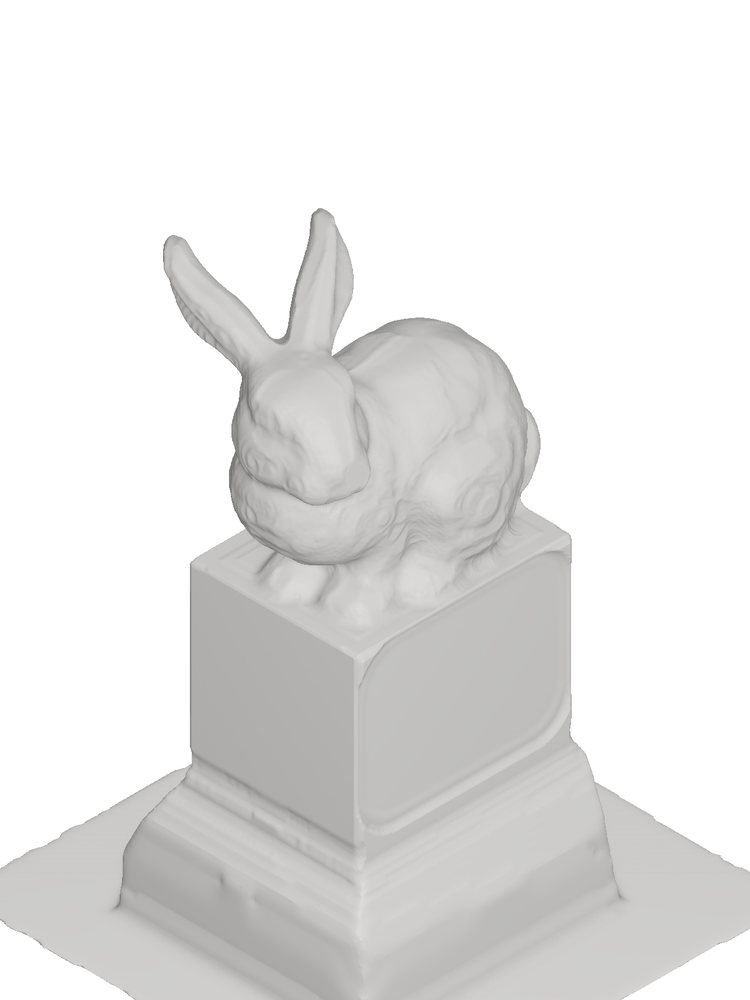
粗加工结束时,戏法在真实的石料上完成了:方块、高帽、兔子。
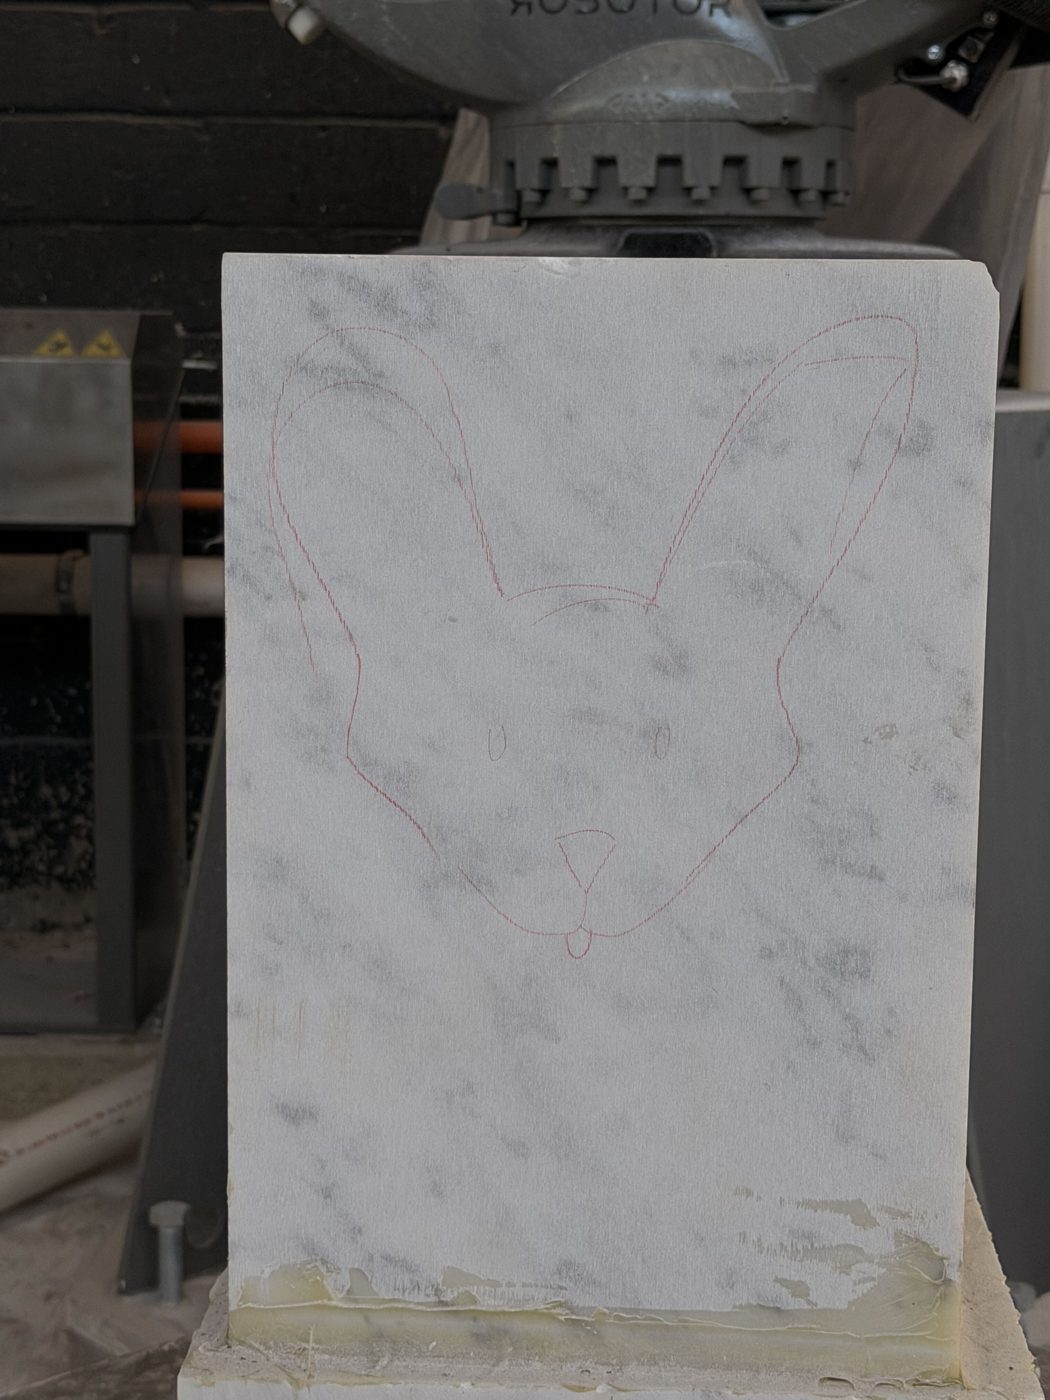
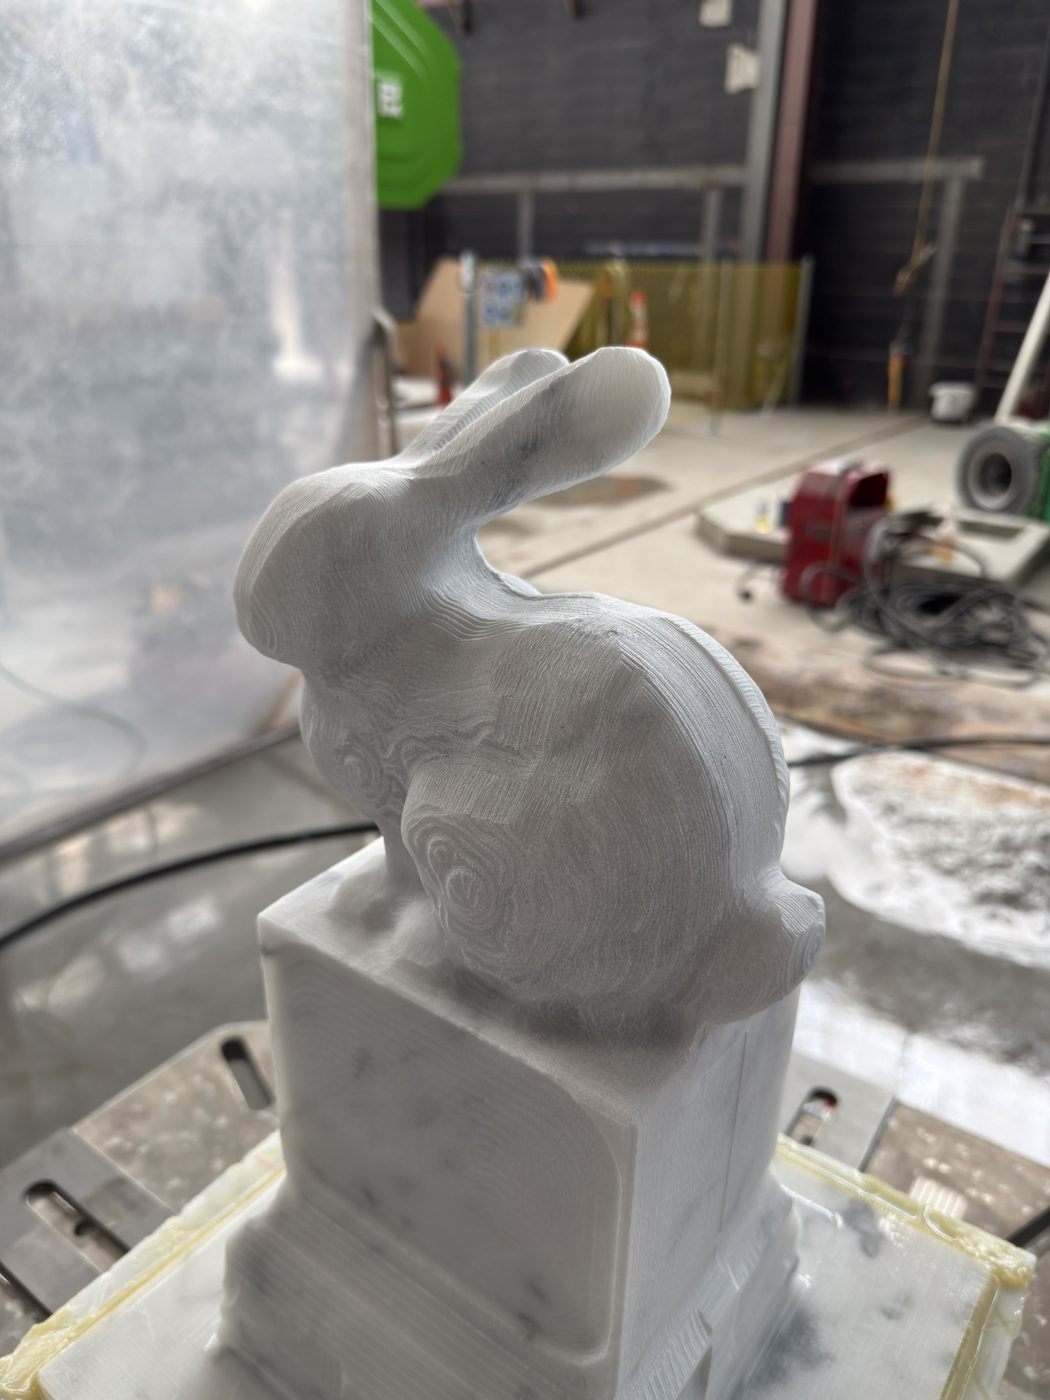
机器人如何在无人介入的情况下完成一座雕塑?
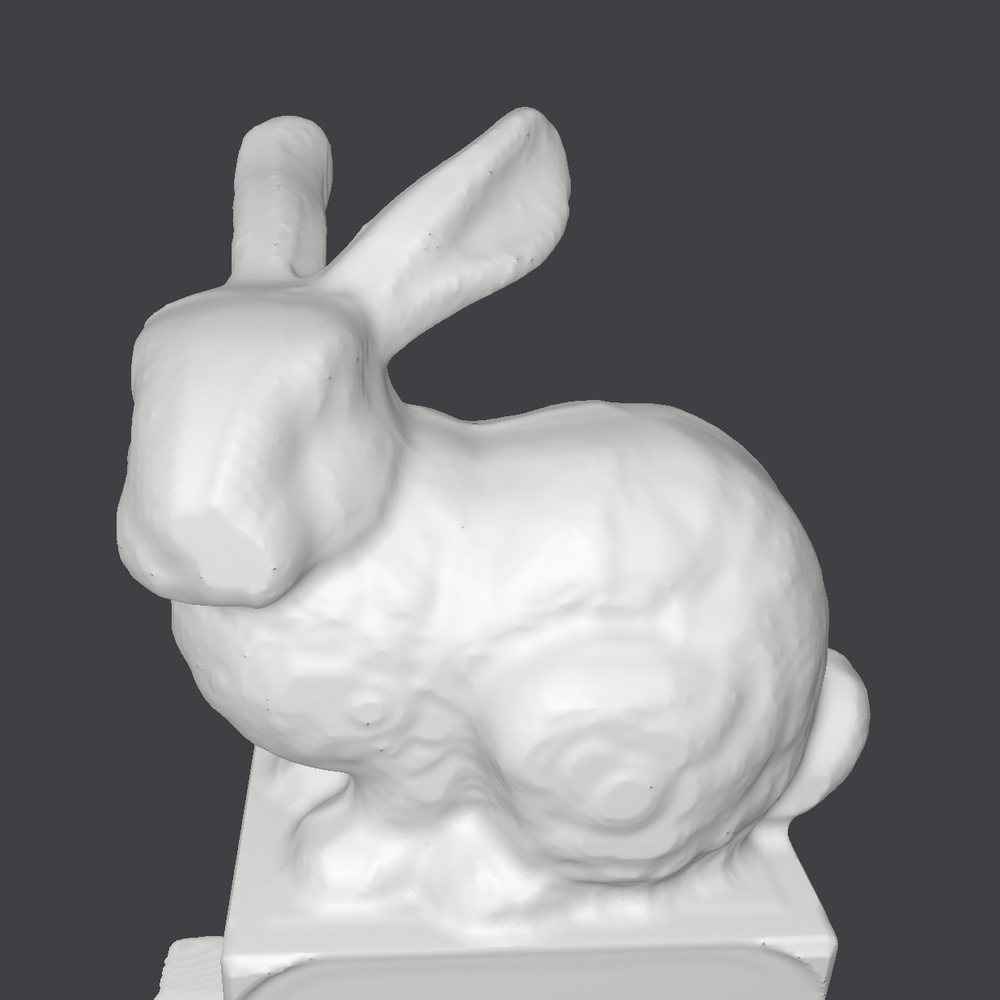
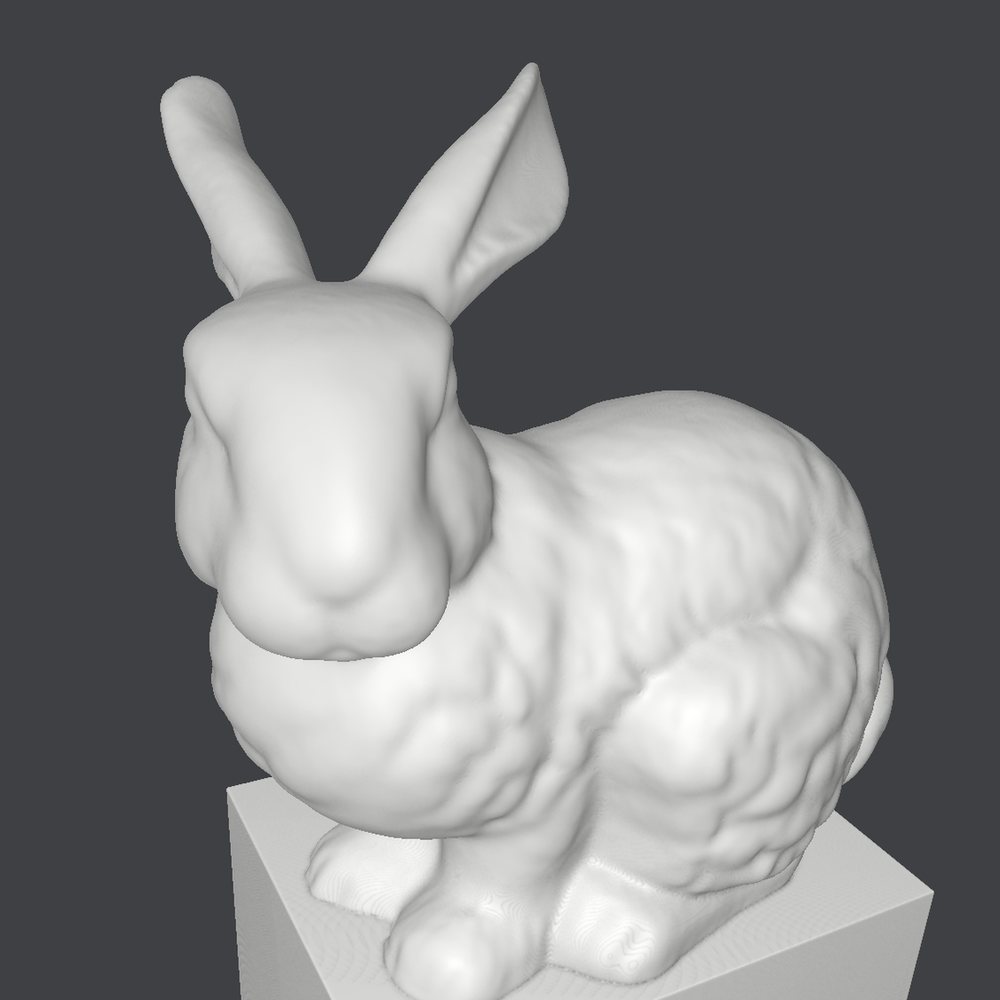
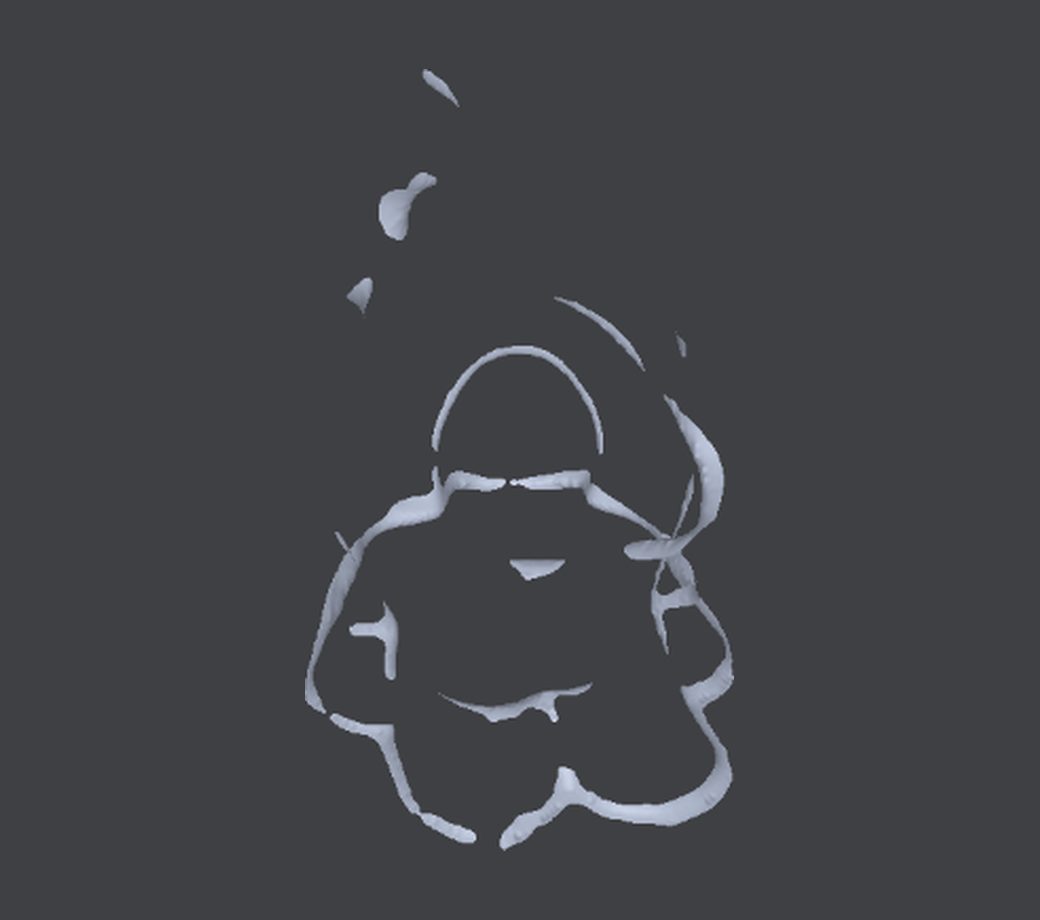
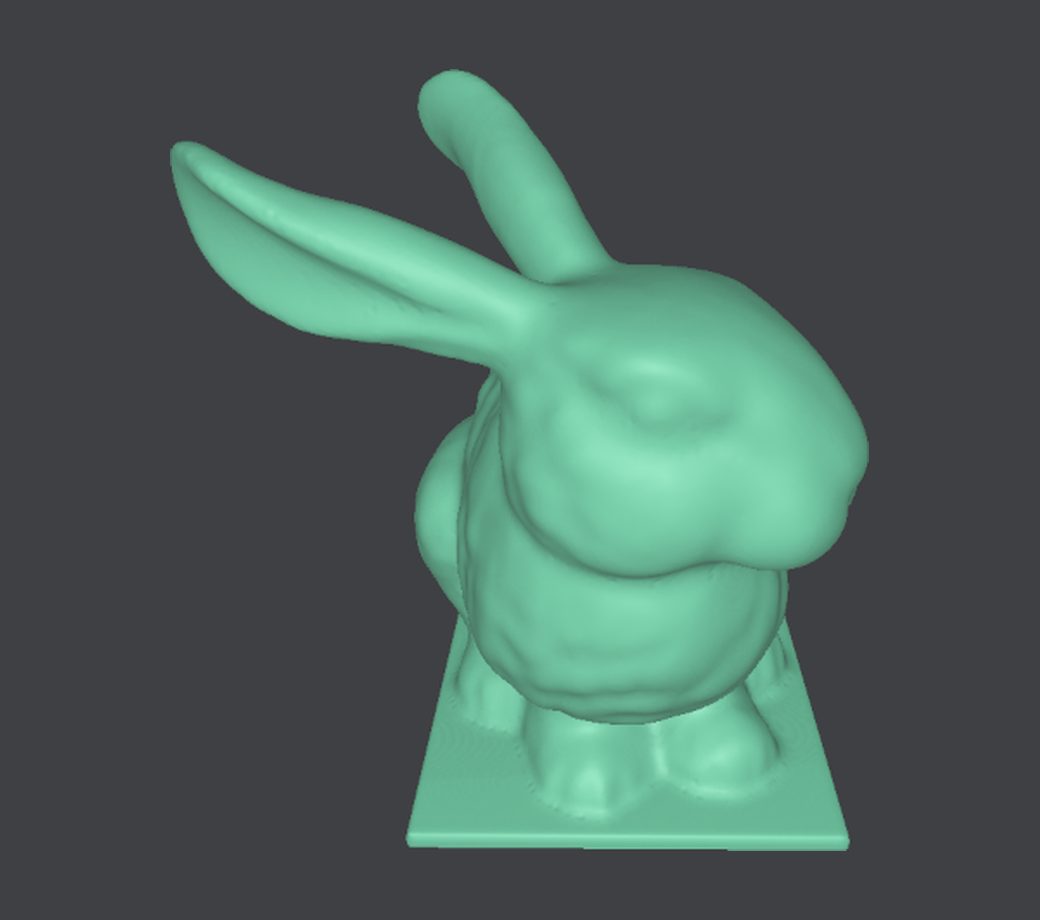
精加工才是问题变难的地方。系统接收两个输入:粗加工的仿真输出,以及目标设计模型。它的任务是弥合两者之间的差距。
分层
我们使用体素网格膨胀和网格相交切割来求解最优精加工层,将剩余的Stone 按一系列偏移表面逐层去除,直到最后一层就是设计本身。
自动点云分割
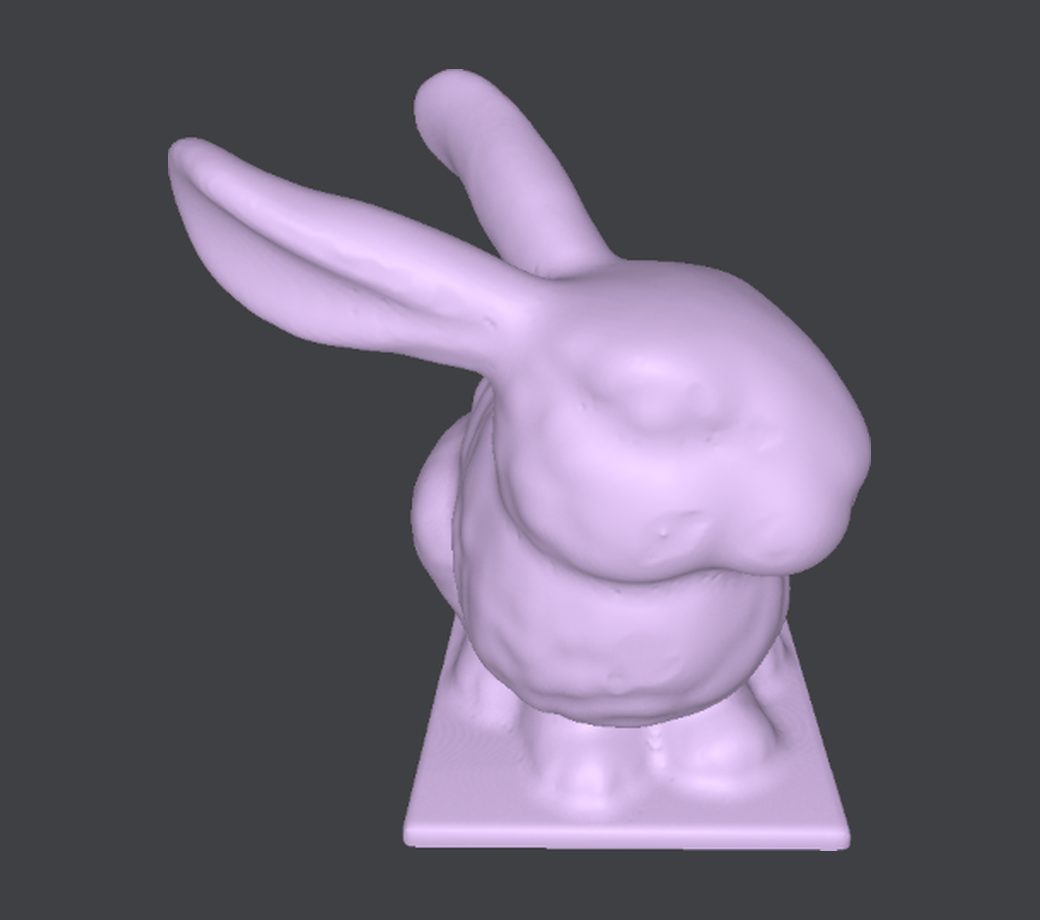
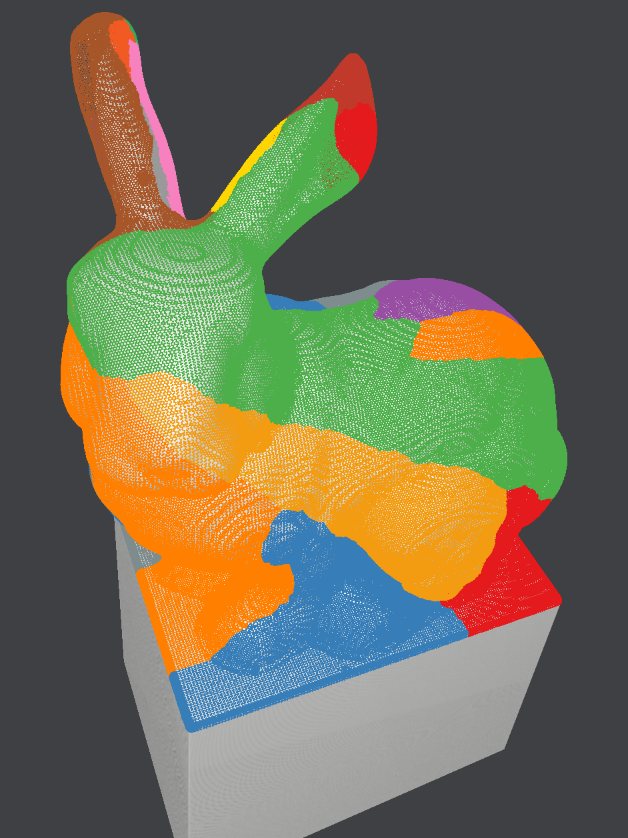
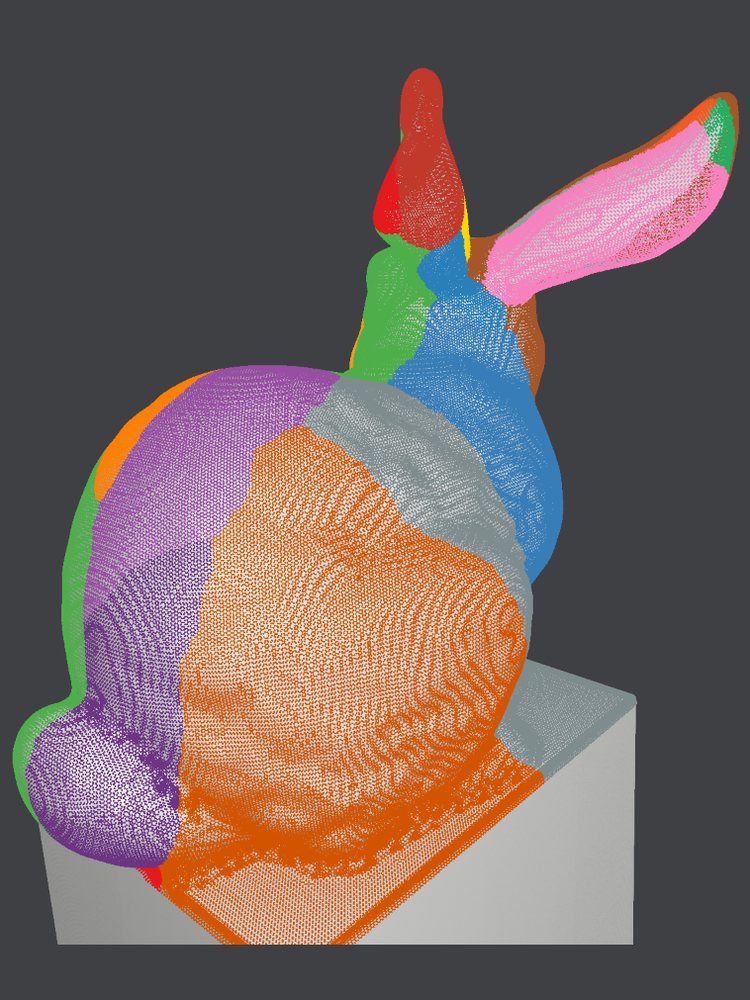
随后每一层都会被自动分割成可以一起加工的区域,因此每个区域都有自己的刀具路径和自己的刀具朝向。
生成刀路:三维等测地距离
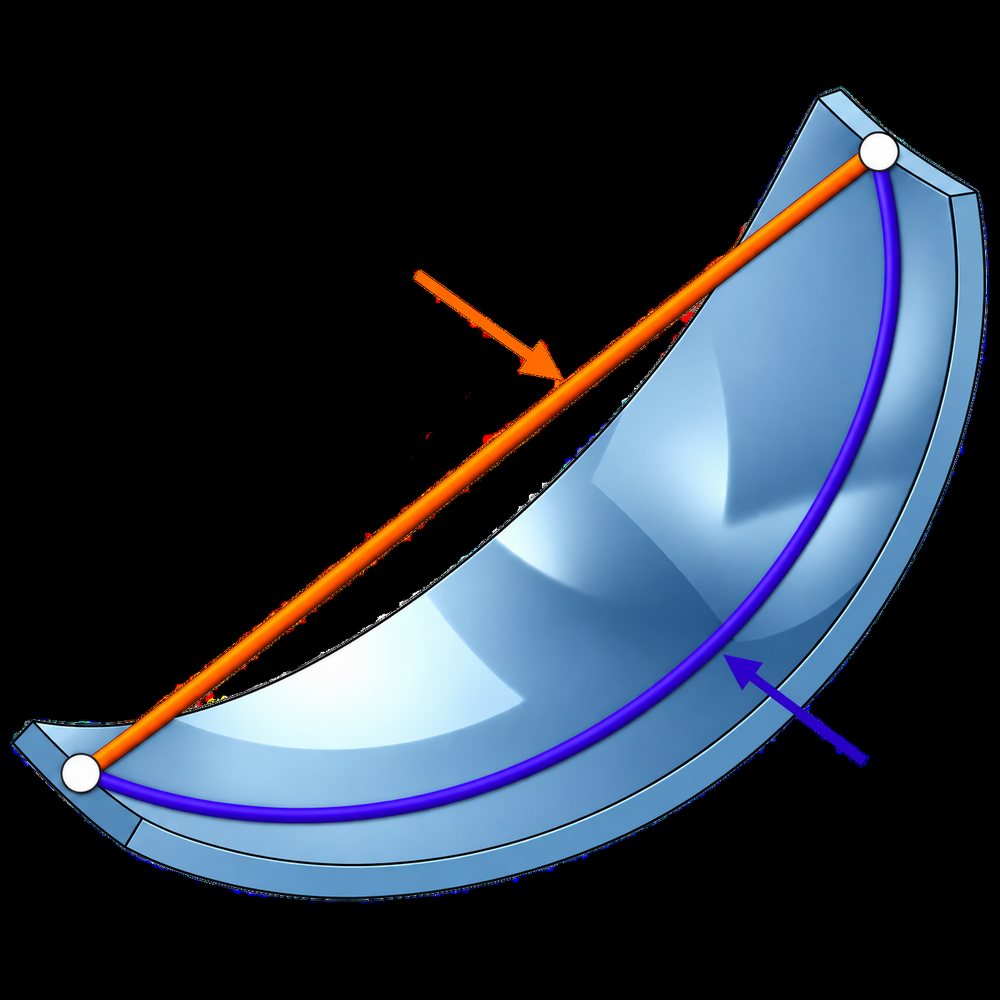
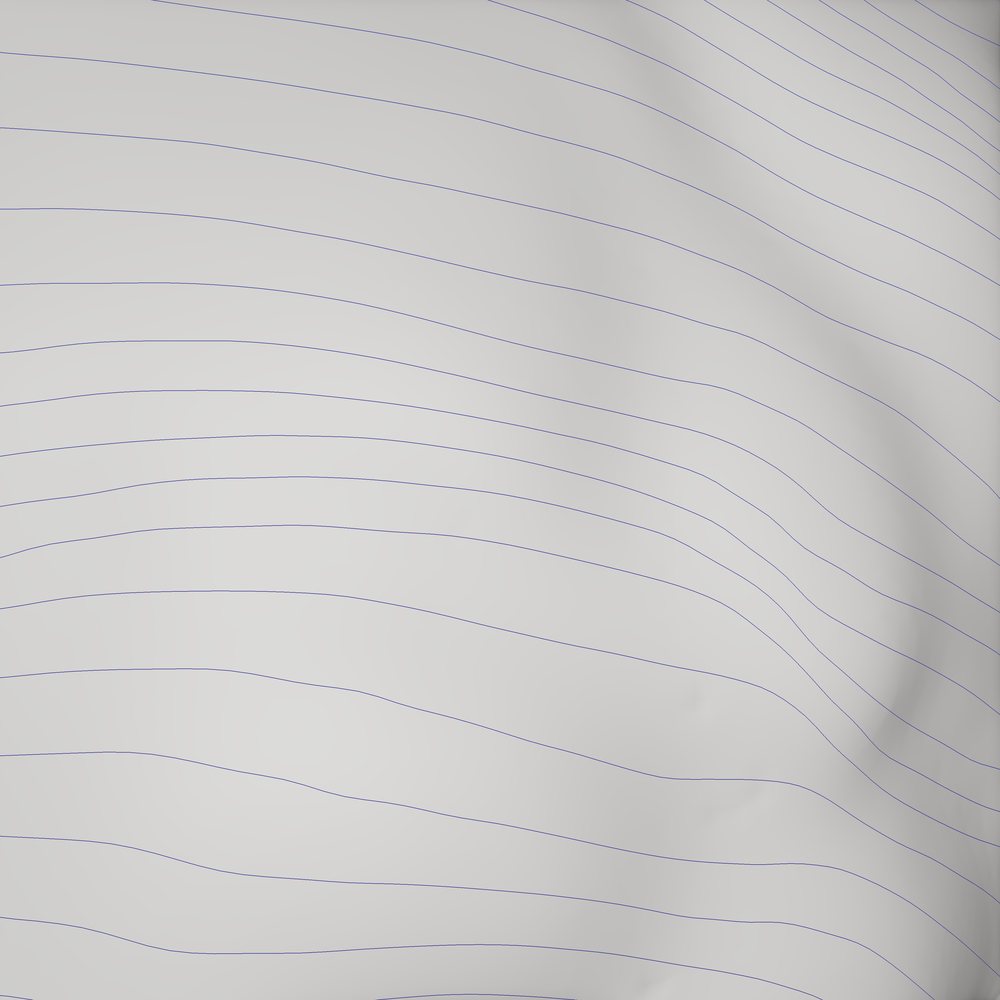
在一个分割区域内,我们依据测地距离生成刀路。欧几里得距离是一条直线,在曲面零件上它会穿过石材内部。测地距离则沿表面测量。由此得到的是兔子表面一组受曲率约束的等值线,间距均匀,且这种间距对刀路规划而言是最优的。我们将这一几何结果与机器学习结合,规划出能适应每件雕塑的刀路。
最优刀路连接
这些等值线本身是彼此分离的曲线。我们为每个分割区域求解出一条连续、平滑且最优连接的刀路,使刀具始终留在材料中、运动可预测,而不是在每次走刀之间抬起并重新定位。机器学习有助于决定这些连接如何建立。
刀具姿态与运动学
每个分割区域还需要一个机器人实际能够到达的刀具姿态。我们按分割区域求解无碰撞的刀具姿态,利用可达方向以及沿刀路的刀具倾角。
在此基础上,我们为刀路上的每一点求解出安全、平滑且无碰撞的关节角。在下方我们名为 Hilbert 的自研刀路规划应用中,我们监控关节角健康度,并将我们各种策略的运动学极限可视化。
图表:Hilbert 中的运动学:机器人在仿真中沿精加工刀路运动。
上石之前先仿真
由于整条流程都经过仿真,我们可以在任何东西装到机器人上之前就看到预期的石材加工结果。当所涉及的机器价值百万美元时,这一点很重要。
从刀路到雕刻成品
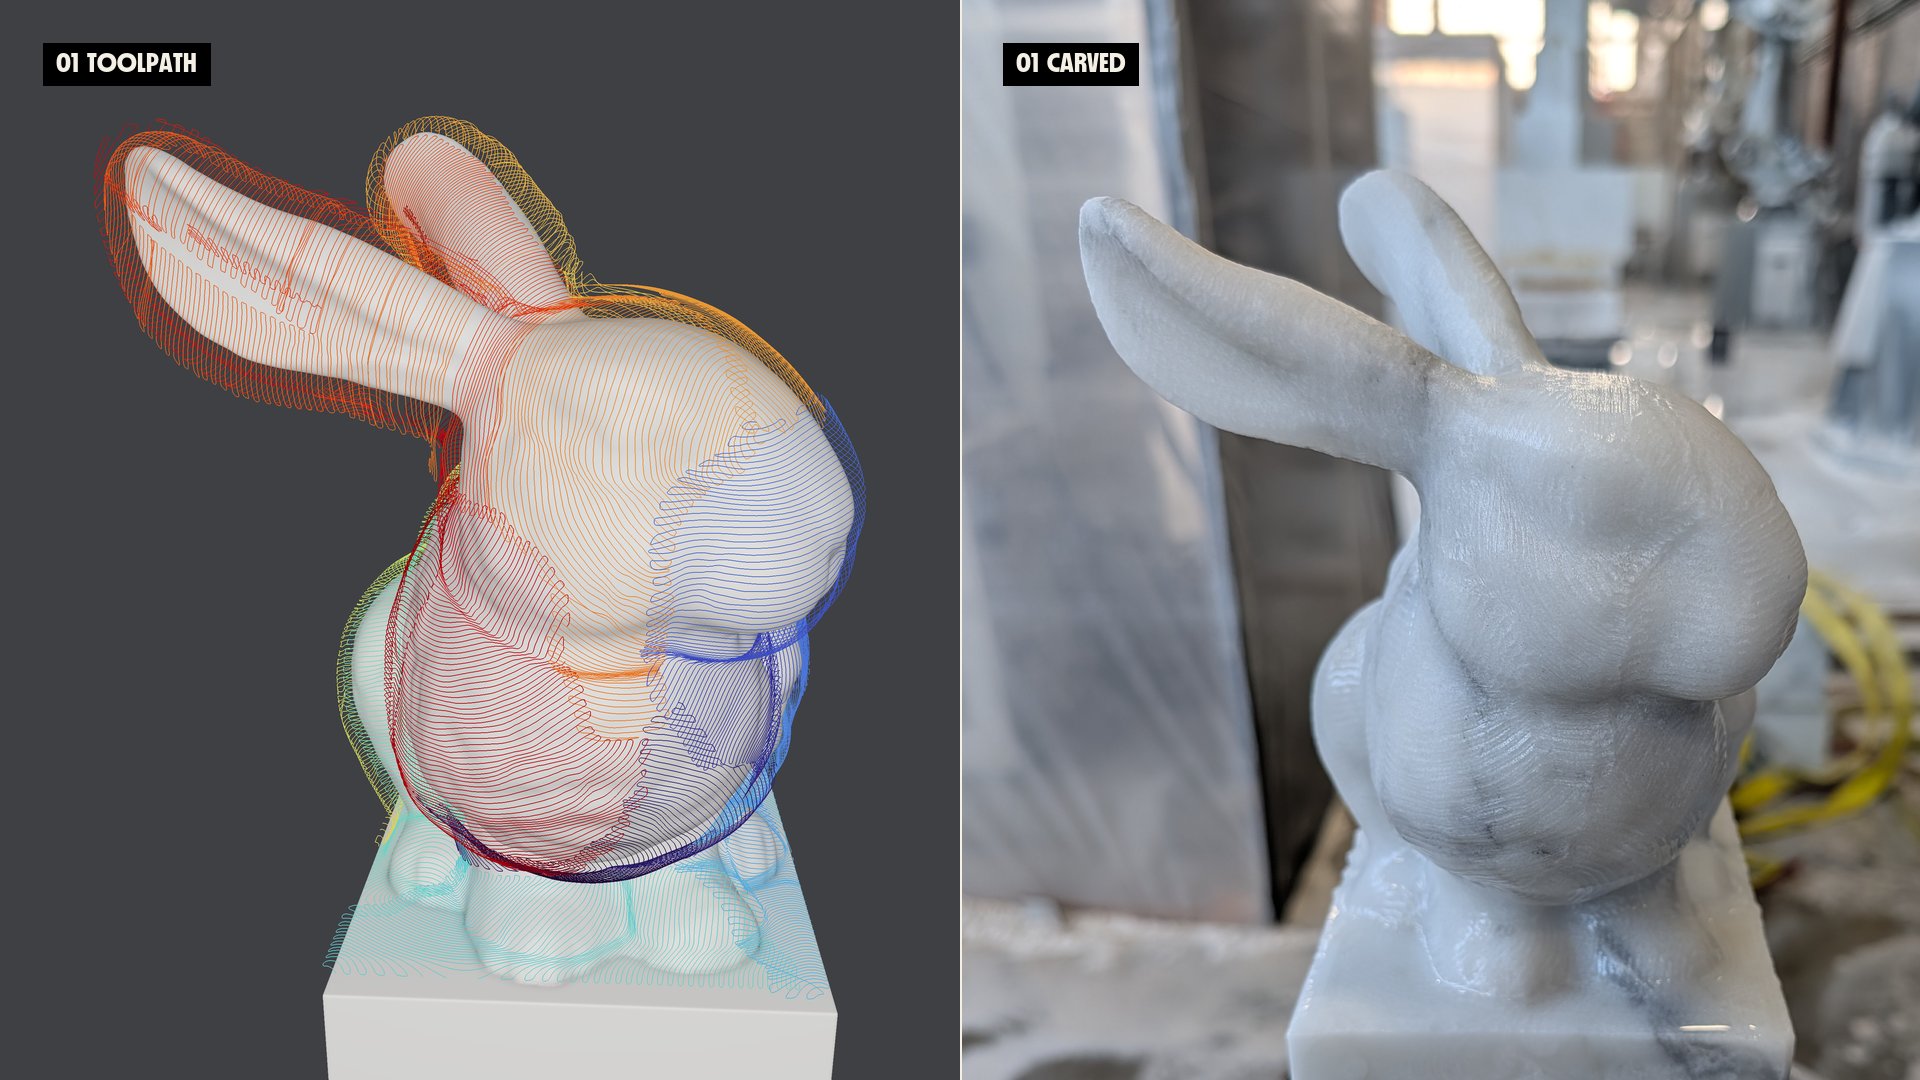
以下是精加工刀路,以及它们加工出的大理石成品。
图表:雕刻完成的兔子。
我们为什么要雕刻斯坦福兔子
自 Greg Turk 和 Marc Levoy 于 1994 年在斯坦福扫描了一只陶瓷兔子以来,斯坦福兔子一直是图形学共享的测试模型,支撑了重建、网格处理和渲染领域三十年的研究。如果没有围绕它发展起来的计算几何——符号距离场、体素形状表示以及曲面上的测地距离,而且常常正是在这只兔子上做测试——我们的工作将无从实现。在大理石上铣削出我们的作品之后,我们偶然看到两本旧 SIGGRAPH 会议录封面:2000 年以石材渲染的兔子,以及 2001 年的一座大理石半身像。我们愿意认为,这项工作让我们成为图形学和机器人学历史的一小部分,我们也迫不及待想继续推动这一领域向前发展。
你可以在 monumentallabs.co 了解更多我们的工作。
欢迎通过 eleanorwiesler.com 或下方我的社交账号与我联系! :)
像 {{NAME_ab12cd34}} 这样写出的值是真实值的占位符。在回复和工具调用中都请完全按原样使用它们:它们会在任何东西运行之前被填入真实值。不要要求验证它们,也不要用示例替换它们。