 Newshot
端到端 AI 对 ADAS 的真正意义:揭秘未来免手驾驶背后的技术
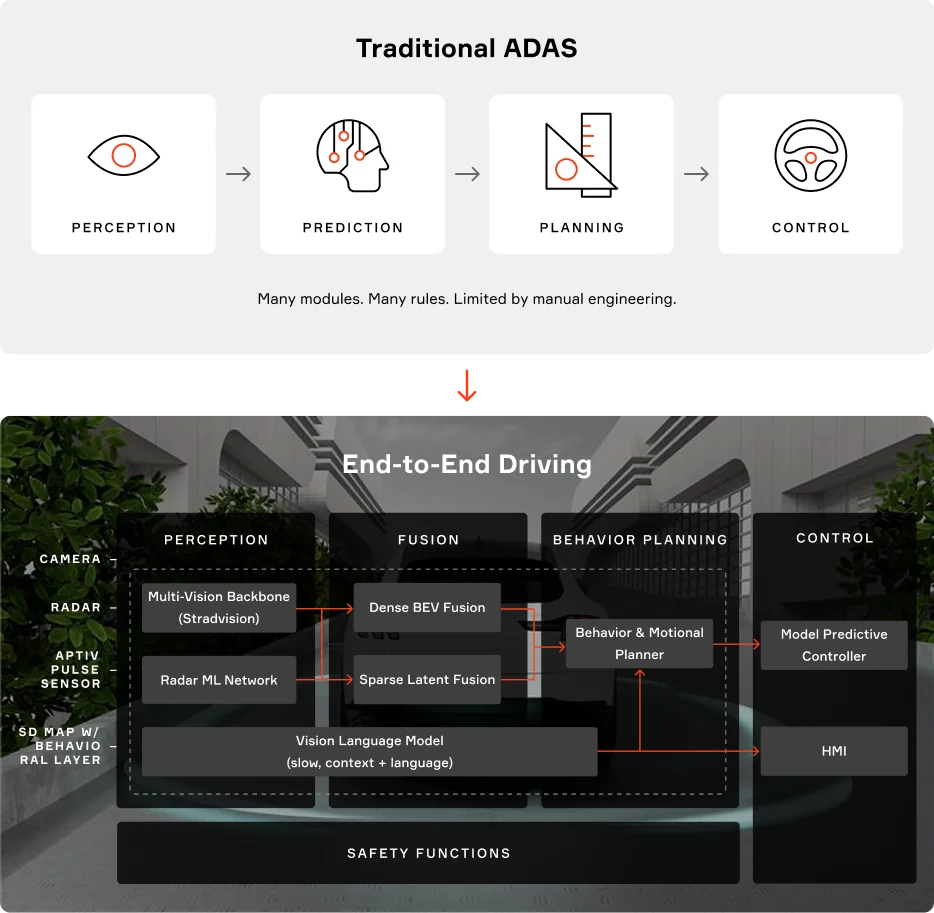
传统 ADAS 架构通过遵循一系列不同的步骤来处理信息:传感器收集数据;感知软件识别物体;融合软件结合来自不同传感器的信息以构建环境模型;规划算法确定最安全的前进路径;控制系统执行机动操作。每个阶段基本上都是独立开发和优化的。
借助端到端 AI,ADAS 的结构有所不同。开发者不再将 ADAS 所包含的功能分隔开,也不再为每一种可能的驾驶场景手动编写规则,而是整体地训练 AI 模型,覆盖感知、预测和规划。
为什么规则会达到极限
基于规则的系统在场景和期望响应都已被充分理解的任务中表现良好。例如,如果前方车辆突然停止时驾驶员未能响应,自动紧急制动系统就会施加制动。
但当驾驶超出相对常见且有结构的情境时,问题求解就变得更加复杂。工程师无法现实地预见到交通、天气、基础设施和人类行为的每一种排列组合。车辆在非结构化道路上应如何行驶?当道路使用者行为不可预测时,最佳响应是什么?可能情境的数量实际上是无限的,尤其是当车辆承担越来越大的驾驶任务比例时。
这种复杂性是采用端到端 AI 的原因之一。ADAS 开发者和工程师不再试图把每一种可能性都编码,而是可以训练汽车系统识别海量数据集中捕捉到的模式,并学习可应用于新情境和功能级别的行为。
构建对世界的数字化理解
如今,ADAS 依靠传感器融合来创建对环境的数字化理解,并构建车辆周围世界的三维表示。组合传感器数据输入的确定性算法能够融合并分析原始雷达数据、摄像头图像,以及可获取时的激光雷达数据和地图,从而建立关于跟踪准确性和分类的算法置信度。
端到端 AI 为 ADAS 架构增添了一种新要素。它帮助系统学习如何解读更广泛多样的条件,同时还将感知与控制、决策结合成一套组合模型。这推动 ADAS 朝着能够自然适应复杂城市场景、且无需高精地图的驾驶方向发展。
端到端系统通常不会仅使用机器学习来控制车辆。车辆控制往往继续依赖经过验证的控制理论和既定的安全方法。基于规则的安全机制仍然保留,用于验证动作并在必要时干预。安全覆盖优先于学习到的行为。
其结果不仅仅是目标检测。它是一个不断演进的驾驶环境模型,以及关于该环境可能如何变化的预测。
为什么黑箱不够
一个常见的误解是,端到端 AI 意味着把所有事情都交给一个不透明的神经网络。许多工程师拒绝这种做法。
相反,他们追求的是既能保持可解释性、又能从端到端学习中获益的架构。机器学习组件可以生成可理解的输出,例如检测到的车辆、车道边界、预测轨迹和规划动作。这些输出帮助工程师验证性能、诊断问题,并理解系统为何做出某个特定决策。
随着系统能力越来越强,这种透明度变得越来越重要。如果车辆意外变道,或选择了驾驶员不会选的路线,那么当决策背后的推理能够被理解时,工程师和客户都会受益。
未来的系统可能会变得越来越个性化。它们可能会随着时间学习偏好路线、驾驶特性和行为偏好。一旦基础驾驶能力达到成熟,适应个体驾驶员的能力可能成为一个重要的差异化优势。
在提升智能的同时建立信任
用于 ADAS 的端到端 AI 与其说是技术转变,不如说是系统转变。它改变了驾驶软件的开发方式、车辆的学习方式、安全性的验证方式,以及人们与自动化交互的方式。其前景在于更广泛的运行域、更快的学习周期、更高的可扩展性以及更自然的驾驶行为。
然而,成功不仅仅取决于机器学习性能。目标是实现自然、类人的驾驶,具备平顺的操控、自信的决策,以及在真实道路上感觉直观的行为。而且,得益于 AI,这条路径上的进展正在顺利推进。
端到端的真正含义
请告诉我们这篇文章对您有多大帮助,以便我们尽可能为您提供最好的内容。如果您有更多反馈要分享,请随时联系我们。谢谢!