 Newshot
独立干涉观测量证实 M87* 中的黑洞阴影
主体
M87 超大质量黑洞的质量为 MBH = (3–7) × 109 M⊙(参考文献 10,11,12),位于距离 D = 16.8 Mpc(参考文献 13,14)处,为研究视界尺度的广义相对论物理提供了独特窗口。基于广义相对论预言,其在事件视界尺度上的外观预计由中心阴影主导;对于非旋转 Schwarzschild 黑洞,该阴影的特征是临界碰撞参数与黑洞质量15成正比,即 33GMBH/(c2D),其中 G 是万有引力常数,c 是光速。要以能够分辨 M87 黑洞阴影细节的空间分辨率进行观测,需要前所未有的 μas 级角分辨率,大致相当于 1,000 km 外一根人类头发宽度所张的角。实现这一壮举需要结合毫米波长(λ ≈ 1 mm)和与地球直径相当的有效孔径尺寸。
这种地球大小孔径的综合,是通过甚长基线干涉测量(VLBI)技术实现的:将来自全球独立射电天文台网络(统称 Event Horizon Telescope (EHT)1,16)的信号进行相关。随着地球旋转,成对地理站点之间的间隔矢量扫出椭圆弧,逐步填充地球大小的合成孔径。尽管该技术产生了对 M87* 阴影成像所需的角分辨率,但所得虚拟孔径仍大幅未填充,缺乏填充孔径的灵敏度和重建保真度。数据稀疏问题进一步加剧,因为需要校准大陆尺度分离上的快速、基于台站的大气相位和振幅起伏,这些起伏通常发生在短于观测相干时间的时间尺度上。
这些固有挑战使从 VLBI 和 EHT 数据集进行图像重建成为不适定问题,对仪器校准和后处理启发式方法高度敏感。当前算法通常使用手动调谐和独立加权的数据项与正则化,使解偏向看似合理的形态,这可能无意中把重建引向偏好的解。其后果是对 M87* 精细尺度特征(如表面亮度分布和热点定位3,5,6,7,17,18)出现发散的表征。使用传统方法,包括基于 CLEAN 的算法或带自校准的混合映射19,20,21,22,23,独立分析表明所得重建对方法和超参数选择敏感,例如图像初始化6或采用的视场8,一些独立分析展示了没有清晰环状结构的重建8,9,表明如果视场扩展到超过 120 μas 的圆直径,则单个拉长亮斑解比环状解更受青睐8。
为解决围绕 M87* 结果的争议,并超越方法学上的不确定性,我们从传统方法转向一个更自主、更客观的框架。我们方法的独立性主要基于对稳健干涉可观测量——称为闭合不变量24,25,26,27——的使用;这些量捕获的源形态信息不受波前和仪器校准误差影响。因此,闭合不变量构成射电干涉测量中稳健的信息承载可观测量,支撑高保真形态重建28,29,30,31。闭合不变量也对绝对位置和绝对流量标度不敏感,但这些并非固有形态参数。与历来作为此类稳健可观测量的不同闭合相位24和闭合振幅25不同,我们使用的闭合不变量形式体系26,27提供了一个统一框架,携带等价信息,同时消除了文献中通常可见的异质处理需求。通过利用闭合不变量所携带的丰富、与校准无关的纯形态信息,我们可以绕过需要敏感校准调优和观察者驱动先验的传统技术。
干涉成像
为充分利用闭合形式体系,我们开发并应用了 Generative Deep learning Image Reconstruction with Closure Terms (GenDIReCT)31 算法,该算法在与天文学无关的图像上训练,设计为仅使用闭合不变量以生成方式产生数据驱动的图像重建。与其他基于机器学习的射电干涉成像算法不同,我们的算法独特之处在于使用闭合不变量来条件化潜扩散模型。GenDIReCT 已在合成31和真实数据32上经过广泛测试,并被证明能够一致地恢复多样的形态结构,无需人工干预、规定性先验或参数调优(更多细节见方法)。
据我们所知,闭合不变量首次通过我们的 GenDIReCT 算法用于对 M87* 成像,所用数据为公开可得的 1.3-mm EHT 测量结果,包括 2017 年的四个观测历元(4 月 5 日、4 月 6 日、4 月 10 日和 4 月 11 日)(ref. 1)、2018 年的两个历元(4 月 21 日和 4 月 25 日)(ref. 33)以及 2021 年的两个历元(4 月 13 日和 4 月 18 日)(ref. 34)。我们为重建设置了若干视场(128 × 128、225 × 225 和 450 × 450 μas2),其中每个数据集与视场的组合都是一个独立模型,并作为对最大源尺寸的间接先验。对于每一个这样的模型,我们将大量生成式重建聚合为单一的代表性中位图像,并将它们与使用公开 eht-imaging pipeline(https://github.com/eventhorizontelescope/2019-D01-02)复现的 Event Horizon Telescope Collaboration (EHTC) 基准重建进行比较。我们还从每个历元在所有视场下的所有重建的逐像素中位数导出合成图像,并使其对齐到数据保真度得分最佳的单次重建。
来自独立观测历元的所有数据集都令人信服地产生了一个约 40-μas 尺度上的紧凑环状结构。在每一年的最高质量数据集(2017 年 4 月 11 日、2018 年 4 月 21 日和 2021 年 4 月 18 日)上,我们的中位重建是一个紧凑的圆化环,具有一致的方向和直径,不依赖于重建视场窗口,并在南或西南方向变亮。环的外观与从接近喷流方向看约 20° 的观测倾角最为一致。我们在图 1 中展示了来自这三个数据集的最佳重建的合成图像。
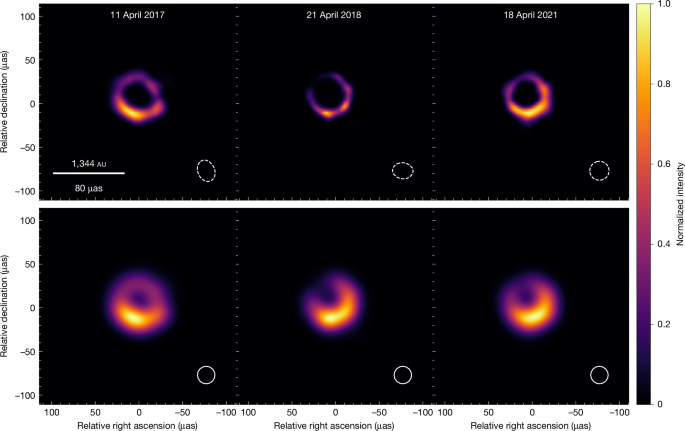
虚线椭圆表示合成点扩散函数的半高全宽。底行展示了与 20-μas 圆形波束卷积后的合成重建,可与 M87 的基准 EHTC 图像重建相比较。顶行的图像重建未卷积。此处强度以归一化线性标度表示,其中 M87 的致密流量密度通过其他方式被约束在 0.4 Jy 和 1.0 Jy 之间(参考文献 3,33,34)。
源尺寸(约 40 μas)在所有视场中保持一致,有力证实了致密源。在最受约束的 128 × 128-μas2 视场下,中位重建图像与基准 EHTC 重建的图像域相似度得分最高,且在数据贴合度指标上的表现与更大视场的表现相当,这支持了先前的预期:M87 喷流的延展发射不受 EHT 数据集3,33 的约束。在某些不常见的重建中,对于数据集质量较低、且受到更稀疏的孔径覆盖3、更低信噪比或各种观测缺陷33影响的历元,环状形态可能变得不那么清晰,正如独立研究8所指出的。因此,独立再分析中报道的、并在 2017 年 4 月 5 日数据集8上展示的图像形态对假定视场的敏感性,可能是孔径覆盖不足或数据质量低造成的伪影。在我们的工作中,当考虑更高质量的数据集时,对视场的敏感性消失了,这与基于传统混合映射方法8的预测相反。因此,我们的工作对 M87 黑洞阴影图像所特有的环状几何结构给出了稳健、独立的验证。
与 EHTC 在 M87 上使用的公开成像流程中的正则化最大似然方法不同,我们的方法不需要手动指定图像初始化。例如,应用于 M87 的 eht-imaging 流程使用 40-μas 半高全宽(FWHM)高斯进行初始化,这作为特征源尺寸的强大先验。这些方法通常对起始模型6表现出明显的敏感性。当 eht-imaging 流程使用大于 40 μas(即 80–120 μas)的高斯先验初始化时,所得图像重建会出现幻影重复或混叠伪影,这是 VLBI 成像算法28,35 的常见问题。
因此,重要的是,在没有手动规定的情况下,我们能够一致地恢复出单一的致密源形态。当我们的模型在不同视场上训练时,模型在输入干涉测量可观测量(即闭合不变量)的条件下,从其多样化的训练库中学习隐式统计先验。在不同视场中收敛到稳定、单一的环结构,表明我们的模型成功地从数据本身推断出内在源几何结构,而不是在手动选择的初始化的约束内运行。GenDIReCT 直接从与校准无关的可观测量进行成像的自主性和能力,代表了在具有挑战性的数据稀疏 VLBI 领域迈向客观盲成像的重要一步。通过这种方法在多个数据集中明确恢复 M87* 的环状结构,我们为已发表的 EHTC 结果提供了严格的交叉验证。
形态分析
独立干涉可观测量证实 M87* 中的黑洞阴影
我们通过从重建图像中测量环特性并将其与已发表参数比较,定量证明与 EHTC 图像重建一致。我们采用 EHTC3 所使用的图像域特征提取方法的独立实现,从重建的事件视界尺度图像中测量环特性,包括环直径、宽度、取向(从北起逆时针测量)、方位角不对称性和中心亮度占比。来自我们对所有数据集的中位数重建的测量特性列于表 1。每个单元格表示从所有三个视场的独立重建中测得的平均参数。
图表:表 1 从图像域特征提取测得的环特性
在 GenDIReCT 与 EHTC 成像方法之间,测得的环取向和直径保持相对稳定。在图 2 中,我们将从我们的重建中得到的图像域测量结果与 EHTC 的对应结果进行比较。在所有方法测得的环取向角中,2017 年 4 月 5 日和 6 日的重建与 4 月 10 日和 11 日的重建之间,以及 2017 年与 2018/2021 年观测之间,都存在明显的逆时针趋势。然而,2017 年的演化可能由 4 月 5 日和 6 日观测的稀疏孔径覆盖所带来的方位角结构不确定性导致。尽管如此,2017 年与 2018 年观测之间环取向的演化值得注意,这可归因于黑洞吸积的湍流性质36。特别是,与 2017 年相比,2018 年和 2021 年观测到的环取向与 M87* 的大尺度前向喷流更接近一致。
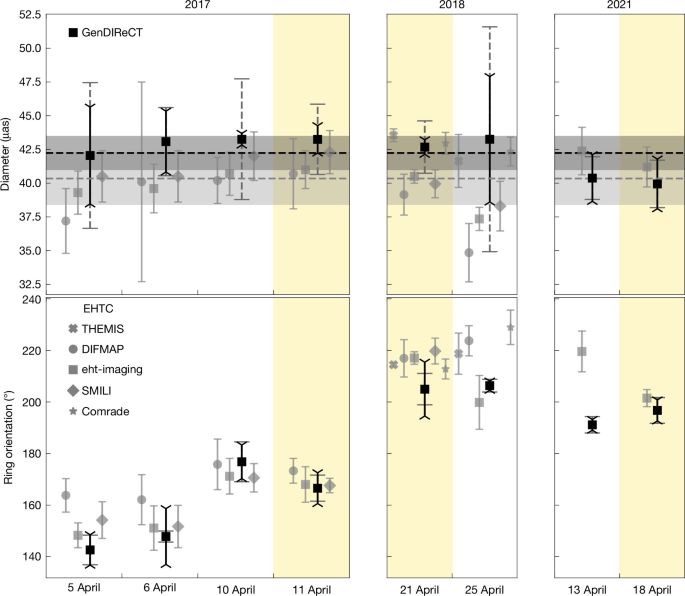
将应用于我们的重建上的图像域特征提取所测得的环直径和取向与 EHTC 数值进行比较,并按观测历元分开。每个历元上的 EHTC 测量对应不同成像算法(从左到右:THEMIS、DIFMAP、eht-imaging、SMILI 和 Comrade)。我们的测量给出两种不确定性估计:虚线表示图像域特征提取方法中的离散度(直径沿方位角轴,取向沿径向轴),带三叉端帽的实线表示跨视场的标准差,这是我们方法独有的。对于直径,我们用虚线和包络展示 EHTC 方法和我们方法的平均值与 1σ 标准差。每年质量最高的数据集用黄色突出显示。
相反,测得的环宽度和中心亮度占比受方法学差异的强烈影响,正如不同成像算法之间的变化所示。例如,来自 DIFMAP 算法37 的重建与 20-μas 圆形束卷积,相比正则化最大似然方法和我们的算法,这会增大环宽度。同样,方位角不对称参数在不同日期和不同方法之间不稳定,这表明对孔径覆盖变化敏感。因此,环宽度和中心亮度占比可能不反映源的固有属性。
独立干涉测量可观测量证实 M87* 的黑洞阴影
为进一步交叉验证测得的环参数,我们使用一个互补的贝叶斯正向建模框架,通过具有解析可见度的基本几何形状的叠加来拟合观测到的闭合不变量。由于我们的独立、对校准不敏感且非参数的成像算法已牢固确立环状结构,我们继续以 xsringauss4 模型为基础构建几何复合模型。我们包括一个居中的大型高斯分量和两个具有独立空间偏移的椭圆形干扰高斯分量,以帮助捕捉非环短基线通量和额外辐射。使用 DYNESTY 嵌套采样算法38,我们对每个历元的 xsringauss 模型进行参数估计。图3展示了2017年4月11日和2018年4月21日数据集几何建模的后验协方差,其中图示了外半径、内半径、偏心率、衰减参数和取向的一维和二维边缘化后验分布。我们将图像域特征提取方法应用于由每个一维后验分布的中值导出的几何图像模型,以测量所有特征环参数。所有其他数据集的后验协方差见方法部分。在所有历元中,我们通过闭合不变量的正向几何建模测得平均直径和标准差为 d = 42.3 ± 1.1 μas,这与我们的非参数图像重建得到的平均 d = 42.2 ± 1.5 μas 一致。
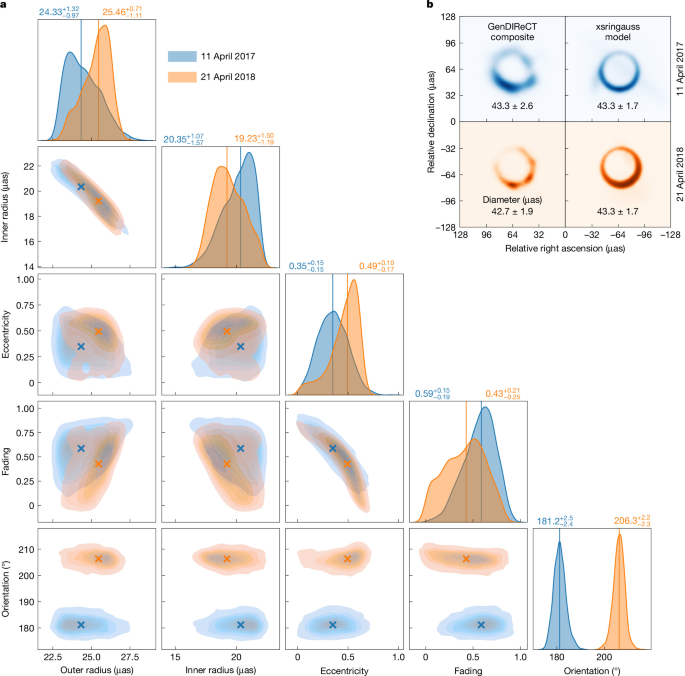
a,外半径、内半径、偏心率、衰减参数和取向的一维和二维边缘化后验分布及中值。b,展示了由所有视场中的所有 GenDIReCT 重建创建的综合图像,并与拟合的中值 xsringauss 天空模型进行比较。直径通过图像域特征提取测量,
独立干涉观测量确认 M87* 中的黑洞阴影
黑洞阴影的外观也对黑洞自旋 a⁎ 和观测倾角敏感。我们将 M87 的复合重建结果与 IPOLE 算法40 生成的 M87 230-GHz 合成图像进行比较;IPOLE 算法40 在来自广义相对论磁流体动力学(GRMHD)模拟41 的流体数据上,沿相对论光子轨迹对协变辐射转移方程进行积分。使用归一化互相关相似度得分 ρNX,对波束卷积后的合成图像与图像重建结果进行比较的定量分析,显示出对倾角的明显敏感性。我们在图 4 中给出基于所有年份最高质量数据集的复合结果。注意,我们没有探索 >90° 的倾角,因为所得合成图像与自旋方向反转时相当。尽管最高相似度得分倾向于非零黑洞自旋,但我们的分析并未约束自旋大小,这与此前使用 EHT36 和非 EHT 数据42 的分析一致。总体而言,得分最佳的倾角约为 20°;尽管在 a⁎ = 0 情形下得分最佳的倾角要高得多,但这类模型被关于喷流功率43,44,45 和进动42 的独立考量先验地不利。因此,我们的图像域比较分析结果总体上与由 43-GHz VLBI 观测46,47 推断出的基准喷流视角 17.2° ± 3.3° 一致。未来使用空间 VLBI 的地平线尺度成像有潜力分辨 M87* 光子环48,这将能够直接而精确地确定黑洞自旋,而目前这尚未受到图像域分析的约束。
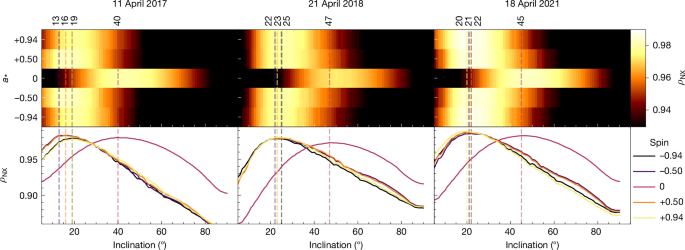
在黑洞自旋和观测倾角范围内,模拟 M87* 图像与各年份最高质量数据集的复合重建结果相比的图像域相似度得分。上:图像域相似度与黑洞自旋和倾角的协变关系示意。下:按黑洞自旋分组的倾角与图像域相似度之间的关系。
方法
M87* 的 EHT 数据集
本工作使用公开可得的 M87 网络校准数据集(https://eventhorizontelescope.org/for-astronomers/data),这些数据集通过 EHT-HOPS pipeline 处理,基于 2017 年(参考文献 2)、2018 年(参考文献 33)和 2021 年(参考文献 34)获得的观测。2017 年,EHT 对 M87 的观测由七个独立设施1进行:Atacama Large Millimeter/submillimeter Array(ALMA)49,50、Atacama Pathfinder Experiment telescope(APEX)51、Large Millimeter Telescope(LMT)52、Pico Veleta IRAM 30-m telescope(PV)53、Submillimeter Telescope Observatory(SMT)54、James Clerk Maxwell Telescope(JCMT)55 和 Submillimeter Array(SMA)56,这些设施在地球自转时以非均匀且稀疏的方式对傅里叶平面进行采样。此外,Greenland Telescope(GLT)57,58 首次作为 EHT 阵列的一部分参与了 2018 年的观测,这改善了孔径覆盖,尤其是沿南北方向。2021 年,12-m Kitt Peak(KP)59 望远镜和升级后的 Northern Extended Millimeter Array(NOEMA)60 设施首次加入 EHT 观测。
2017 年对 M87* 的观测分布在四个独立时段(4 月 5、6、10 和 11 日),而 2018 年和 2021 年的观测各分为两个时段(2018 年为 4 月 21/25 日,2021 年为 4 月 13/18 日)。每年单日孔径覆盖最好的数据集分别是 4 月 11 日、4 月 21 日和 4 月 18 日,我们将其用作基准数据集,而其他日期的数据集用于交叉验证。我们考虑在中心频率为 227.1 GHz(低频)和 229.1 GHz(高频)的两个约 2 GHz 带宽内采集的数据,并将其合并为一个数据集。
M87 的干涉数据包含复数可见度,这些可见度由台站对之间的信号相关得到,台站对称为基线;根据 van Cittert–Zernike 定理61,在经某些近似62 后,这些可见度通过二维傅里叶变换与源亮度分布相关。可见度可根据观测之间的时间差划分为扫描,由此获得相干平均可见度。在这项工作中,闭合不变量通常由扫描平均可见度计算得到。典型扫描长度约为五分钟,时间平均可能将随时间变化的增益涨落残差引入闭合不变量。我们通过在扫描级平均之前,以科学可用数据集最小可能采样间隔(通常 10 s)计算闭合不变量,在内部验证了成像产物的稳健性。按照公开可用的 M87 成像流程(https://github.com/eventhorizontelescope/2019-D01-02)中的步骤,我们将短基线重新缩放到由 ALMA 和 APEX 基线估计的总通量密度,以切除延展通量的贡献。我们还内部验证了短基线重缩放流程不会影响我们的成像算法恢复的形态。为了定量比较,我们从公开可用的 eht-imaging 流程生成基准图像,以代表 EHTC 重建结果。
Closure invariants
闭合不变量是校准无关的干涉测量量,由传统闭合相位24,63 和振幅25 的广义形式产生,并同时有同极化版本26 和偏振版本27。GenDIReCT 使用由称为“advariants”的基本三角形 plaquette 变量构造的同极化闭合不变量。完整的独立闭合三元组最小集合可由 n 个台站的阵列构造:选择所有固定在索引为 0 的参考顶点上的阵列元素对 (a, b),
其中 Vab′ 是从台站 a 和 b 之间的基线测得的受污染可见度,|g0|2 是与参考站相关的未知缩放因子,该因子由以这种方式构造的所有复数 advariants 共享。例如,通过用 L2 范数归一化所有 advariants,我们产生 Ns2−3Ns+1 个实值独立闭合不变量,其形式不同,但携带的信息等同于传统闭合振幅和相位中的信息。在闭合不变量的同极化形式中,传统闭合相位可以平凡地从 advariants 的相位中识别出来,而闭合振幅可从特定的 advariants 对导出。与传统的闭合振幅和相位相比,这种形式的一个关键优势是,它避免了相位和振幅必然带来的异质处理。在内部验证测试中,作为唯一似然项的闭合不变量在收敛性和数据效率方面优于独立加权的(对数)闭合振幅和闭合相位。
参考站的不同选择会影响闭合项之间的协方差,尽管它们携带等价的信息。参考站的不同选择会影响所导出的闭合不变量的信噪比,但不会大幅影响最终的图像重建32。在本工作中,为避免单一参考站选择带来的偏差,我们针对每个数据集给出两个 GenDIReCT 模型的联合结果;在每个扫描中,这两个模型始终分别以灵敏度最高和次高的站作为参考站进行训练。在最灵敏的站中进行选择,可最大化闭合不变量信噪比,并最小化闭合项之间的协方差64。
GenDIReCT 成像
GenDIReCT31 算法是一种成像算法,它使用同极化闭合不变量26,在 VLBI 数据特有的稀疏孔径覆盖约束下进行与校准无关的成像。其架构包括一个以闭合不变量为条件的潜在扩散模型65,以及一个用于优化闭合不变量似然的多层卷积神经网络(CNN)。传统成像算法,例如混合映射以及自校准后接反卷积,从简单的初始模型开始,迭代求解基于天线的复增益和图像模型,以收敛到与测量数据匹配的最终解。这些方法可能对图像初始化和校准误差敏感并受其偏置,尤其是在稀疏且低信噪比的测量中6,19,22。我们的算法通过将闭合不变量用作稳健的干涉可观测量,绕过了传统技术的局限,并在单次前向传播中直接生成图像重建。此外,与也可将闭合不变量作为唯一数据项进行成像的较新正则化最大似然方法28,35,66,67 相比,我们的算法提供一种生成式解,在推理时不需要用户指定、手工调参的图像初始化。文献中还提出了其他机器学习干涉成像技术,基于 CNN68,69,70,71,72、
独立干涉测量可观测量证实 M87* 黑洞阴影
神经网络架构由两个不同组件组成。第一个组件是基于文本条件图像生成架构65 的条件 U-Net78,结合去噪扩散概率模型79;后者已成为一种高效的图像生成技术,能够对复杂数据分布建模。我们的实现是一个潜在扩散模型,由三个卷积层组成,置于对称的收缩和扩张路径中,并带有来自收缩路径的残差连接80,将特征映射到其镜像扩张层。在收缩路径中,我们使用一个下采样层,随后是两个带交叉注意力的下采样层,其中闭合不变特征通过交叉注意力机制调整卷积特征,该机制对去噪过程进行条件化。在上采样路径中,我们实现两个带自注意力的上采样层和一个最终不带注意力的上采样层。由于上采样路径中没有交叉注意力层,结果是一个稳健的条件去噪网络,即使面对真实观测中的噪声也表现良好。潜在形状为 4 个通道的 16 × 16 网格,由原始 64 × 64 总强度图像网格使用预训练自编码器30下采样得到。GenDIReCT 架构的第二个组件是一个标准多层 CNN,由三个顺序下采样层组成,旨在将大量扩散采样图像(每张视为单独通道)压缩为具有代表性且数据一致的单通道图像重建。我们注意到,我们尝试了多种设计变体,发现该版本在所有测试案例中都适用,但针对特定数据集可能还存在性能更好的替代方案。
GenDIReCT 通过从非天文图像训练数据集学习真实图像特征(例如正值性和平滑亮度分布)来工作,该数据集主要由增强的 CIFAR-10 自然图像81组成。条件潜在扩散模型生成合理的图像先验,多层 CNN 将其作为输入来优化数据似然并细化最终图像重建。作为一种生成式成像算法,我们的算法有潜力处理解空间中的简并并可视化多模态,尽管它们不应被解释为贝叶斯框架下的图像重建不确定性。一般来说,低灵敏度区域出现轻微伪影、不同水平的平滑度和锐度或超分辨变化,是病态图像重建问题潜在解多样性的可接受结果。然而,方法学和超参数敏感性,或无法满足底层测量,构成重建不稳健的迹象。通过在未卷积的真值模型上训练,GenDIReCT 实现超分辨重建,并能够生成式可视化与观测数据严格一致的结构变化。因此,除非另有说明,我们展示的是经过优化以与测量一致的未卷积 GenDIReCT 输出。
我们已在合成数据集上广泛测试了我们的算法,这些数据集使用 EHT 或下一代 EHT(ngEHT)阵列31,以及在活动星系核 3C 279 和 Centaurus A 上的非视界尺度 EHT 数据集(参考文献 32)。在合成数据集上,我们的算法对未训练过的形态泛化良好,并在远低于 M87* 数据集的信噪比水平下,与真值图像保持 >90% 的图像相似度。此外,其在定量指标上的表现与 ngEHT 总强度分析挑战82 上其他最先进成像算法相当。对于 3C 279 的 EHT 数据集,我们的重建与 EHTC 参考文献 83 的相似度为 98%,在多个独立历元上再现了核-喷流形态,并使得在图像域直接测量各成分之间的超光速相对自行成为可能。对于 Centaurus A 的 EHT 数据集,以 91% 的相似度再现了 EHTC 参考文献 84,其南北边缘增亮喷流脊之间的亮度比和张角在统计上相容。这些对真实数据和合成数据的广泛测试表明,我们的算法能够在无需人工干预或规定性先验的情况下,持续恢复多样的形态结构。
在应用于真实数据之前,每个训练好的模型都要经过一系列内部验证测试的广泛测试,这些测试包括量化其在分布外图像形态和不同程度数据损坏下的性能下降,并考虑阵列32 的非均匀灵敏度。只有在通过内部验证后,模型才会在真实数据上揭盲,以最小化确认偏差的风险。在验证流程与揭盲之间,或揭盲之后,均不对模型做任何改动。
在本工作中,我们用合成数据训练机器学习架构,这些合成数据分别使用 2017 年全部四个以及 2018/2021 年两个观测日的数据覆盖生成,并将两个 2-GHz 频段合并为每个历元的单个扫描平均数据集。我们选择 128 × 128-μas2、225 × 225-μas2 和 450 × 450-μas2 的重建视场,每个视场位于架构预先确定的 64 × 64 像素网格上。通常,我们用所有对齐重建的中位数表示每个数据集的聚合重建。我们发现中位数表示对离群值或源对齐问题更稳健,并且能更好地代表单个图像重建的主体。所有数据集和视场的聚合重建展示在扩展数据图 1 中,旁边是 EHTC 对比重建、GenDIReCT 合成图以及中位数与中位数绝对偏差(MAD)比值面板。中位数与 MAD 的比值作为 GenDIReCT 重建置信度31 的可视化呈现,其中相对于中位像素强度方差较低的特征(即高重建置信度)用填充等高线突出显示。
生成式成像过程的一个优势是,我们的算法有可能探索不同的成像解模式。我们考虑所有观测历元和所有视场,在扩展数据图 2 中给出成员最多的解簇的中位数重建。图像重建按其感知哈希表示32中的汉明距离进行聚类,以展示多模态解。每个簇还在括号中给出最佳数据保真度得分。通常,超过 50% 的重建都位于成员最多且感知上最相似的前两个簇内。这种聚类行为证明逐像素中位数是一种统计上合理且准确的聚合表示。M87* 的聚类结果清楚表明,对于数据质量最高的观测日,重建簇之间的差异在于环周围多余的无定形发射的表面亮度和范围,而不是环结构本身的根本变化。对于其他数据集,不那么明显呈环状的解簇通常相对于大多数重建出现较少,并表现出较低的数据保真度得分。在所有视场上,从重建图像总体中的占比或数据保真度得分来看,没有任何非环状解优于环状形态。最模糊的情况是 2018 年 4 月 25 日的数据集,该数据集缺少来自 LMT 的数据,导致图像保真度相比 2018 年 4 月 21 日的观测有所降低。与 LMT 相关的基线的缺失,在对应约 1 Gλ 的空间频率处造成了 uv 覆盖的显著缺口,因为 LMT–SMT 基线为该尺度下的结构提供了唯一的长基线约束33。
除非另有说明,本工作中描述的所有模型都在来自 CIFAR-10 数据集81的增强非天文图像以及简单几何形状上训练,例如高斯、圆盘、环、椭圆和一阶与二阶的 m-rings85 31。我们在扩展数据图 3 中给出增强训练图像的示例网格。训练完成后,我们针对每个数据集在单个 NVIDIA H100 GPU 上运行成像序列,总共 96 GPU 小时,生成数百个(约 300 个)单独的图像重建,每个重建都从 4,096 个扩散样本中抽取。最终图像重建的确切数量取决于数据量。尽管我们的算法已被证明可推广到任意源形态31,但有人担心训练数据集中存在新月形和环状结构可能会成为图像重建的偏差来源。因此,我们还研究了在训练数据集中不含几何形状的情况下训练我们的架构的结果,并发现图像重建没有显著差异(扩展数据图 3)。
指标
我们使用约化 χCI2 指标来评估图像重建与测量之间的一致性。约化 χCI2 指标定义为按误差归一化的残差之和除以独立数据项的数量,
其中 C 是一个算子,它将重建图像映射到其闭合不变量,索引为 i,对于固定观测布置,Ci 是测量对应的闭合不变量。闭合不变量的总数记为 Nci,σi2 是第 i 个闭合不变量的估计不确定度。我们还将任意数据点 i 的归一化残差定义为 (C(A)i−Ci)/σi。
尽管从每个射电望远镜的系统等效流量密度传播估计不确定度是直接的,但每个闭合不变量上的总误差还受到其他系统误差来源的影响,包括长相干可见度平均带来的时间相关误差以及线性误差传播模型的局限。通常,3C 279 和 M87 数据的分数系统不确定度预算约为 5%,其量级与测得的流水线间差异2相似。然而,在这项工作中,我们给出的结果没有进一步放宽系统误差容限,并且在评估 reduced χCI2 时,始终以每个观测年度中质量最高的单日 EHT-HOPS 归算的扫描前平均数据集为参考(2017 年为 4 月 11 日,2018 年为 4 月 21 日,2021 年为 4 月 18 日),以确保不同重建之间使用一致的度量。对于这些数据集,我们在 Extended Data Fig. 4 中展示了最佳 GenDIReCT 重建和 xsringauss 几何模型的数据保真度。接近 1 的 reduced χCI2 值确认重建与测得的闭合不变量自洽,但并不保证恢复的形态在绝对意义上正确,这使得 reduced χCI2 成为精确重建的必要但不充分度量。
在某些情况下,在图像域中度量重建之间的相似性是有用的,尤其是在将 GenDIReCT 重建与 EHTC 成像流水
一旦确定环中心,大多数其他特征可直接从极坐标图像中提取,包括:环宽度 wr、取向 η、方位不对称性 A 和中心亮度分数 fc。环宽度 wr 通过测量给定环中心下每个径向切片的平均 FWHM 来确定,其中 floor 值 Ifloor = ⟨I(r = 2rpk, θ)⟩θ 用于校正环外任何非零残余通量。环宽度的不确定度 σw 由所有 θ 上 FWHM 的标准差测得。
环的取向角 η(自北向东测量)是从 rin = rpk − wr/2 到 rout = rpk + wr/2 的第一角模的圆平均,相应不确定度 θη 是 r ∈ [rin, rout] 的测量角度的标准差。
方位不对称性 A 是从 rin 到 rout 的第一角模归一化振幅的平均值,其中 σA 是 r ∈ [rin, rout] 上测得的不对称性的标准差。完全方位对称对应于 A = 0,而所有通量集中于单一取向角的 delta 函数对应于 A = 1。
最后,中心亮度分数 fc 是平均内部凹陷亮度与平均环表面亮度之比,其中内部亮度由环中心周围小圆盘内的平均通量测量。尽管我们没有为 fc 的单次测量定义不确定度,但我们从 GenDIReCT 重建中使用的三个不同视场的多次测量中推导其不确定度。图2展示了本工作考虑的所有数据集中测得的环直径和取向。我们在 Extended Data Fig. 5 中给出环宽度、方位不对称性和中心亮度分数的测量结果。
EHTC 使用作为 eht-imaging 一部分实现的 REX 模块推导了环参数。对于 2017 年数据3,报告了三种不同成像算法(DIFMAP37、eht-imaging28 和 SMILI66)的环性质;对于 2018 年数据集33,纳入了两种贝叶斯成像算法(THEMIS86 和 Comrade87,88);对于 2021 年数据,又增加了一种基于 CLEAN 的算法(GPCAL89)和两种正则化最大似然算法(DOG-HIT67 和 MOEA/D(参考文献 35))。然而,对于 2021 年数据集,EHTC 使用了一种替代的模板匹配图像域特征提取算法34。因此,为保持方法学一致性,我们复现了一个 eht-imaging 重建作为 EHTC 参考。
在比较数据集之间、图像重建算法之间以及跨多年历元的环直径时,可能存在由有限分辨率效应引起的系统偏差;在该效应下,环宽变化会改变直接图像域特征分析得到的视直径。近期 EHTC 分析使用正向建模流程来缓解直径—宽度简并34。在本工作中,我们选择通过直接从图像域推导直径且不作进一步调整,来保持所有重建之间的方法学一致性。因此,在成像算法和单个数据集之间观察到的视变化可能受到每种成像方法有限分辨率的影响。尽管如此,由我们的重建推导出的视环直径在所有独立数据集之间仍保持自洽。
几何建模
独立干涉可观测量证实 M87* 的黑洞阴影
我们的补充贝叶斯分析使用了几何 xsringauss 模型4,90,该模型旨在模拟准 Kerr 黑洞吸积盘射电图像的外观91。几何建模的优势在于,可见度可以通过简单的代数表达式解析推导,并拟合到观测测量值,与复杂且高度非线性的物理模型相比,这大幅降低了建模的计算需求,尤其是在结合贝叶斯采样算法应用时。此外,只要该天体能够被模型合理描述,结合几何模型应用的贝叶斯采样方法就可以直接从观测对象推断出感兴趣的关键特征及其相关不确定性。在本节中,我们简要描述 xsringauss 模型、我们为形成拟合模型而加入的额外分量以及完整的解析可见度函数。我们开发了用于贝叶斯分析的 BASIS92 软件包,其使用 xsringauss 模型,并独立于 EHTC 的现有软件。在以下讨论中,我们用 F 表示前向傅里叶变换算子。
xsringauss 模型由以下变量参数化4。外盘半径 Rout 和内盘半径 Rin 构成中心化的“顶帽新月”,其中内盘质心的偏移由偏心率 ϵ ∈ [0, 1] 控制。当 ϵ = 0 时,两个盘的中心均位于原点;当偏心率达到最大值 ϵ = 1 时,内盘边缘与外盘边缘相接。衰减参数 f ∈ [0, 1] 控制横跨新月的表面亮度梯度,最大亮度位于新月尖端,此处新月宽度最大。当 f = 0 时,新月表面亮度均匀;当 f = 1 时,表面亮度在 x = −Rout 处衰减为零。请注意,我们有意调整了衰减的定义,使其不同于原始构想90。
xsringauss 模型还包括一个以内盘边缘为中心、位于新月最宽处的椭圆高斯。其通量由总通量的比例 fg 决定,其宽度由 σe 设定,轴比为 ag。最长轴始终垂直于新月的对称轴。一个通量为 Vf、宽度为 σf、中心位于 x0 的圆形高斯表示新月内部的底部分量。为完成基础 xsringauss 模型,我们用宽度为 σb 的圆形高斯核对图像进行模糊,并将整个图像旋转角度 ϕ。
进一步的分量包括一个更大尺度的圆形背景高斯,其通量为 Vbg、宽度为 σbg、中心位于原点;加入它是为了包含大多数长基线阵列未考察的短基线通量。最后,还包括两个额外的干扰性椭圆高斯,每个都具有通量、宽度、轴比、位置角、角偏移和高斯模糊的独立参数,以捕捉仅由环无法建模的多余无定形辐射,并作为额外的自由度来吸收测量误差和系统不确定性的影响。
在傅里叶域中,复合模型是若干具有解析傅里叶变换的基本分量的线性组合。半径为 R、振幅为 V 的圆盘的一般傅里叶变换(用波浪号表示)由下式给出
其中 ρ 是傅里叶域径向坐标,J1 是第一类一阶贝塞尔函数。通量为 V、宽度为 σ 的高斯分布的傅里叶变换为,
其中非对称高斯的傅里叶变换通过利用傅里叶变换的相似性质确定,即 F(G(ax,by))=1|ab|G~(ua,vb)。新月图像域中与倾斜平面的乘法在傅里叶域中通过求导表示
其中,对于我们特定的线性斜线函数 l(x),在傅里叶域中的相应操作为
其中,第一类贝塞尔函数 Jn 的导数可以用其他贝塞尔函数 Jn±1 表示为
而 h 负责将源归一化到所需的总流量 V,该流量取决于源结构。对于 xsringauss 模型,归一化因子为
每个图像分量还可以通过平移、旋转和高斯模糊进一步独立增强。一般而言,图像平移在傅里叶域中用一个额外相位项 ei2π(l0u+m0v) 表示,其中 (l0, m0) 表示在 (l, m) 坐标中的平移。图像旋转通过旋转 uv 坐标来建模。然后,根据卷积定理,在图像域中用圆形高斯核进行模糊,等价于在傅里叶域中逐点乘以 e−i2π2σb2ρ2,其中 σb 是模糊核的宽度。最终图像模型及其对应的解析傅里叶变换由 28 个参数描述。在本工作中,xsringauss 模型用 DYNESTY
文章标题:独立干涉观测量证实 M87* 中的黑洞阴影
正文: 此前对 M87 中心黑洞质量的预期主要来自高质量的气体12和恒星11动力学估计,分别测得 Mgas=3.5−0.7+0.9×10⁹M⊙ 和 Mstar = (6.6 ± 0.4) × 109 M⊙。若采用 16.8−0.7+0.8Mpc 的距离测量值,对应的引力半径为 θgas=2.1−0.4+0.5μas 和 θstar = 3.9 ± 0.3 μas。使用中位数 α = 11.0 ± 0.4 的标定因子和理论不确定度,先验环直径为 dgas=22.6−4.7+5.9μas 和 dstar=42.7−3.6+3.5μas。因此,我们结合 GenDIReCT 独立测得的平均环直径,估计黑洞质量为 MBH=6.5−0.4+0.5(11.0/α)×109M⊙。α = 10.67–12.06 标定因子的完整范围意味着估计的黑洞质量范围为 MBH = (6.0–6.7) × 109 M⊙。在此基础上,我们保守地估计黑洞质量为 MBH = (6.5 ± 0.5) × 109 M⊙。
合成 M87* 图像
为了将重建的合成图像与合成 M87 图像进行比较,我们从 University of Illinois survey41 获取公开可用的 GRMHD 数据(https://thz.astro.illinois.edu/resources.html),该数据包含准稳态平衡态下 1,000 个时间步(以 Rg/c 为单位)的流体数据,以及五种黑洞自旋设定(a⁎ = −0.94, −0.5, 0, +0.5, +0.94),在磁阻吸积盘或标准与正常演化机制下演化。在本工作中,我们仅考虑磁阻吸积盘流体模型,这是基于喷流功率约束94,M87 更可能的演化情景。
M87 的合成 230-GHz 图像使用广义相对论辐射转移 IPOLE 算法40 生成,涵盖所有时间步、自旋以及 5° 至 90° 之间的倾角,步长为 1°。注意我们使用以 Rhigh = 40 为特征的耦合电子温度模型,该模型决定离子与电子温度之间的关系。尽管 Rhigh 是一个自由参数,但时间平均的磁阻吸积盘图像几乎与 Rhigh 无关,并且在固定倾角下主要对黑洞自旋敏感94。在本工作中,我们在图像域中使用归一化互相关度量,将全部波束卷积后的合成图像与重建的 M87 合成图像进行比较,此前已校正观测者位置角并对空间尺度进行线性调整,其中合成图像的旋转和尺度调整针对自旋、倾角和时间步的每种参数组合独立选择,以最大化与合成重建结果的归一化互相关比较。理想 GRMHD 模型中的模拟是与尺度无关的,使得此类调整可以在不影响底层物理的情况下进行41,95。我们还对 Rhigh = 80 重复了分析,并在 GenDIReCT 仓库中展示了该图,发现向较低倾角方向有约 2° 的轻微偏移。